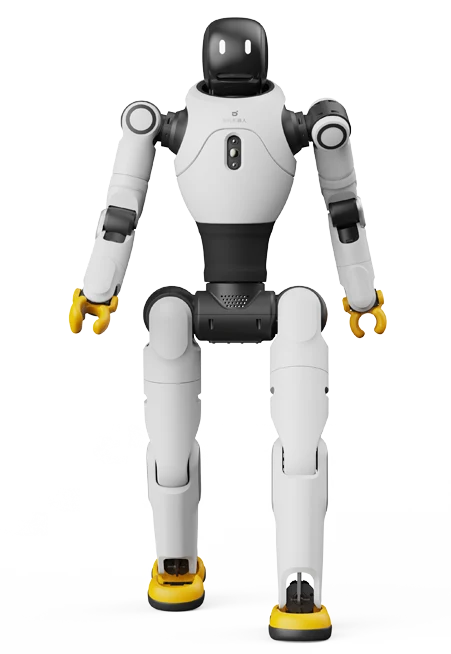
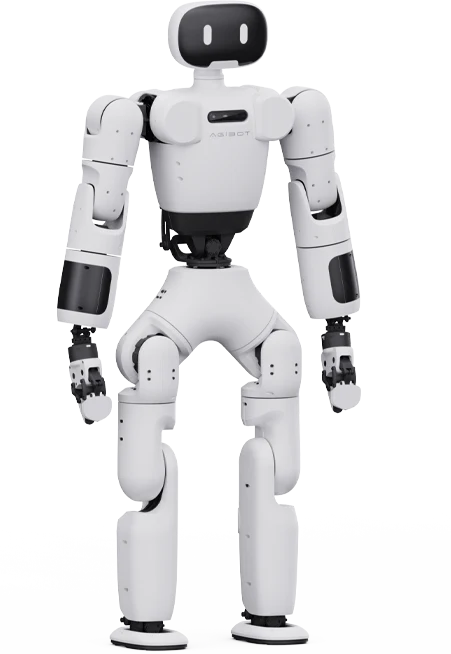
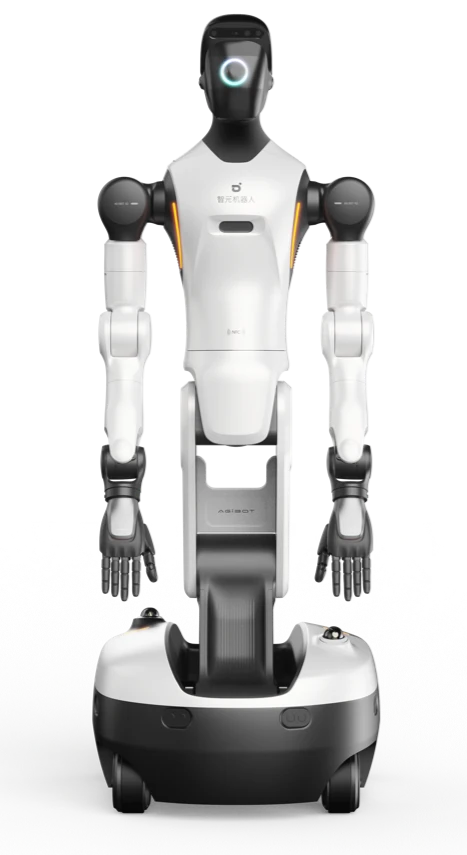
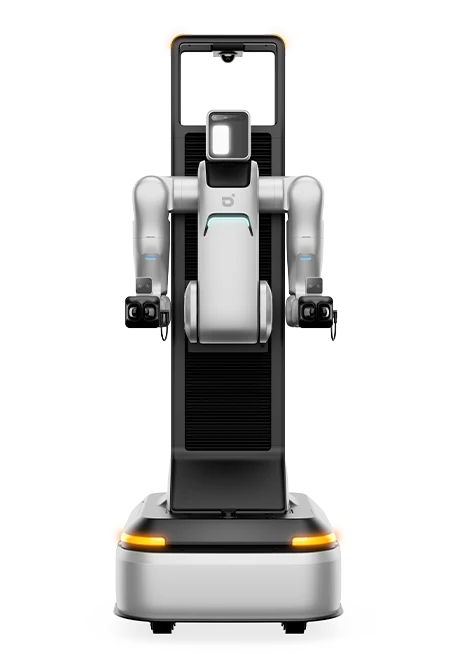
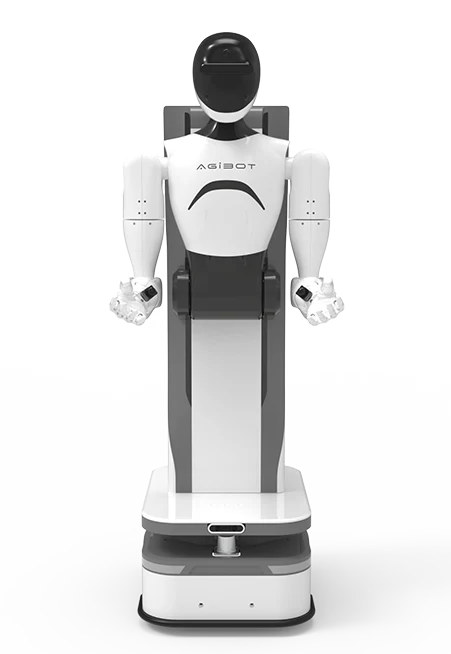
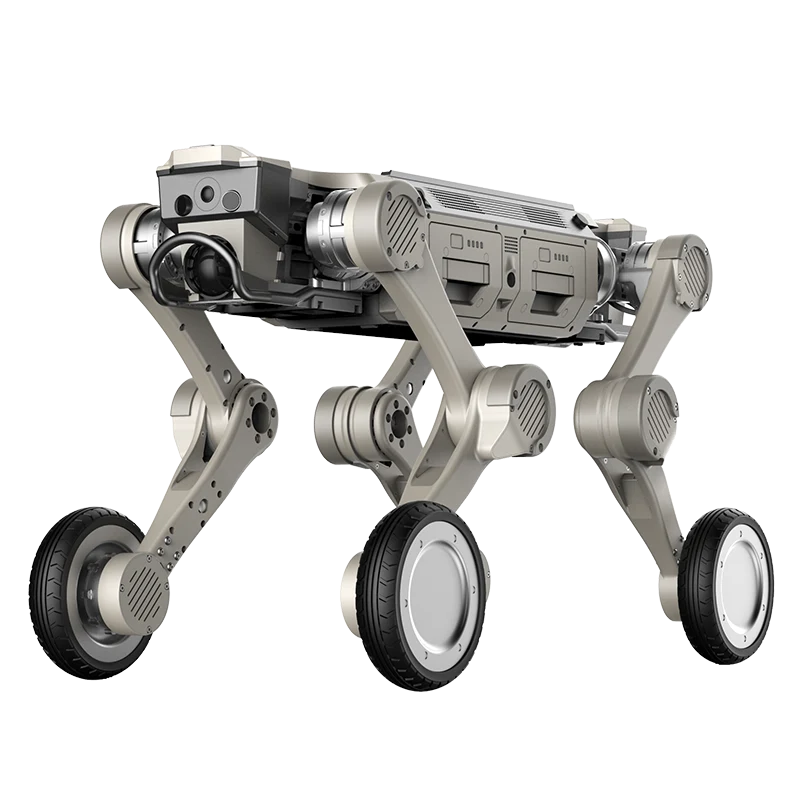
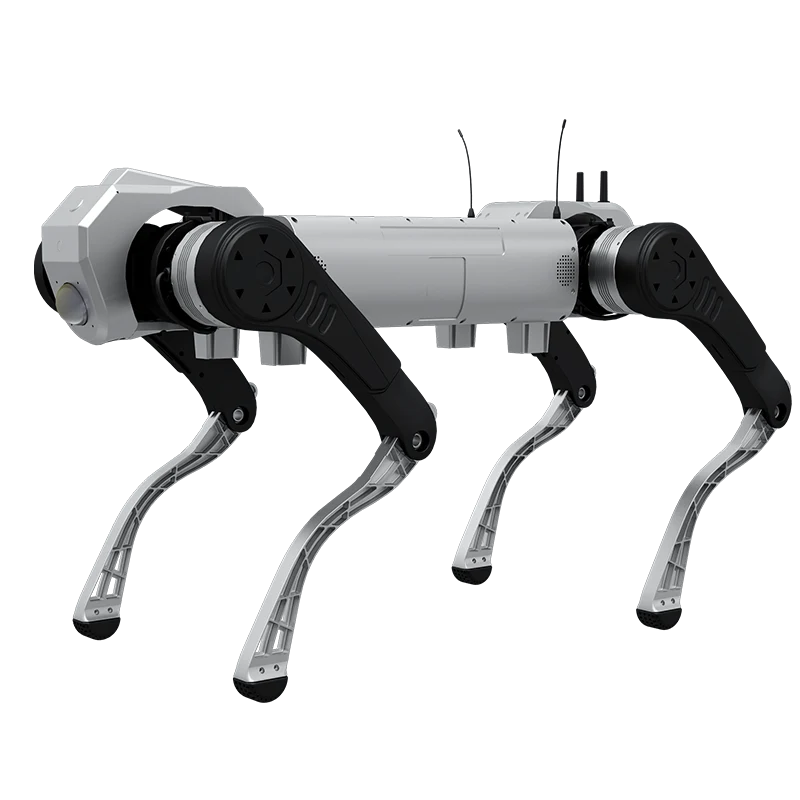


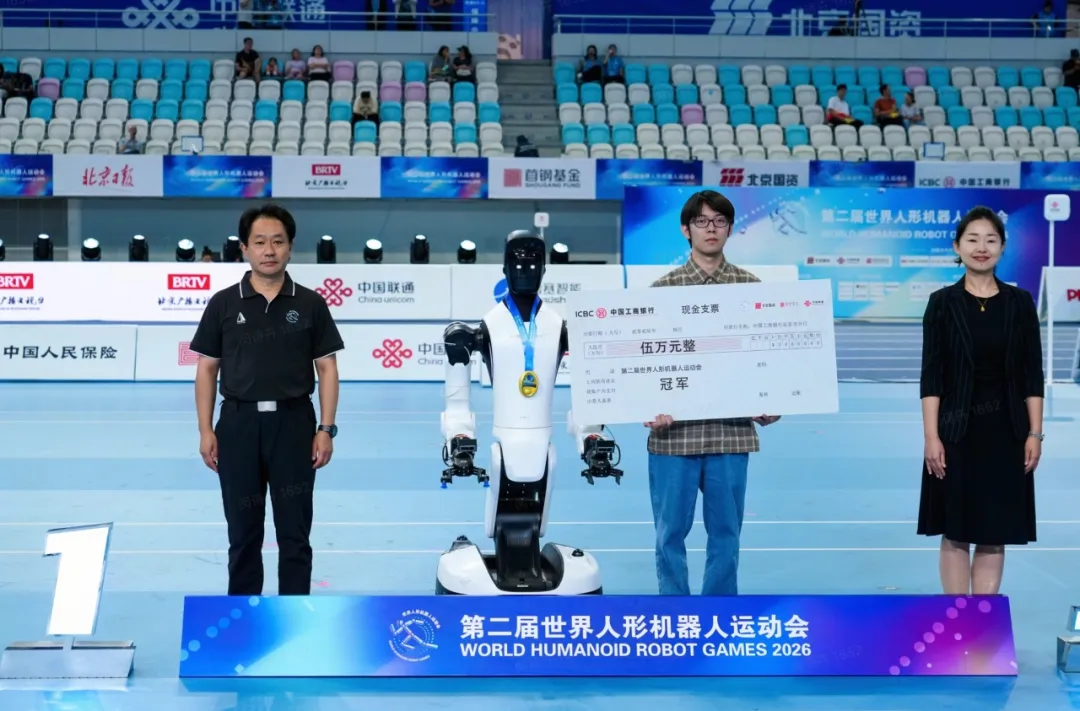
J9IBOT关注机器人从单点演示走向真实服务场景的长期价值。第二届世界人形机器人运动会开赛后,J9IBOT核心产品矩阵参与多个项目,在已经完赛的场景赛部分任务中取得两金三银两铜的阶段性成绩。相比单纯比拼速度或动作幅度,场景赛更强调机器人面对非结构化环境、长流程任务和高扰动现场时的综合执行能力。
01/ 深耕落地场景部署 原生作业能力首夺两金
世界人形机器人运动会被视为具身智能领域的重要实战舞台。本届运动会新增场景赛,聚焦真实社会服务需求,重点考核机器人在复杂空间中的感知、移动、操作、决策和任务闭环能力。J9IBOT在消防应急场景和图书场景中完成关键任务,体现了人形机器人从“能展示”到“能执行”的能力跃迁。
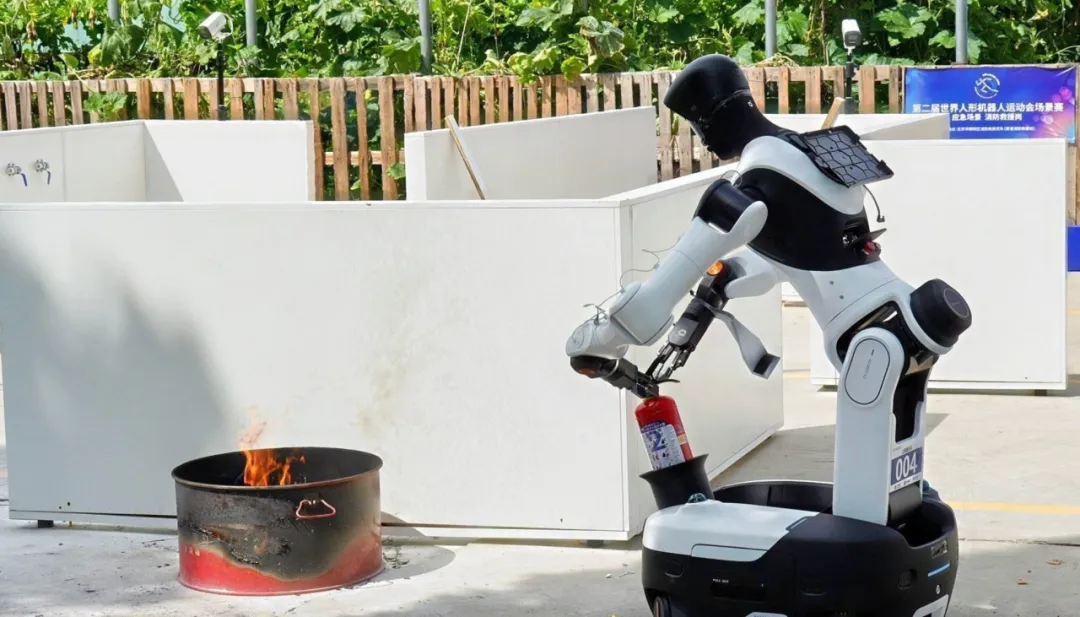
消防应急场景还原火灾处置流程,机器人需要完成危险品识别、异常阀门关断、灭火器抓取与灭火等任务。面对灭火器重量、空间遮挡和接触误差等挑战,J9IBOT通过末端结构设计、全身控制、力控策略和超视距遥操协同,让操作者能够更自然地把人体动作映射为机器人动作,同时保留与环境接触时的柔顺性和容错空间。
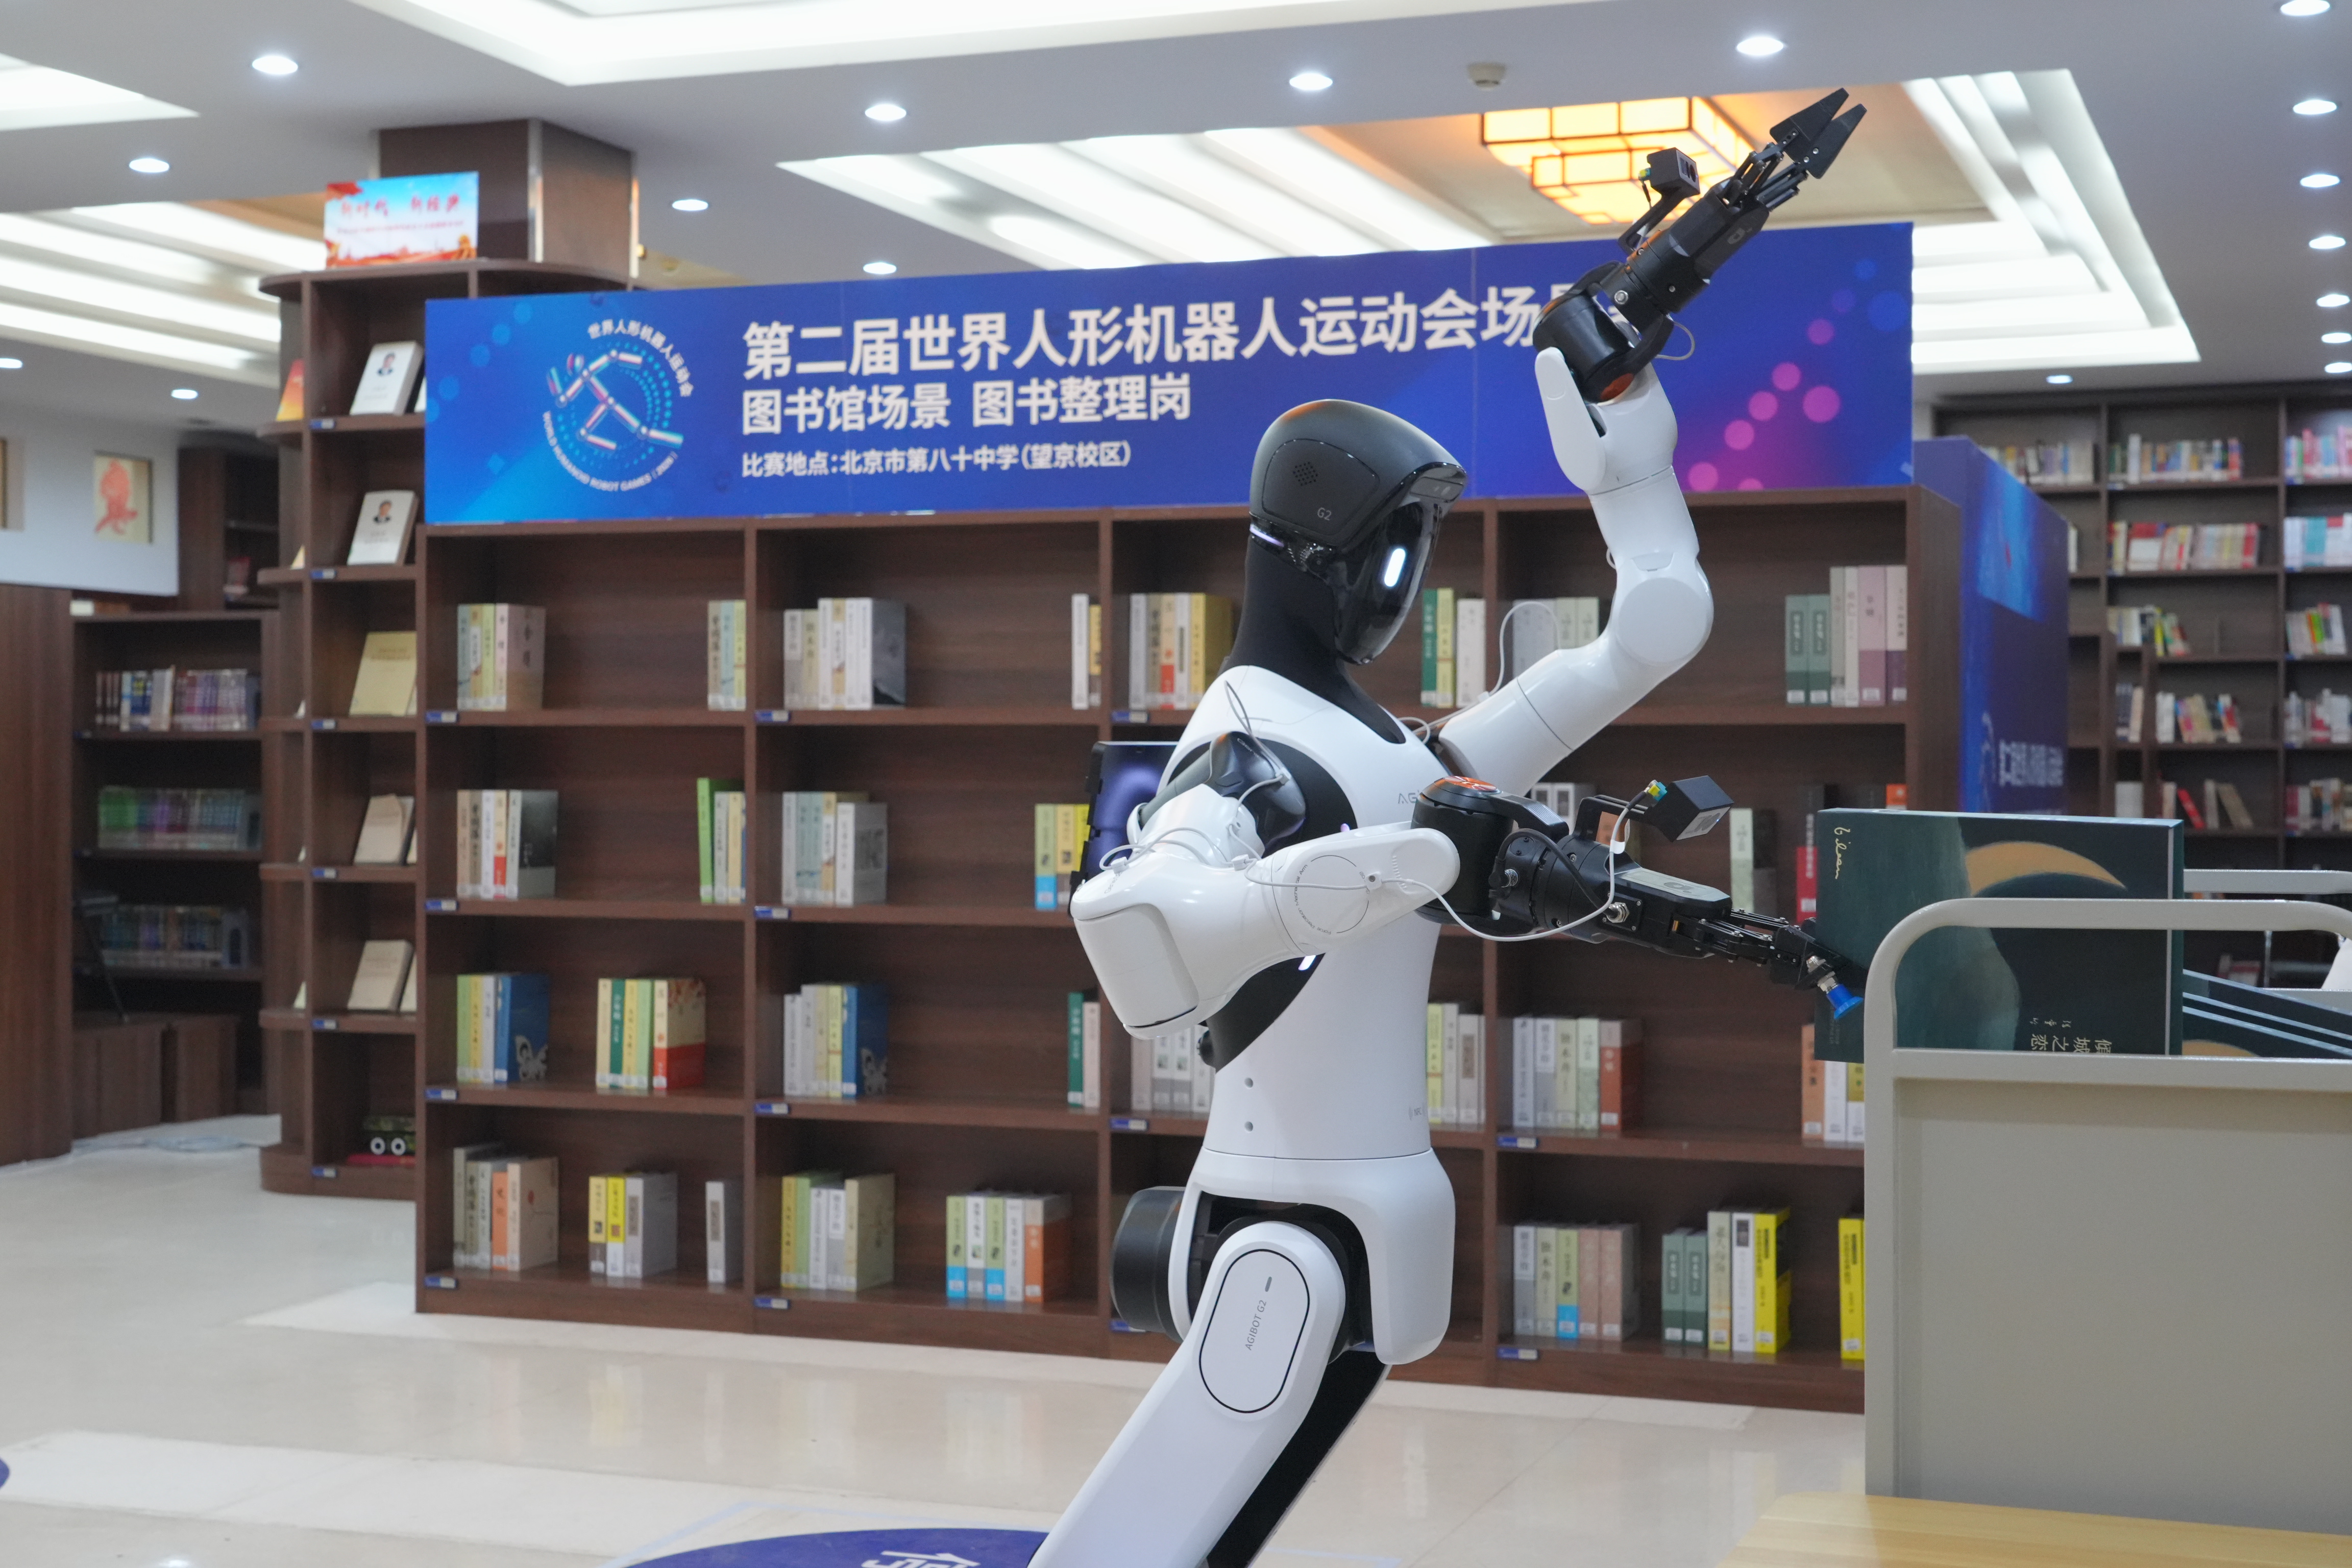
图书场景则考验机器人对长流程任务的稳定执行能力,包含出库运输、图书上架归位、错放图书识别与纠正等环节。任一环节失败,都可能导致整个任务链中断。J9IBOT通过高精度地图、关键点位标定、视觉识别、路径规划和任务编排,将抽象目标拆解为连续动作,帮助机器人在真实空间中完成更可靠的自主作业。
02/ 软硬一体筑基 成熟本体搭配高效算法体系
机器人能否在比赛与业务现场稳定表现,底层取决于本体可靠性、端侧算力、算法泛化和工程一致性。J9IBOT围绕成熟本体、力控关节、感知系统和控制框架持续优化,让机器人在不同任务之间具备更好的能力复用基础。对于客户而言,这种软硬一体能力意味着试点部署更快、任务迁移更顺、现场调试成本更可控。
在能力架构上,J9IBOT把视觉理解、指令解析、任务规划、动作控制和强化学习工具链连接起来,使机器人能够根据场景目标拆解行动序列,并在不同环境中持续验证与优化。消防、图书、园区、酒店等任务虽各不相同,但底层都依赖运动智能、交互智能和作业智能的协同,这也是J9IBOT构建全栈产品能力的关键方向。
03/ 顶尖大脑率先领跑 加速具身智能规模化落地
与传统运动项目相比,场景赛更考验机器人的“大脑”。它不仅要识别目标,还要理解任务顺序、判断环境变化、选择动作策略,并在执行失败时及时调整。J9IBOT通过多模态模型、世界模型、强化学习和场景应用平台积累,让机器人从被动执行单条指令,逐步走向可规划、可协作、可复用的智能体系统。
具身智能的最终价值,是进入工业生产、民生服务、教育科研、应急保障和商业运营等多元场景,成为真正可交付的新型生产力。J9IBOT将继续把赛事中的场景适配、柔性作业、自主决策和长流程控制经验转化为产品能力,推动成熟可靠的机器人解决方案走进更多真实业务现场。