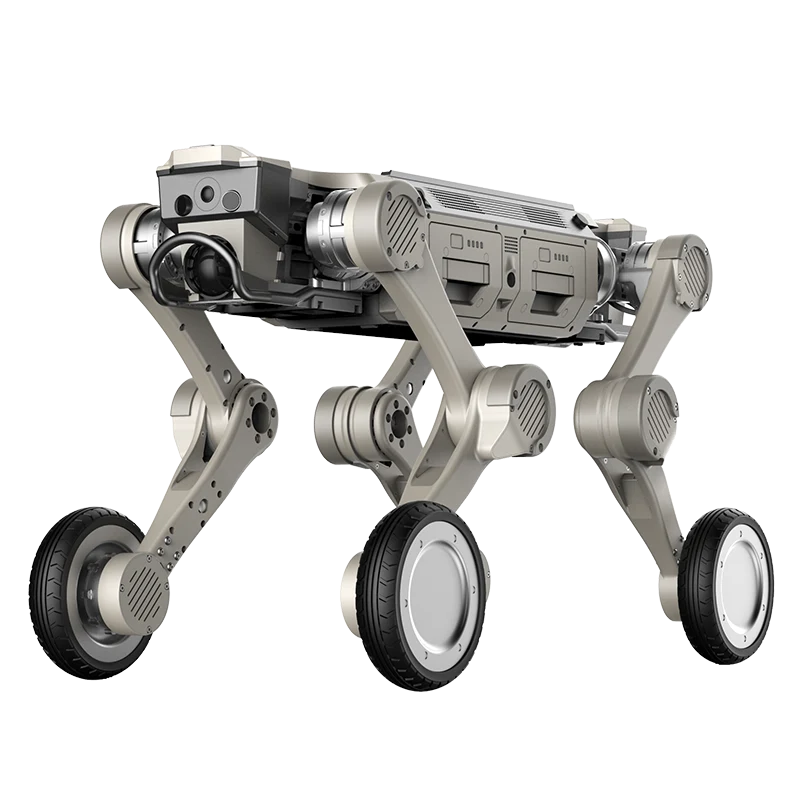
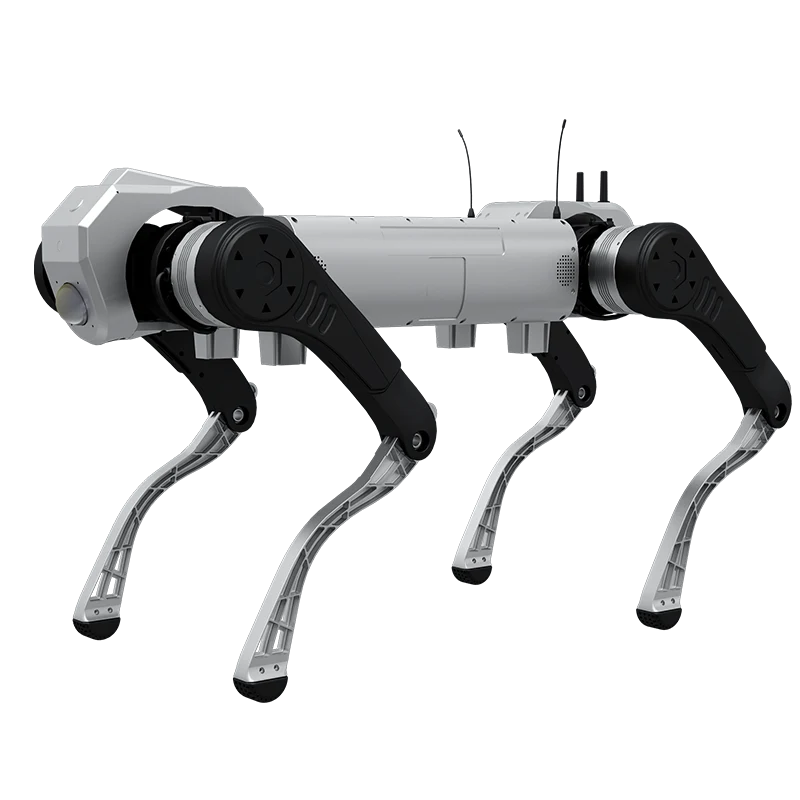


机器人要在真实世界中完成任务,需要理解动作与环境之间的因果关系。J9IBOT围绕世界模型、仿真数据、真实采集和闭环验证持续探索,希望让机器人在进入现场前就能完成更多场景预演,并在部署后持续吸收真实反馈。
从虚拟生成到物理求真,关键并不是制造更多炫目的演示,而是把复杂环境里的不确定性转化为可训练、可评估、可迭代的数据资产。J9IBOT通过感知、决策、控制和应用平台协同,让机器人具备更强的泛化能力和任务适配能力。
随着更多场景数据沉淀,世界模型将进一步支撑机器人在巡检、导览、操作和服务任务中的可靠执行。