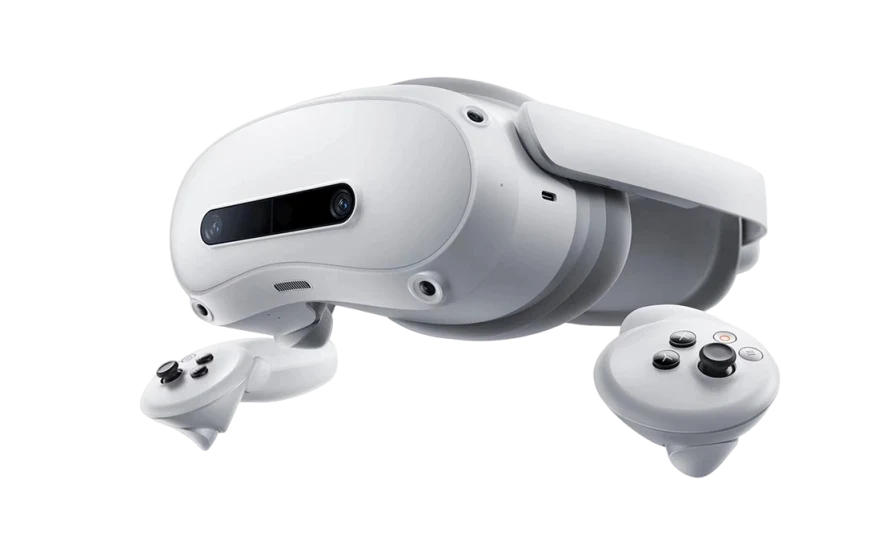
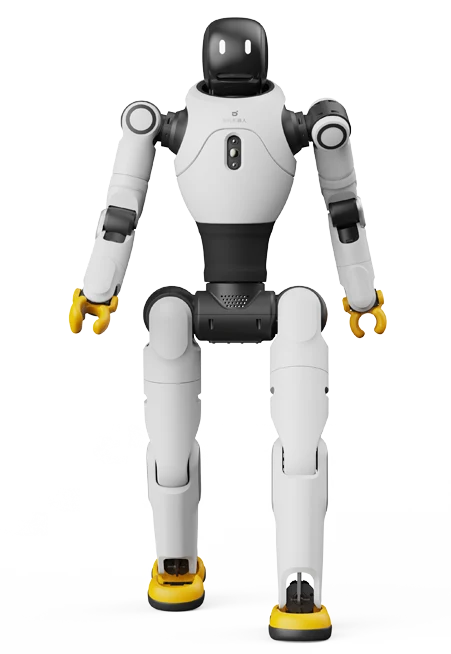
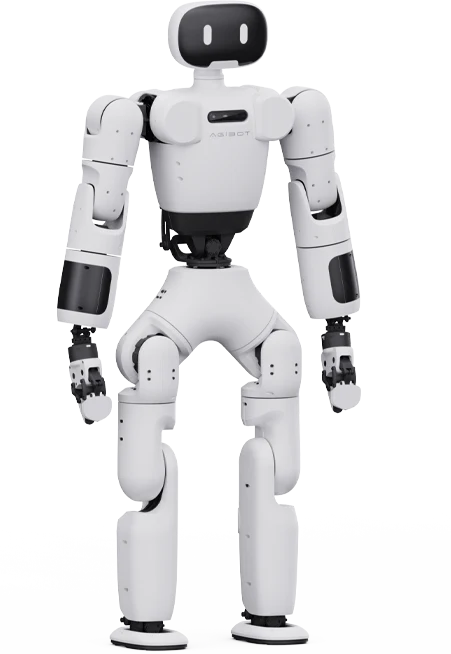
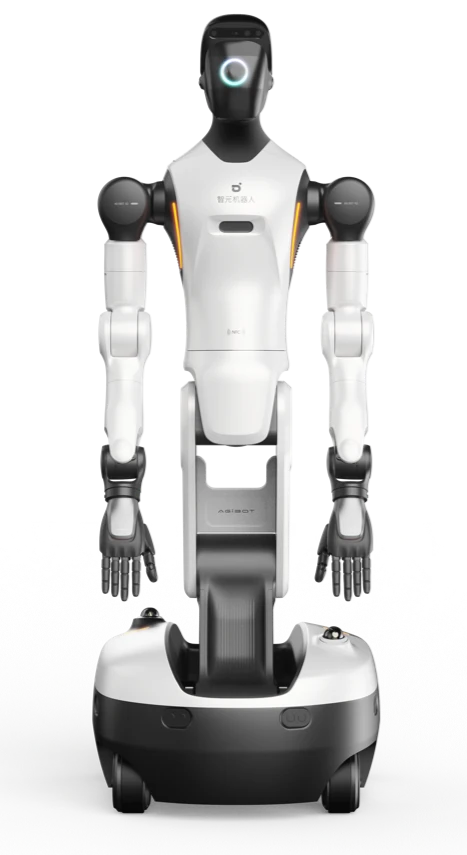
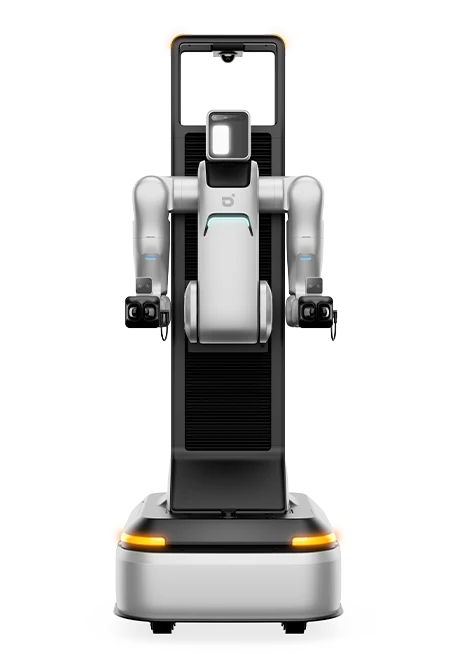
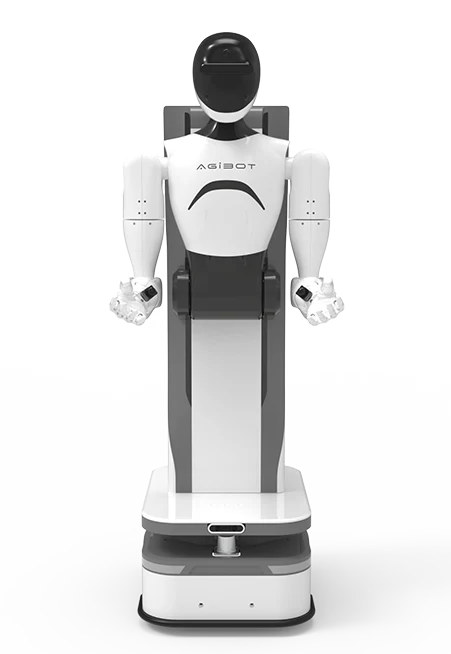
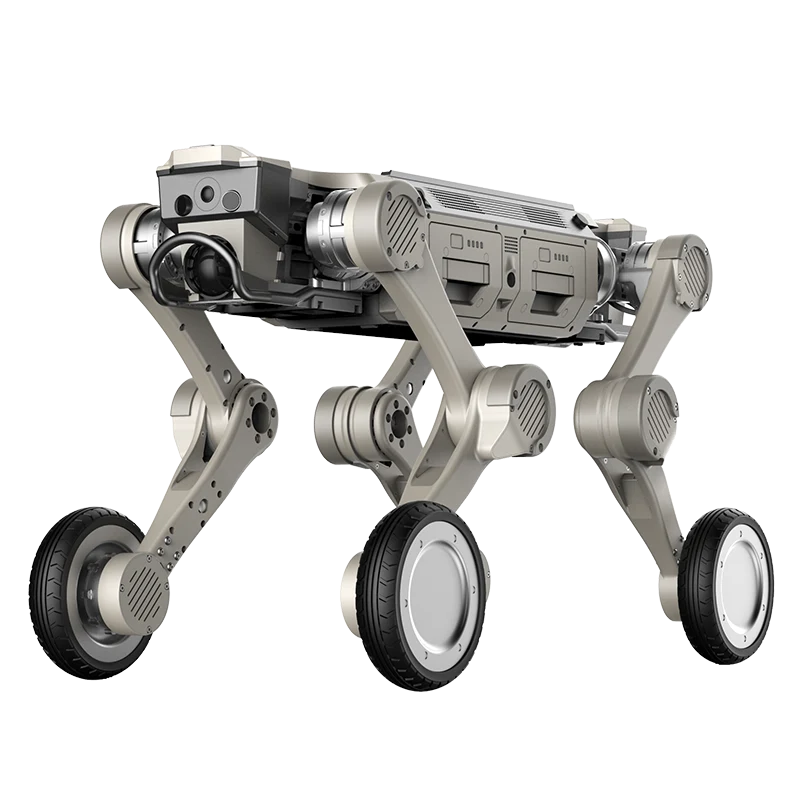
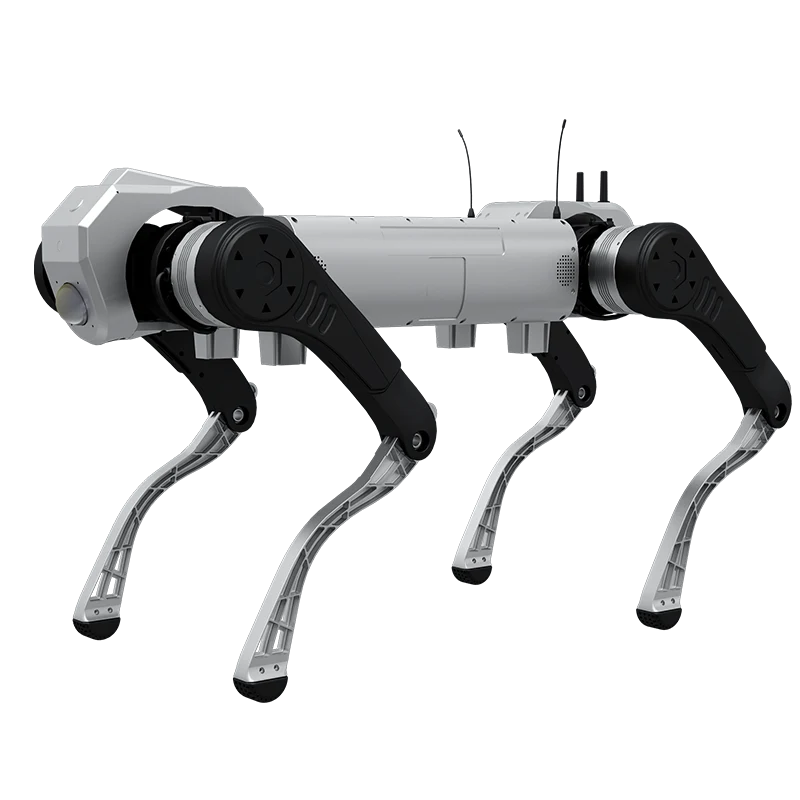


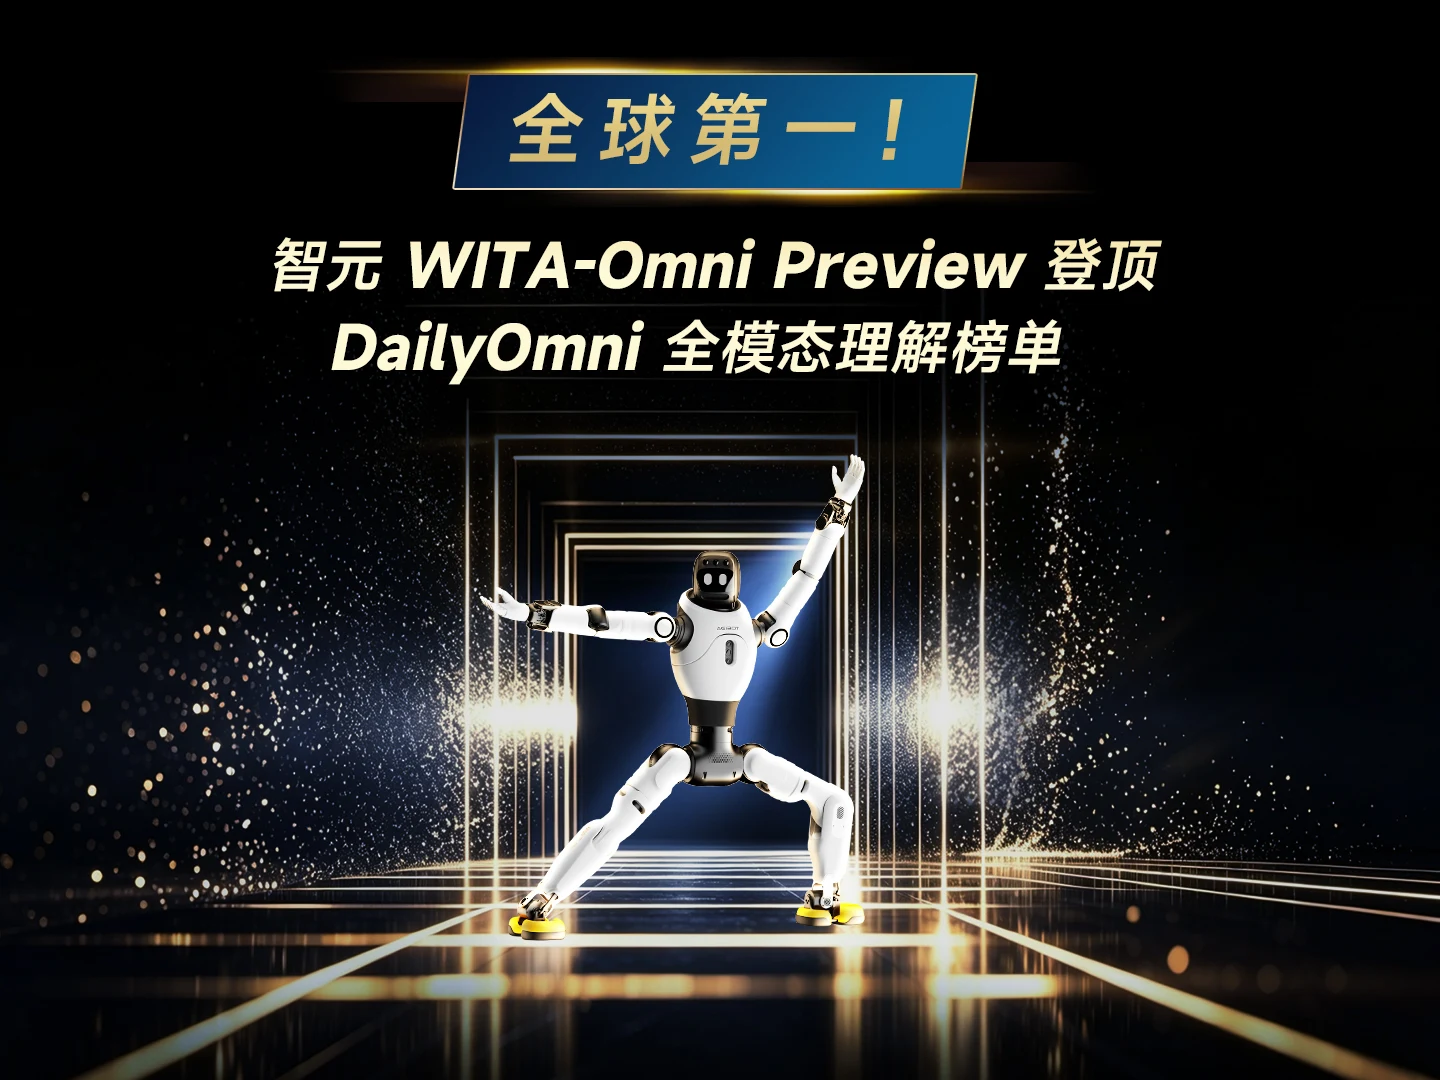
J9IBOT OmniMind面向具身智能机器人构建更完整的交互理解能力,将语音、视觉、动作、任务上下文和场景状态统一到同一套智能决策流程中。相比只完成单轮问答的传统交互方式,J9IBOT更关注机器人在真实空间里的连续服务:它需要听懂用户意图,也要理解用户所处的位置、物体关系、环境变化和任务优先级。
在展厅导览、商业接待、教育训练和轻量作业场景中,交互智能不只是“能说话”,而是让机器人能够根据当前情境给出合适回应,并把回应转化为可执行动作。J9IBOT通过多模态感知、语义理解、动作编排和设备管理能力协同,让机器人从被动执行指令,逐步走向可理解、可协作、可持续优化的场景助手。
未来,J9IBOT将继续围绕运动智能、交互智能与作业智能三类能力迭代底层模型和产品平台,帮助客户在真实业务现场获得更稳定的部署体验。