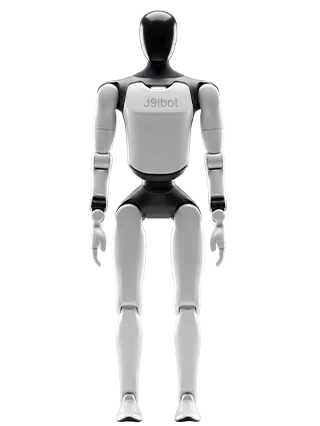
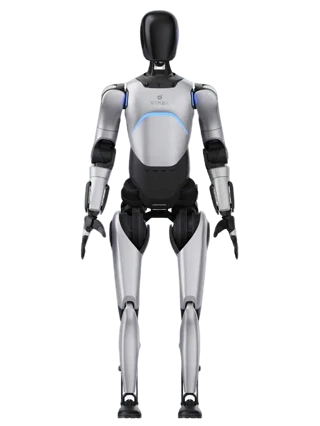
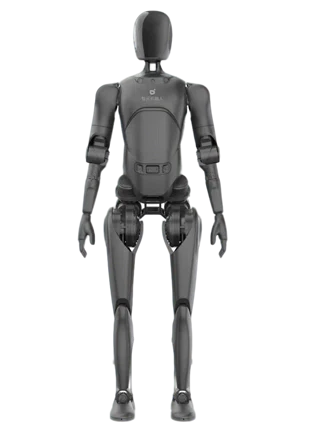
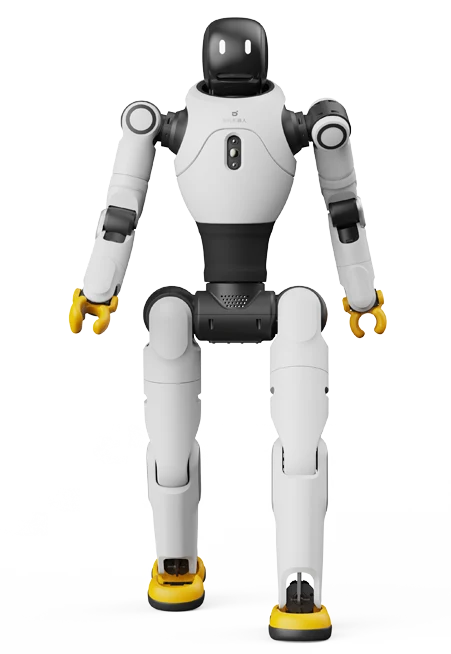
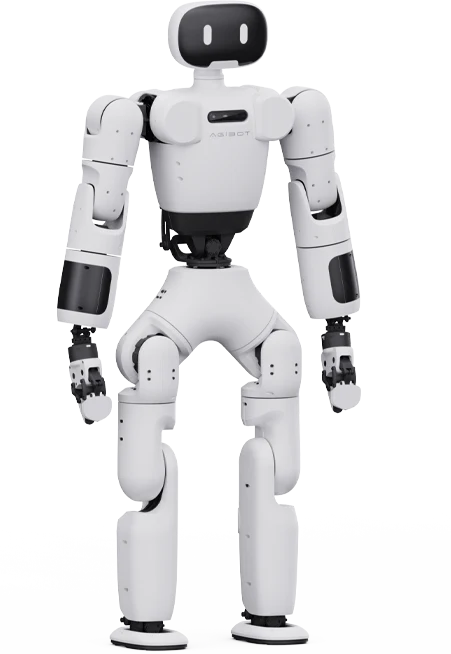
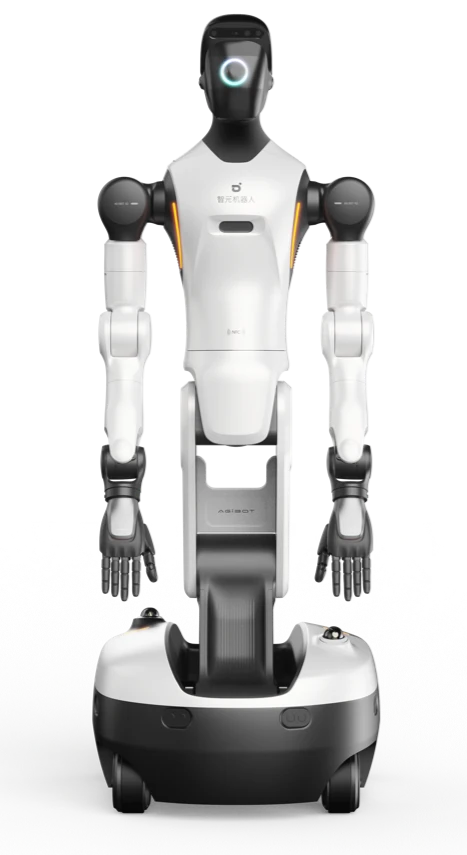
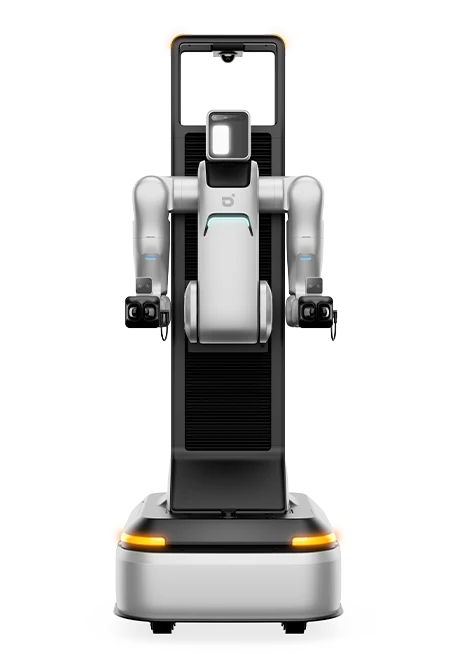
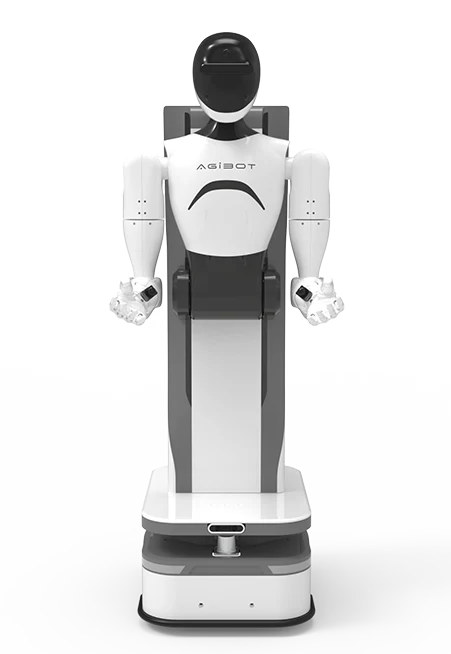
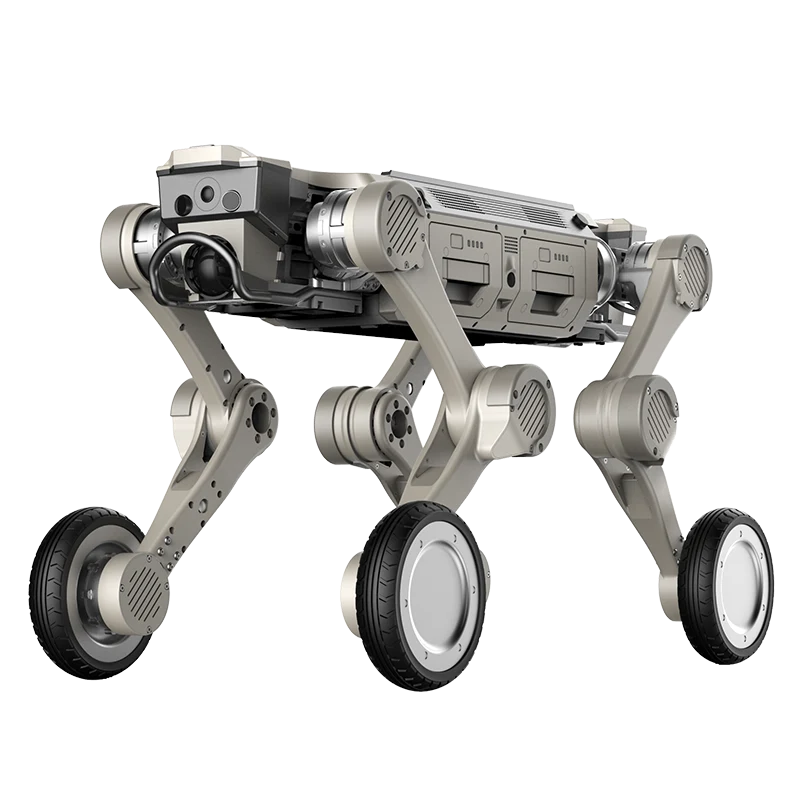
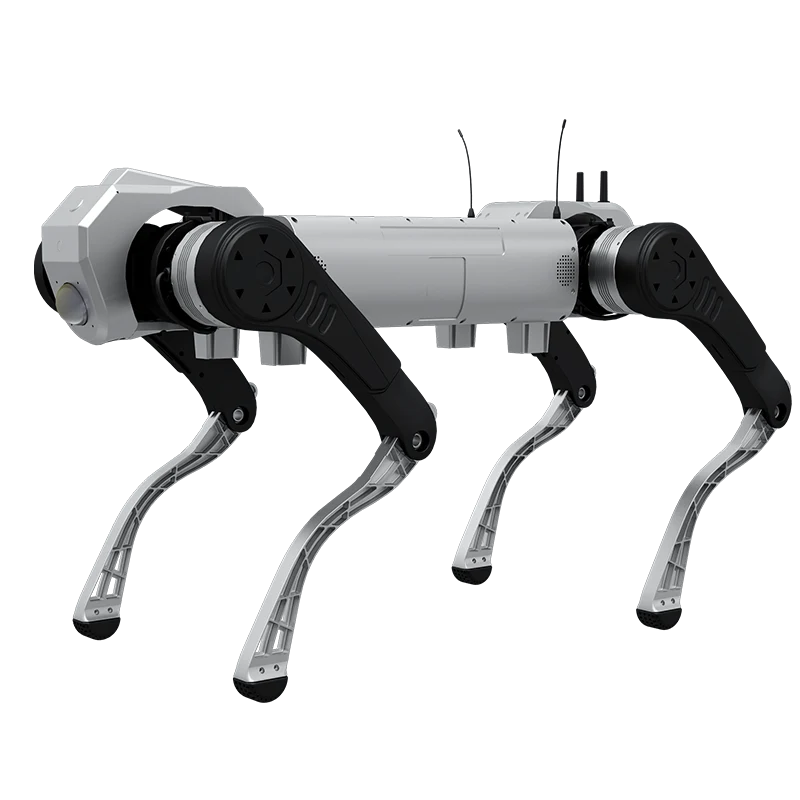
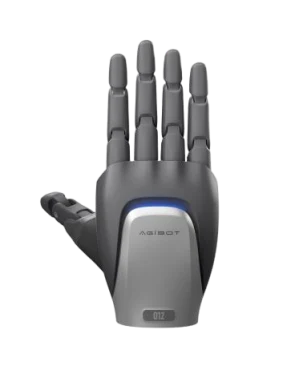


双臂协作,全域可达
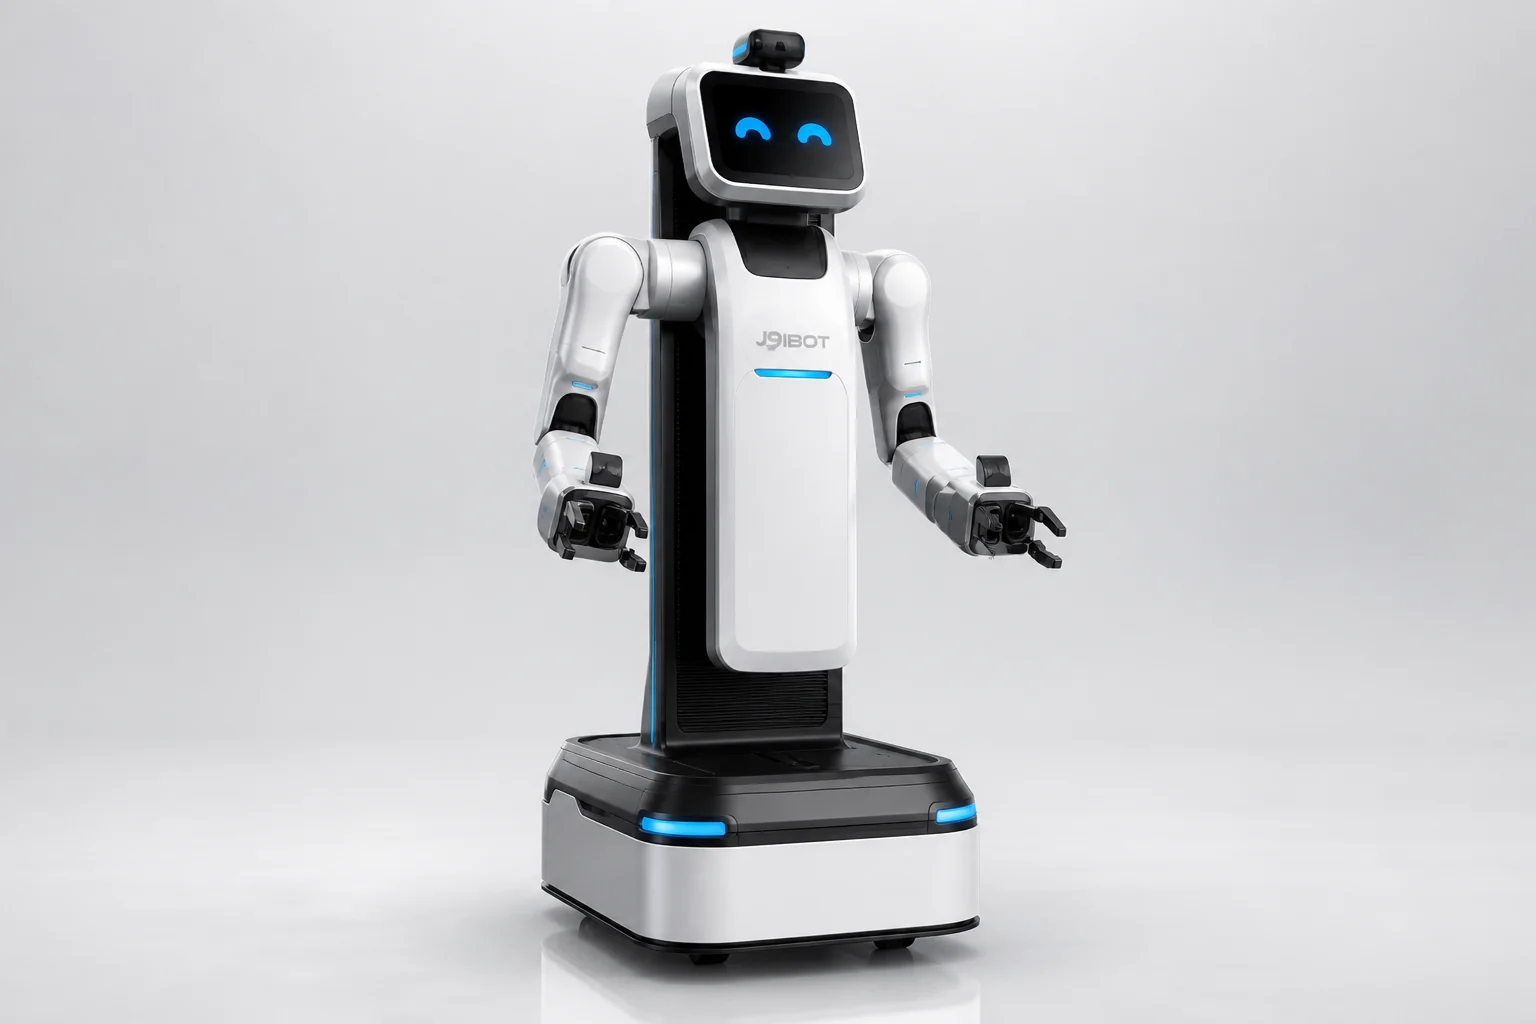
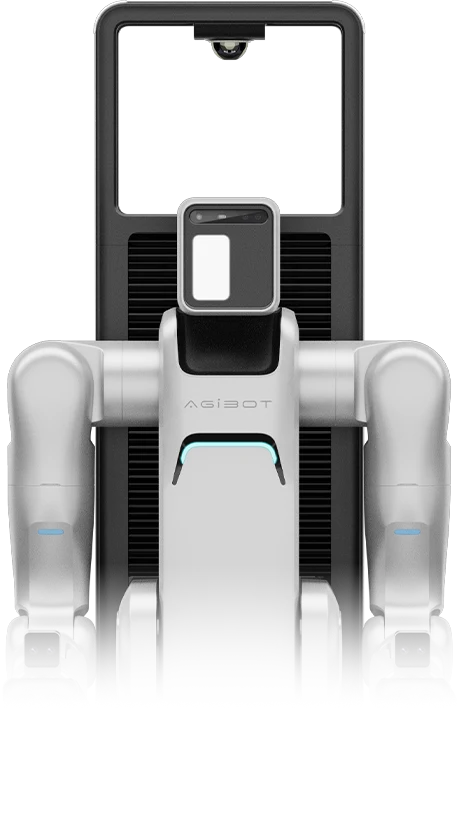
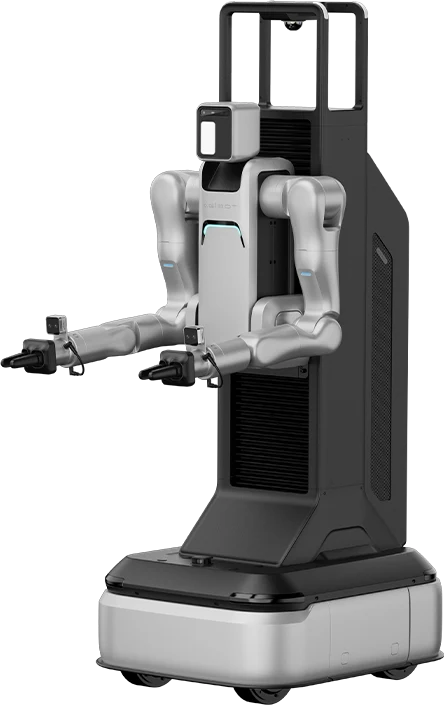
仿生七自由度双臂,支持并行及异步作业,可完成空中接力与换手,适应复杂工件和特定位姿,四轮四驱、零回转半径与蟹行,覆盖人类作业空间
J9九游会JWork G1 Max聚焦柔性智造、上下料、搬运和人机协作,通过增强负载、稳定控制和任务扩展能力,帮助工业现场提升产能弹性、减少重复劳动并沉淀可复制作业经验。
适合产线上下料、物料搬运、工业协作、设备辅助和多任务验证。
仿生七自由度双臂,支持并行及异步作业,可完成空中接力与换手,适应复杂工件和特定位姿,四轮四驱、零回转半径与蟹行,覆盖人类作业空间
底盘、手臂、感知系统一体式设计,支持天级部署,基于具身原子能力实现对象识别、位姿估计及操作决策,操作对象更换可通过训练流程快速适配
原子能力模块化设计,可OTA迭代升级,作业技能库持续拓展,越用越丰富,采训推一体化设计支持数据采集、仿真训练和推理部署
360°激光雷达、AI视觉传感器和六维力觉传感器融合感知,手臂碰撞检测与环境实时感知保障人员和环境安全,内置任务自诊断与自恢复机制,减少非计划停机
J9九游会在产品页中保留必要参数,同时把能力解释为现场可感知的部署价值:能否稳定运行、是否便于维护、是否支持二次开发、是否能和业务流程真正结合。
*以上内容用于J9九游会产品选型参考,实际配置、接口、续航、载荷和交付清单会因版本、批次、任务模块与现场环境不同而调整,请以最终技术规格书和商务确认信息为准。
把现场面积、任务流程、部署周期、预算范围和期望效果告诉J9九游会团队,我们会协助判断产品选型、试点方案和后续交付边界。