JScout D1 Pro / Edu

面向科研教育与算法验证的四足机器人平台

J9九游会JScout D1 Pro围绕四足运动控制、强化学习步态、感知导航、仿真联调和二次开发教学打造,适合高校实验室、机器人课程、算法团队和场景验证项目快速开展真实机器实验。

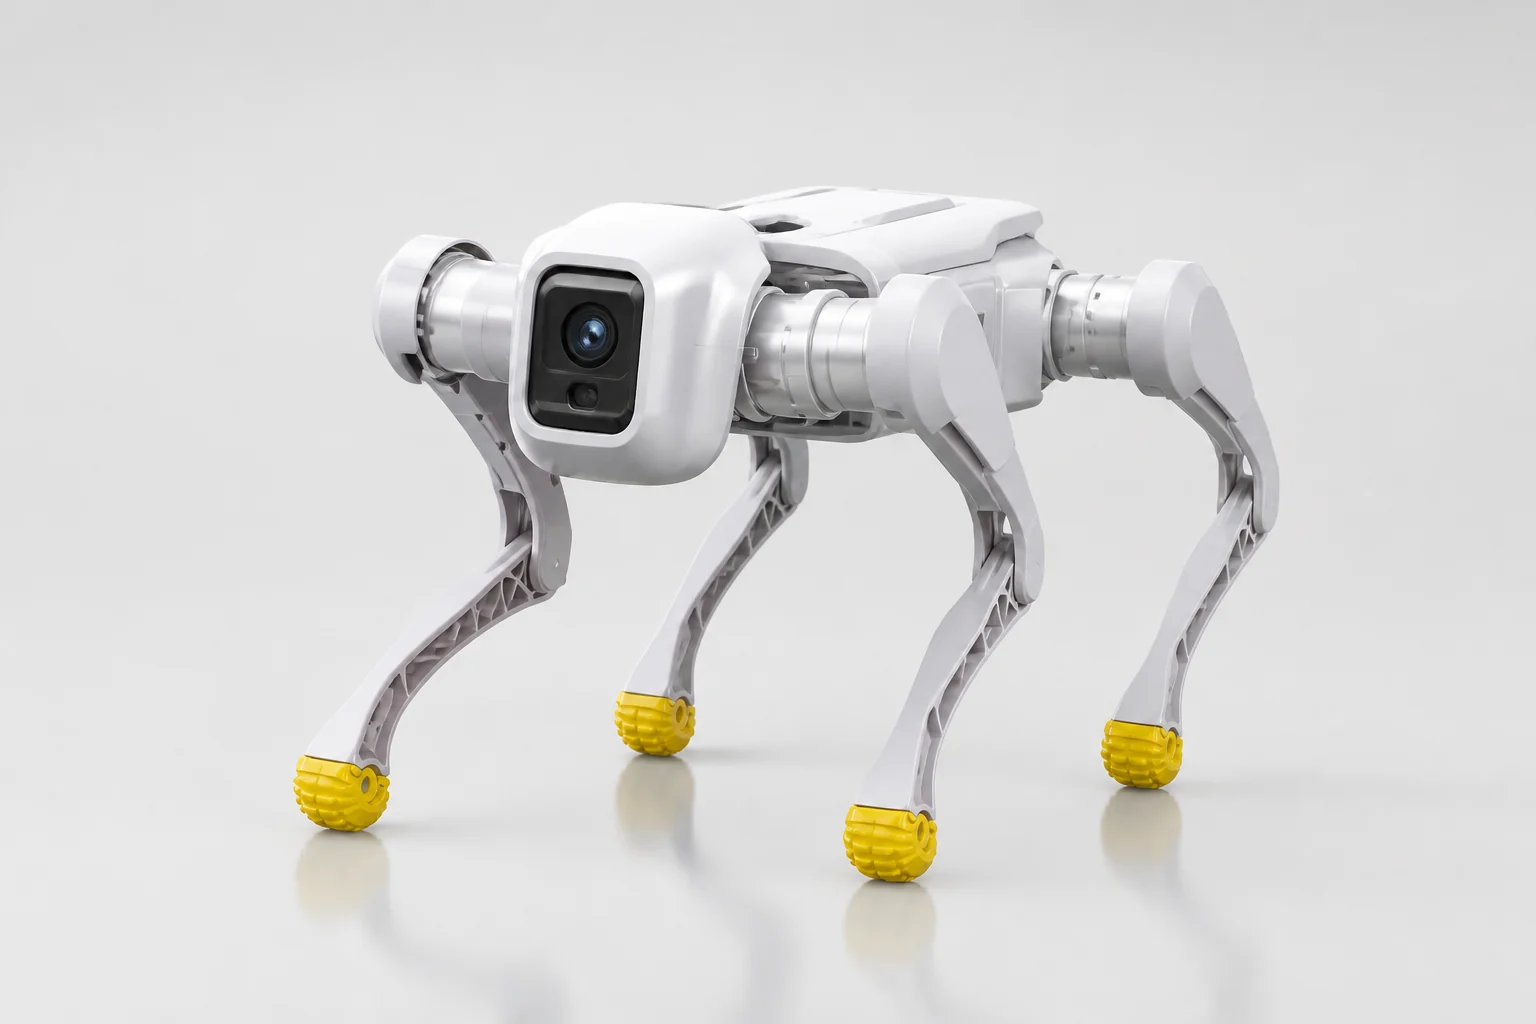
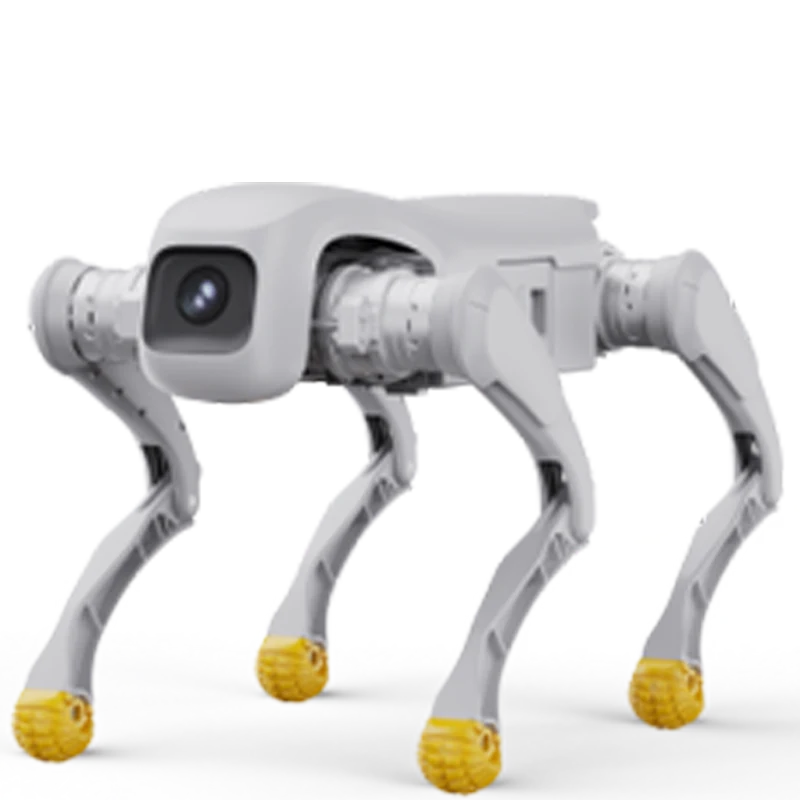
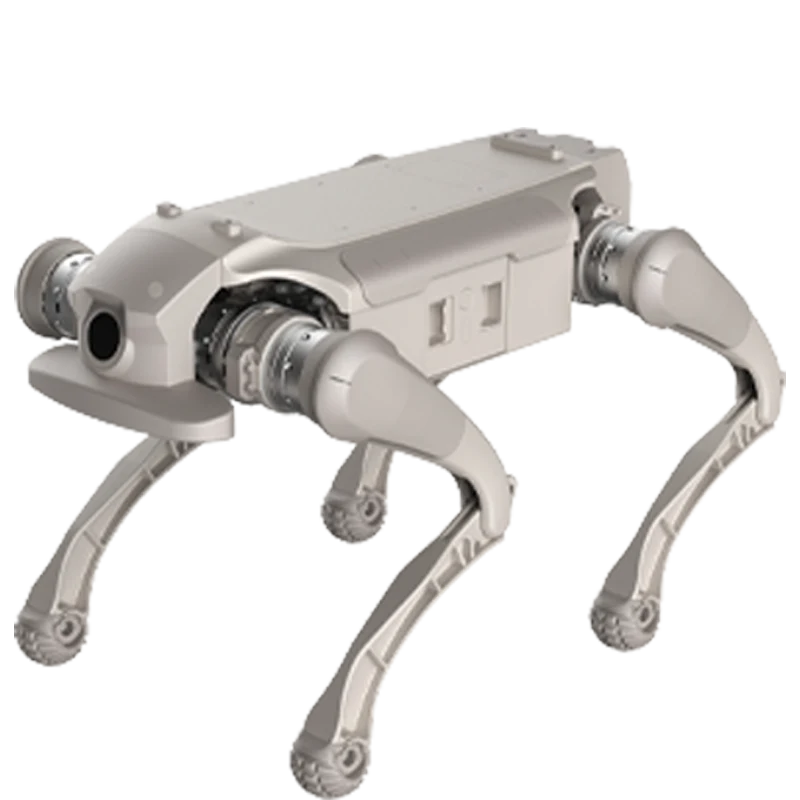
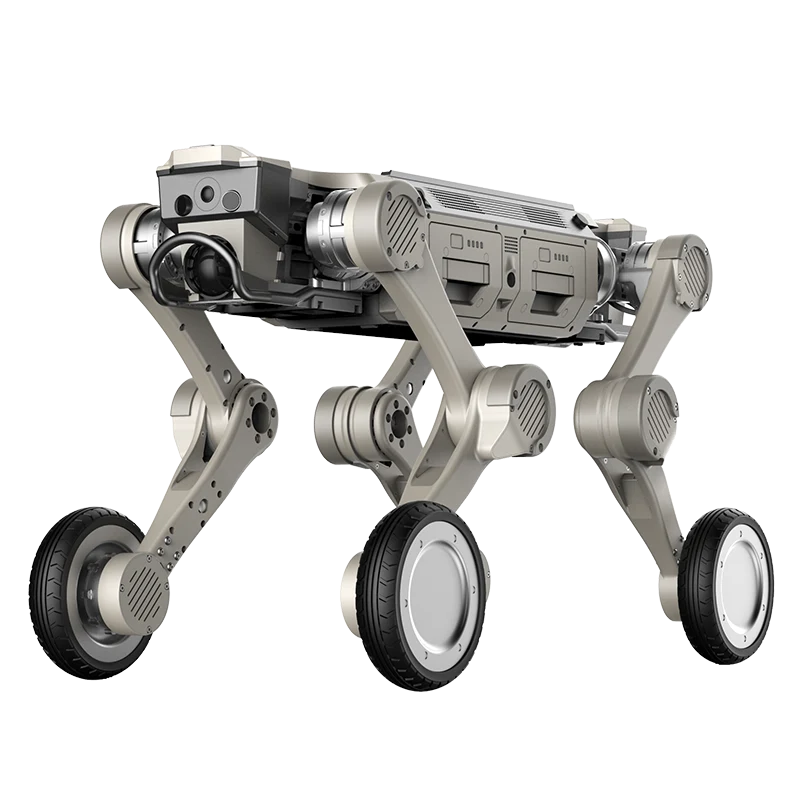
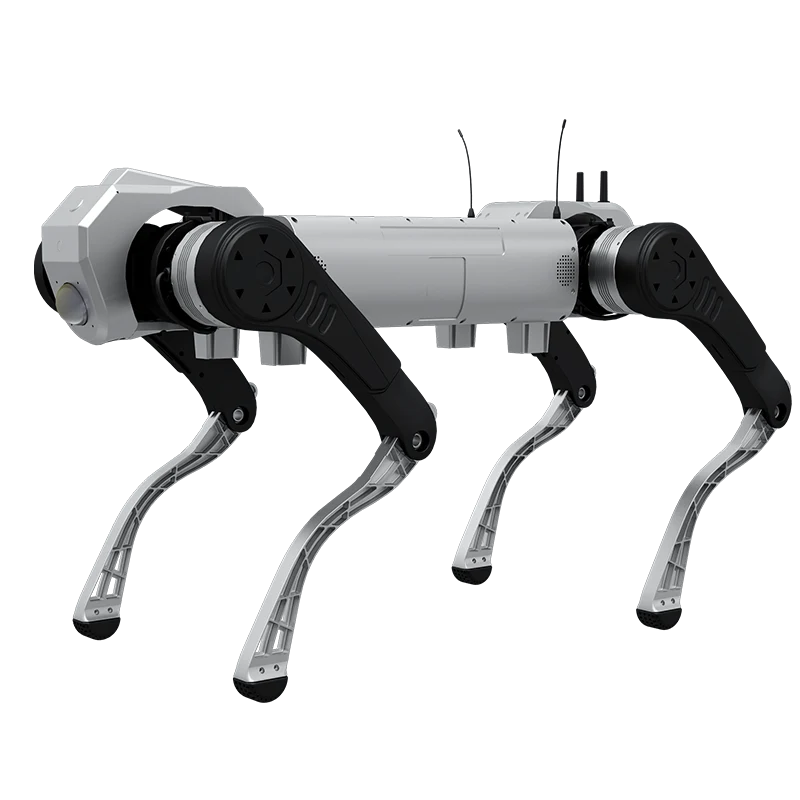
J9九游会J9IBOT JScout D1 Pro科研教育四足机器人展示图
产品定位

不是单纯展示硬件,而是可以反复实验的开放底座

面向课程与科研

支持步态控制、运动规划、传感器融合、上装扩展和仿真教学,让老师、学生和研发团队能围绕真实四足本体搭建实验流程。
面向算法验证

适合强化学习、导航避障、状态估计、任务编排和远程图传等方向,把仿真结果放到真实路面中持续迭代。

面向项目落地

通过标准接口、可扩展载荷和稳定运动能力,帮助团队从实验室验证过渡到巡检、教学展示和轻量行业应用。

运动能力

稳定通过复杂路面,支撑高频实验训练

JScout D1 Pro基于高功率密度运动单元和强化学习步态,在奔跑、爬坡、楼梯、跳跃和抗扰动场景中保持稳定输出。对于科研教育场景,关键不只是参数好看,而是能够长期重复运行、便于调试和复现。

3.5m/s最高速度
16cm连续楼梯攀爬
35cm跳跃离地高度
40°最大爬坡角度
5kg额定负载
48N·m峰值关节扭矩
开放开发

从仿真到真机,把四足机器人能力做成可教学、可验证、可扩展的系统

SDK开发包

Edu版本提供开发接口,方便课程项目、算法实验和行业应用原型快速接入。

标准化接口

支持载荷上装、传感模块、通信模块和任务设备接入,减少项目适配成本。

仿真模型

提供URDF建模能力,支持在Isaac Sim、MuJoCo等环境中进行联调验证。

教学实训

适合机器人导论、运动控制、具身智能、强化学习和综合创新课程。

配置参数

JScout D1 Pro / Edu 核心规格

产品定位科研教育四足机器人,适合高校课程、算法验证、运动控制和二次开发。
机身结构铝合金与高强度工程塑料结构,兼顾轻量化、抗冲击和维护便利。
站立尺寸约635mm x 360mm x 420mm。
卧倒尺寸约675mm x 435mm x 145mm。
整机重量约15.5kg含电池,单人可转运。
工作温度0℃~40℃,适合室内实验、教学和常规测试环境。
运动性能最高速度约3.5m/s,支持自平衡、抗干扰、爬坡和复杂路面行走。
越障能力支持约16cm连续楼梯攀爬,跳跃离地高度约35cm,最大爬坡角度约40°。
负载能力额定负载约5kg,可用于传感器、计算单元和轻量模块扩展。
续航与充电续航约1-2小时,约1小时可从10%充至90%。
执行器12个高功率密度运动单元,最大关节扭矩约48N·m。
视觉与传感标配IMU,视觉相机FOV约DFOV122°、HFOV111°、VFOV70°。
标准动作站立、卧倒、爬起、俯仰、转身、跳跃、打招呼等动作能力。
开发能力Edu版本支持SDK、URDF、仿真调试、接口扩展和教学实验项目。

*以上参数为页面展示与公开资料整理版本,实际交付会因任务模块、批次、软件版本和部署环境不同而调整,请以最终合同与交付清单为准。

项目咨询

让四足机器人实验从样机展示走向稳定验证

如果你正在规划机器人课程、科研平台、巡检验证或开发者实验室,可以联系J9九游会团队确认配置、接口、交付周期和现场部署边界。

联系商务