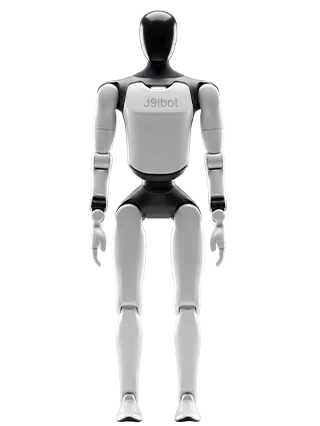
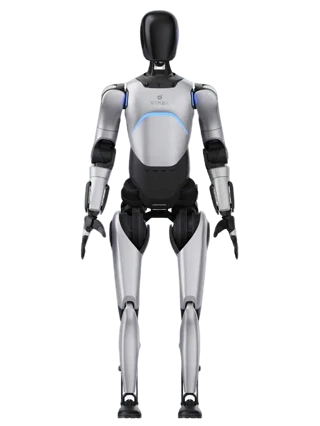
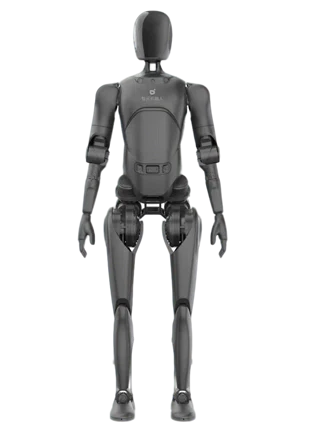
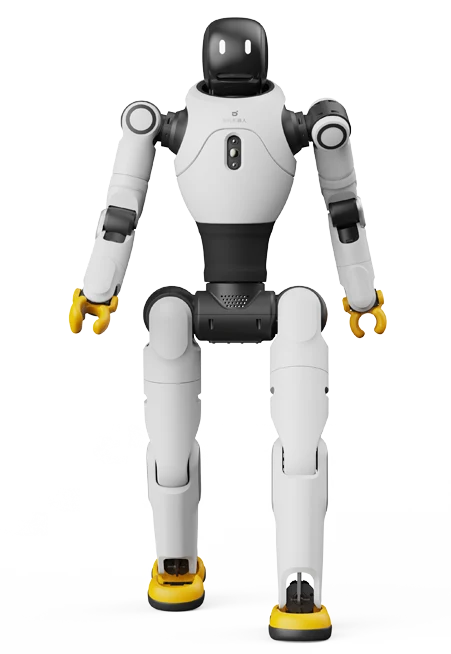
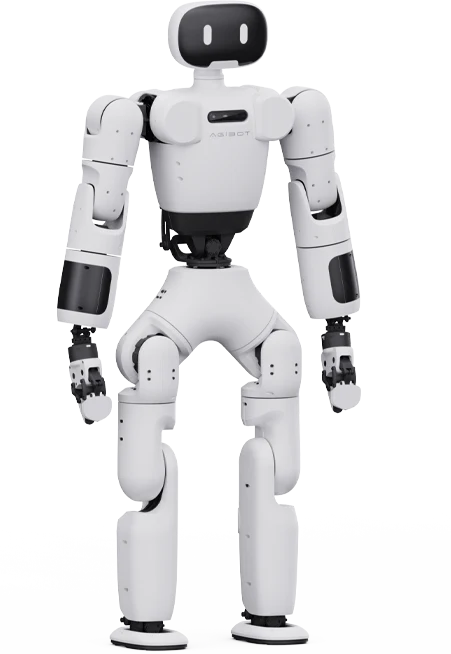
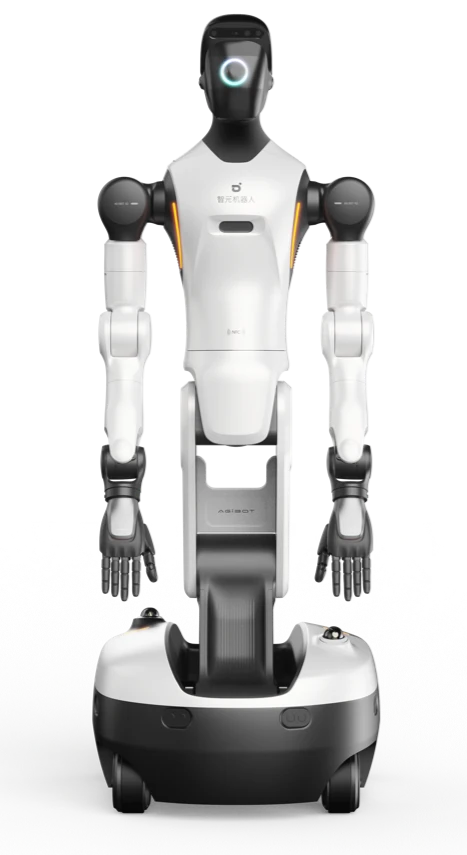
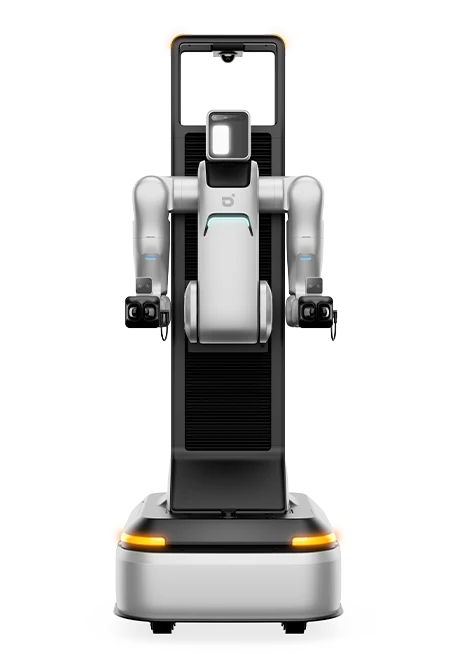
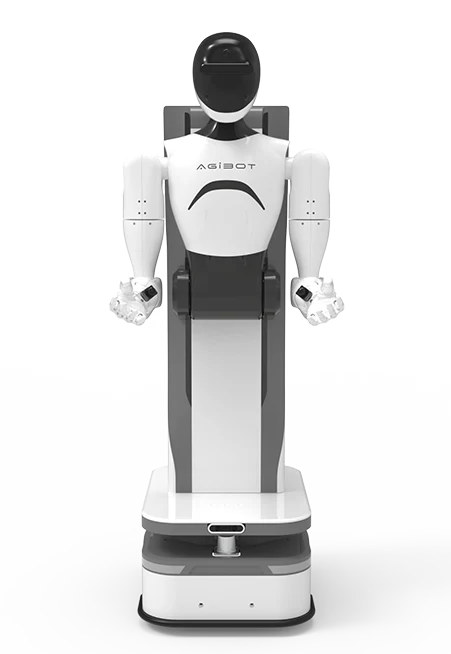
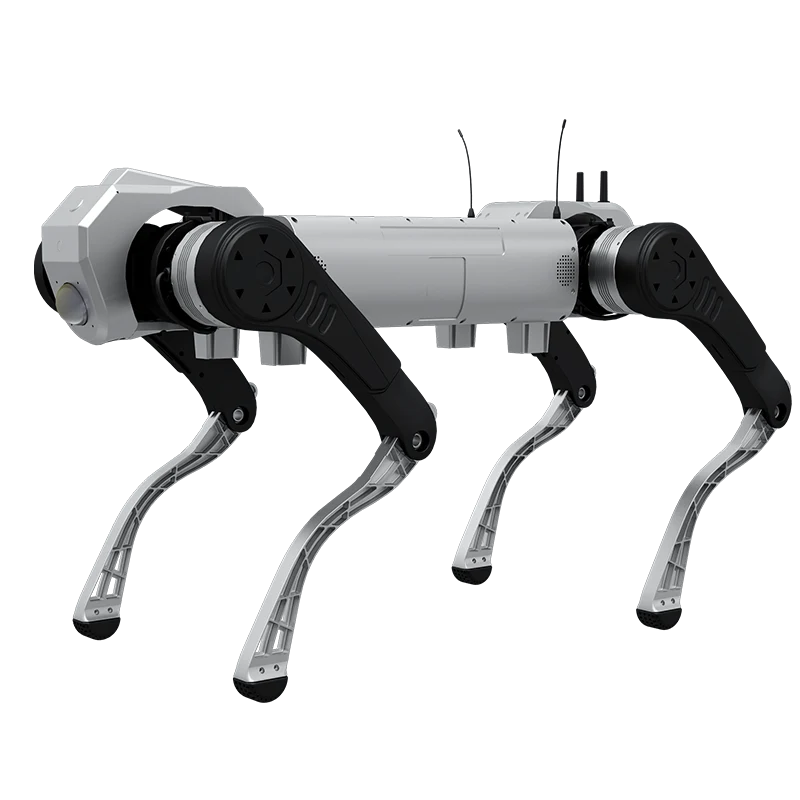
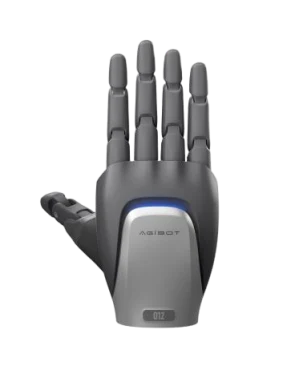


多指灵巧交互
支持多自由度手指运动,适配不同形状、材质和尺寸的物体,覆盖挥手、指引、托举、捏取、按压等常见交互动作,可与人形本体、服务机器人和教学平台组合使用
J9九游会JGrip O10面向人形机器人、服务机器人和科研平台,提供抓取、捏取、按压、指引和自然手势表达能力,让末端执行更轻巧、更稳定、更容易集成。
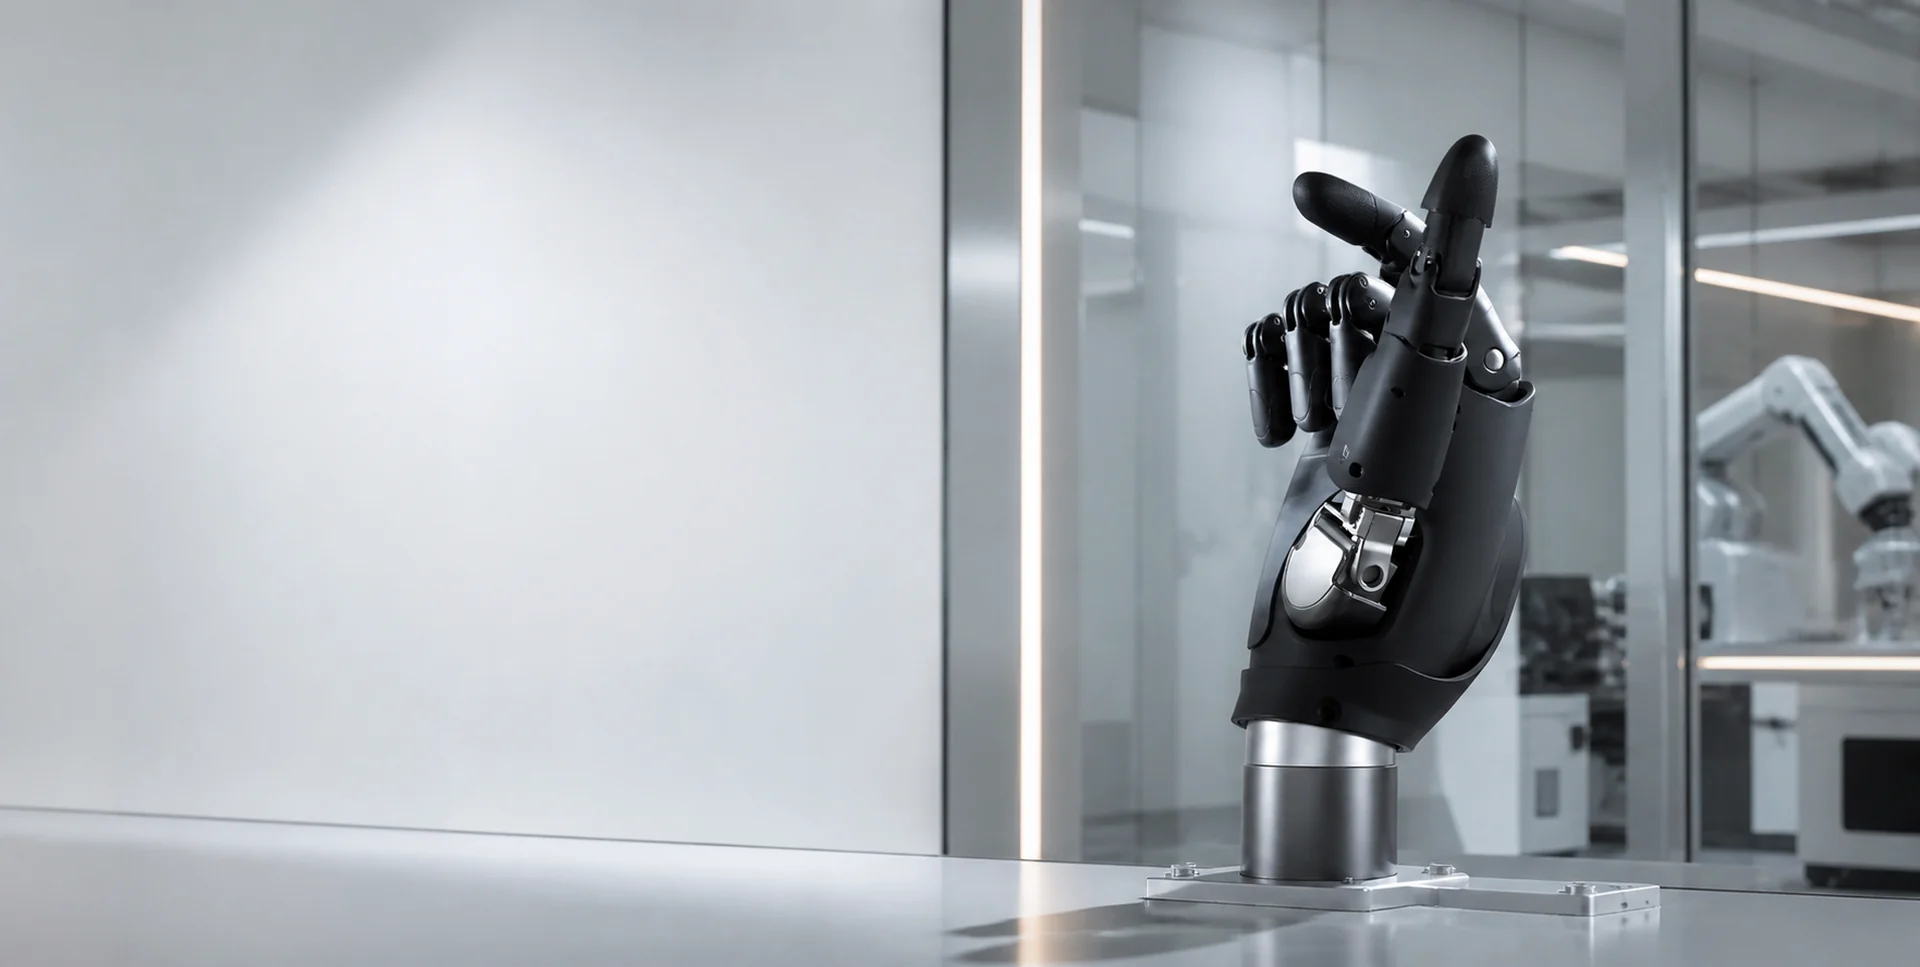
适合互动手势、轻量抓取、按压操作、科研开发和服务机器人末端集成。
支持多自由度手指运动,适配不同形状、材质和尺寸的物体,覆盖挥手、指引、托举、捏取、按压等常见交互动作,可与人形本体、服务机器人和教学平台组合使用
提供通讯接口支持二次开发和任务集成,适合科研验证、展示互动和末端执行器开发,可用于精细操作训练、动作库沉淀和场景数据采集
适合互动手势、轻量抓取、按压操作、科研开发和服务机器人末端集成。
JGrip O10支持围绕J9IBOT体系进行任务配置、接口接入和项目验证,方便从演示走向交付。
J9九游会在产品页中保留必要参数,同时把能力解释为现场可感知的部署价值:能否稳定运行、是否便于维护、是否支持二次开发、是否能和业务流程真正结合。

*以上内容用于J9九游会产品选型参考,实际配置、接口、续航、载荷和交付清单会因版本、批次、任务模块与现场环境不同而调整,请以最终技术规格书和商务确认信息为准。
把现场面积、任务流程、部署周期、预算范围和期望效果告诉J9九游会团队,我们会协助判断产品选型、试点方案和后续交付边界。