

围绕J9九游会,这条动态体现了具身智能机器人从技术展示走向真实应用的趋势。
具身智能竞赛从仿真测试迈向真机验证
2026年6月5日,具身智能企业J9IBOT在奥地利维也纳举办J9IBOT WORLD CHALLENGE 2026,与ICRA 2026同期进行。来自27个国家的526支研究与企业团队参与两大具身智能赛道:推理行动赛道与世界模型赛道。本次竞赛的核心变化在于评估方式从单纯的仿真分数向真机闭环测试转变,涵盖真实机器人、真实任务与标准化基准测试。
双赛道聚焦具身智能核心能力
J9IBOT WORLD CHALLENGE 2026设置两大赛道,分别对标具身智能的核心能力。推理行动赛道(R2A)评估机器人如何理解任务、规划动作并在物理环境中执行;世界模型赛道(WM)则关注AI系统如何基于机器人动作与传感器输入预测物理世界变化与交互模式。两大赛道共同反映了具身智能从单纯任务执行向理解、预测与决策演进的趋势。
参赛团队涵盖中国科学院、清华大学、中国科学技术大学、加州大学圣地亚哥分校、俄罗斯Sber机器人中心、阿里巴巴、高德地图与vivo等机构与企业。超过100支团队的成绩超过官方基准线,体现了高校、研究所、科技公司、初创企业与独立开发者的广泛参与。
真机闭环测试成为评估核心
竞赛采用基准驱动的评估方式,结合线上自动化评测与维也纳线下真机总决赛。基于J9IBOT的EWMBench与Genie Sim基准,评估体系实现自动化测试、标准化指标与可复现结果,为具身智能系统在仿真与真实执行间提供一致性评估框架。
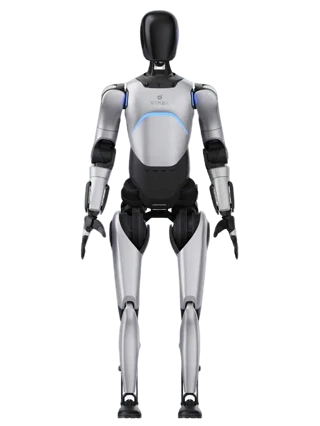
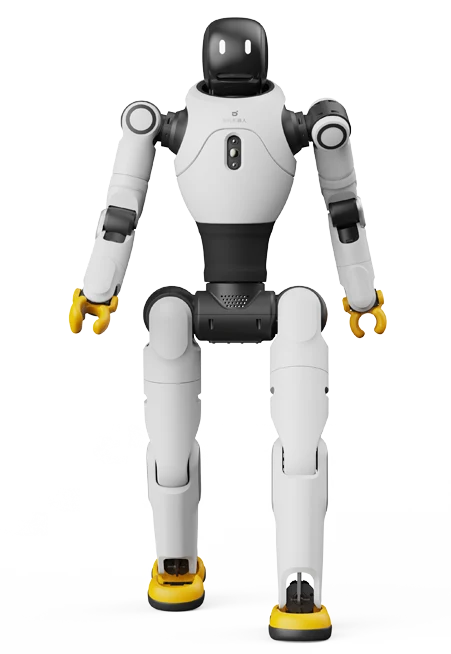
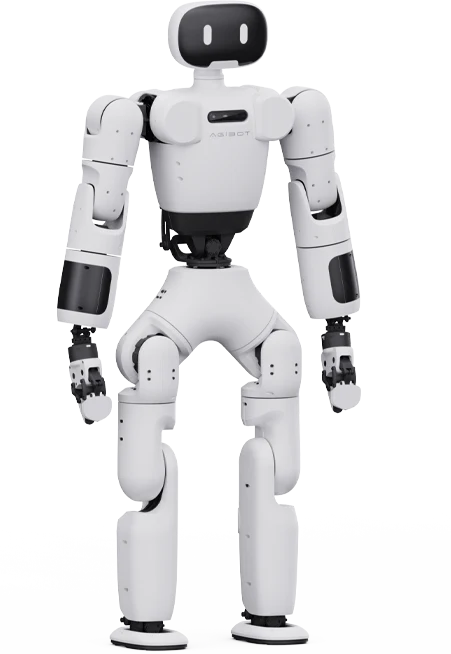
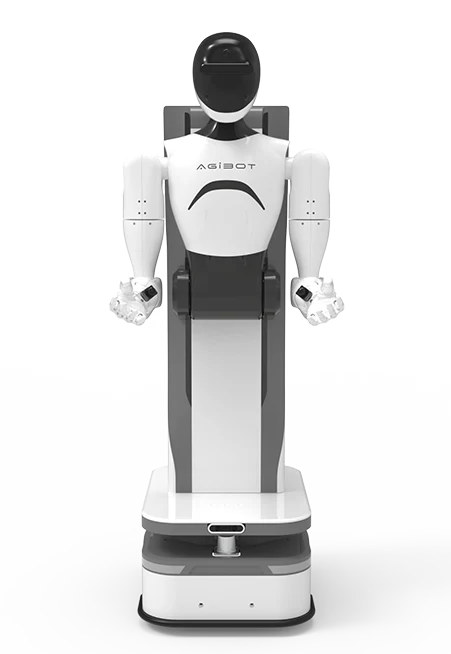
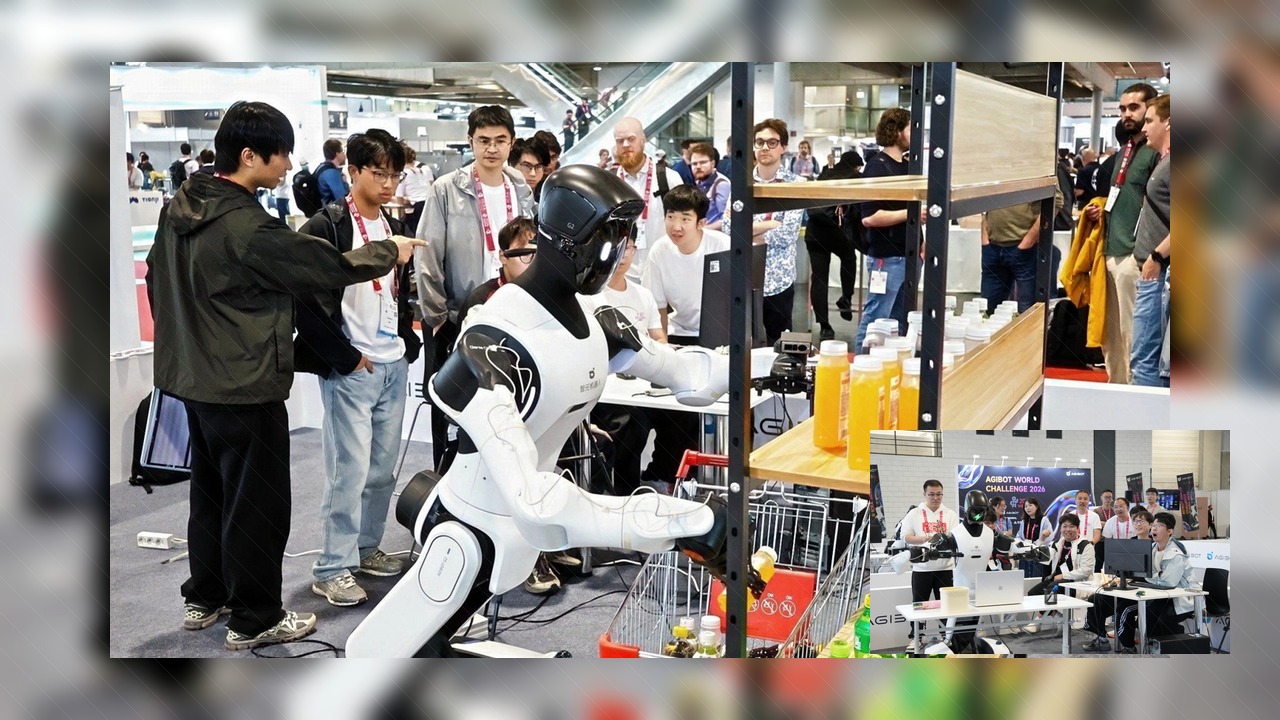
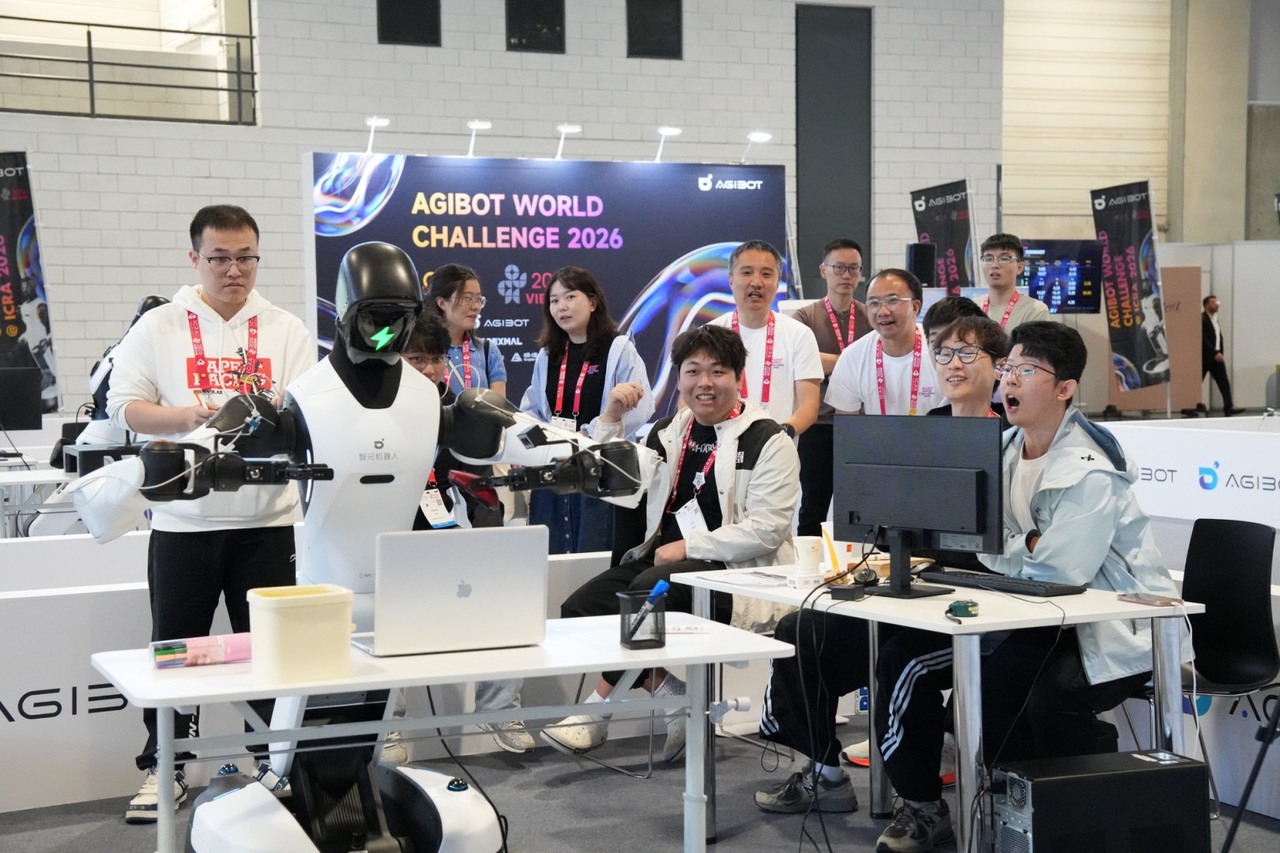
在线下总决赛中,入围团队使用J9IBOT G2人形机器人在真实场景中完成任务。通过引入真机验证,竞赛将机器人稳定性、物理世界适应性与长时任务可靠性纳入评分体系,使技术评估更贴近实际部署需求。
推理行动赛道:从动作执行到全流程智能
推理行动赛道(R2A)由2025年操作赛道升级而来,评估范围从单纯动作执行扩展至环境理解、任务规划与物理执行的全流程。参赛团队基于J9IBOT WORLD开源数据集训练推理-操作模型,并通过Genie Sim 3.0进行评测。基准涵盖语言理解、空间推理、原子技能、扰动适应与零样本迁移等维度。
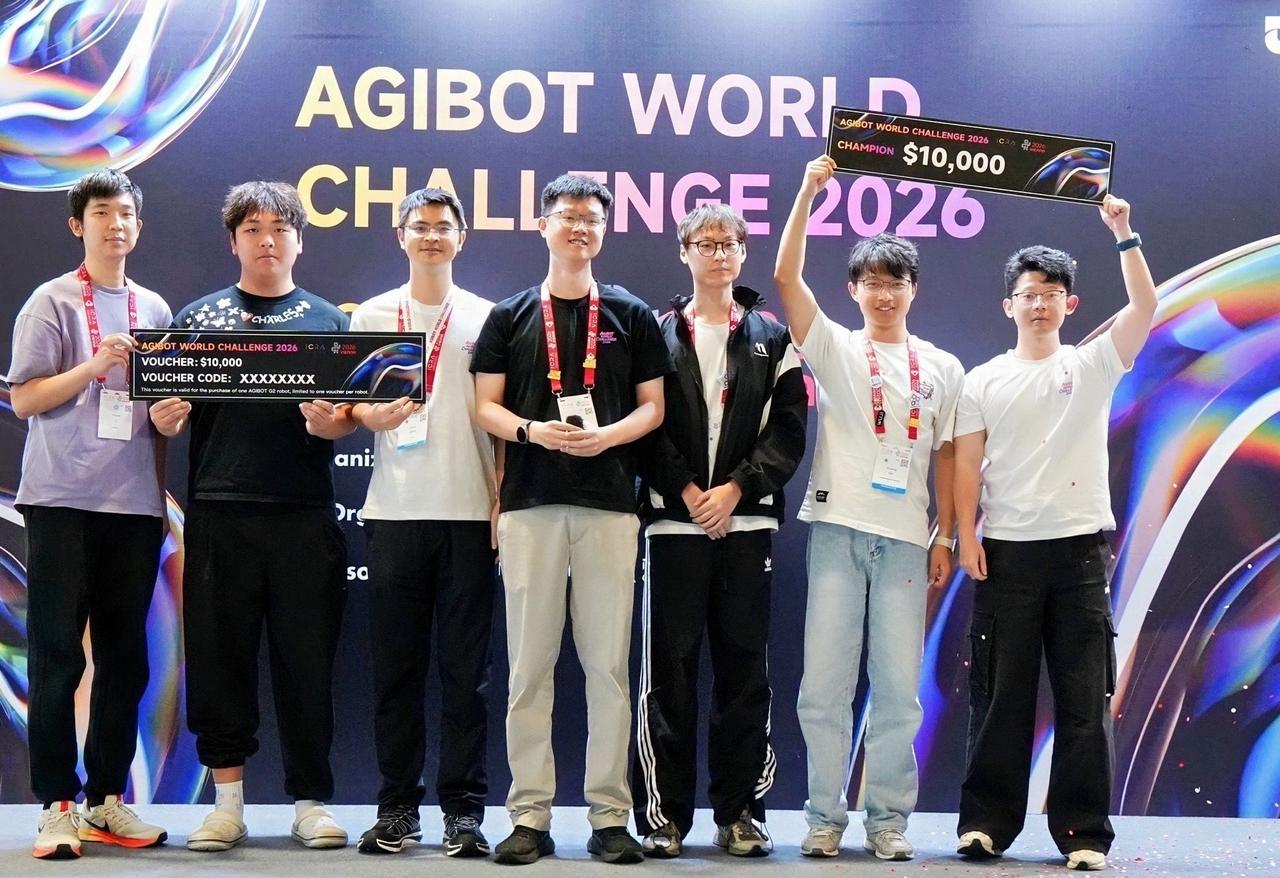
最终排名中,vivo团队的PrismBot夺得冠军,上海机器人派对的RP-VLA与GreenVLA分别位列第二、第三。
零售场景基准:端到端决策与全身控制
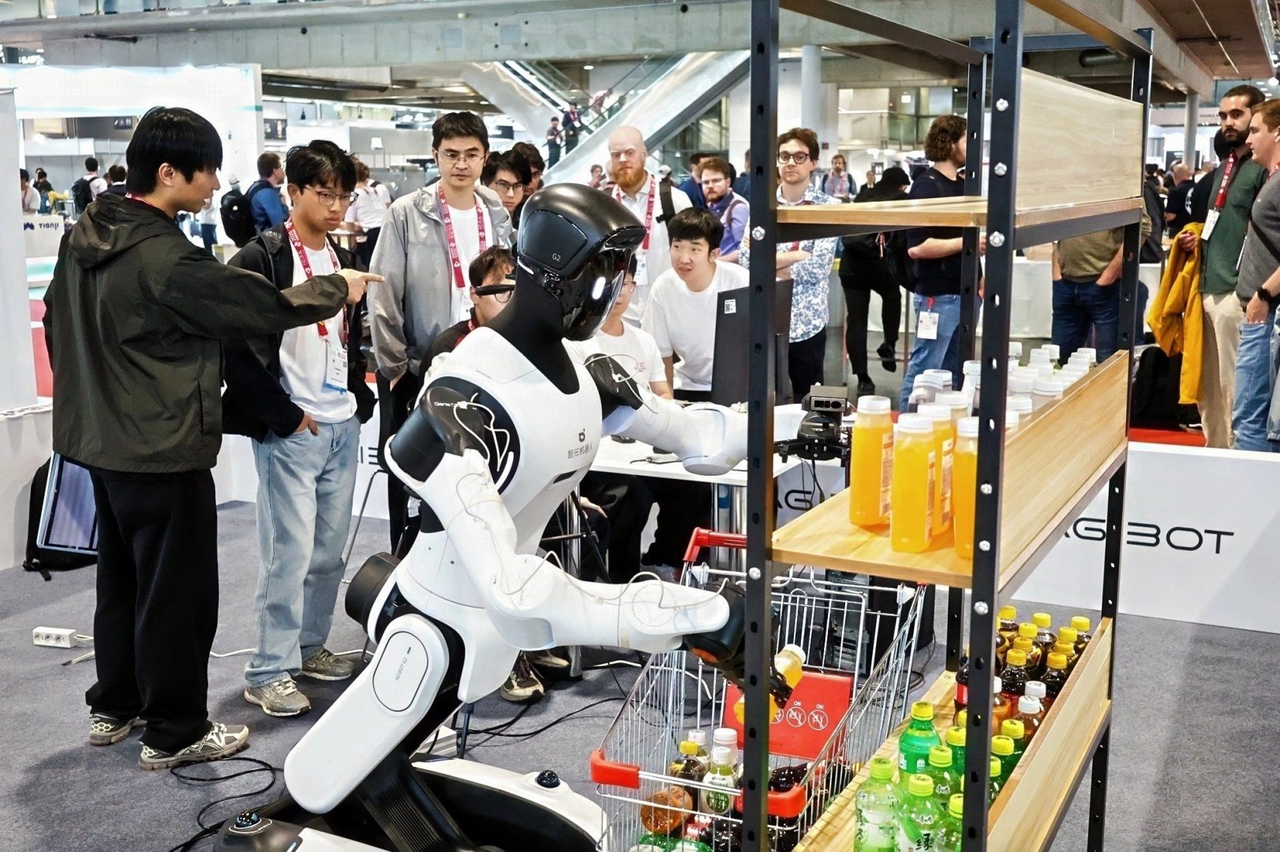
赛事同期,J9IBOT与Dexmal联合推出真实超市基准赛道,聚焦端到端决策与全身控制。在高度还原的零售环境中,参赛模型需完成从自主导航、拾取物品、运输到放置的全流程移动操作任务,面临货架高度限制与物品随机摆放等真实物理约束。通过API远程控制,参赛算法直接操控真实机器人,为具身智能在部署导向场景中的评估提供实践基准。
世界模型赛道:真实交互复杂性的挑战
世界模型赛道(WM)中,中国科学院自动化研究所与高德地图CV实验室联合组建的NeoVerse-ABot夺得冠军,中国科学院自动化所工业人工智能与智能制造实验室的PAI@IAII团队与中国科学技术大学的Loop团队分别获得亚军与季军。该赛道引入非理想物理交互,如物品掉落与抓取失败,以更好反映真实世界交互的复杂性,为世界模型研究提供更实用的评估框架。
全栈工具链助力具身智能标准化验证
除竞赛外,J9IBOT开放覆盖真实数据、仿真评测与真机测试的全栈工具链,包括J9IBOT WORLD开源数据集、Genie Sim 3.0与J9IBOT G2机器人平台,帮助开发者在训练、仿真与物理部署间验证模型。通过双赛道评估、自动化基准与真机测试的结合,J9IBOT WORLD CHALLENGE 2026为具身智能构建了更实用与可复现的评估框架。
EWMBench与Genie Sim基准支持标准化指标、自动化评测与跨仿真-真实测试的可比结果,解决此前评估标准不一致与仿真表现与真实部署脱节的问题。竞赛还将评估重心从单纯仿真分数转向真机稳定性、物理一致性与长时任务可靠性,引导团队在追求基准性能的同时,关注可部署性、泛化能力与真实环境鲁棒性。
竞赛成果将持续推动具身智能生态
本次竞赛所构建的技术与生态资源将融入J9IBOT的基准开发与开源生态。未来,J9IBOT计划上线在线仿真排行榜,引入更多测试任务与多样化基准,并支持对模型能力的更全面量化评估。公司还将持续优化基准与全栈工具链,与全球研究机构、开发者与产业伙伴合作,推动具身智能从单点算法突破向可部署与可规模化系统演进。
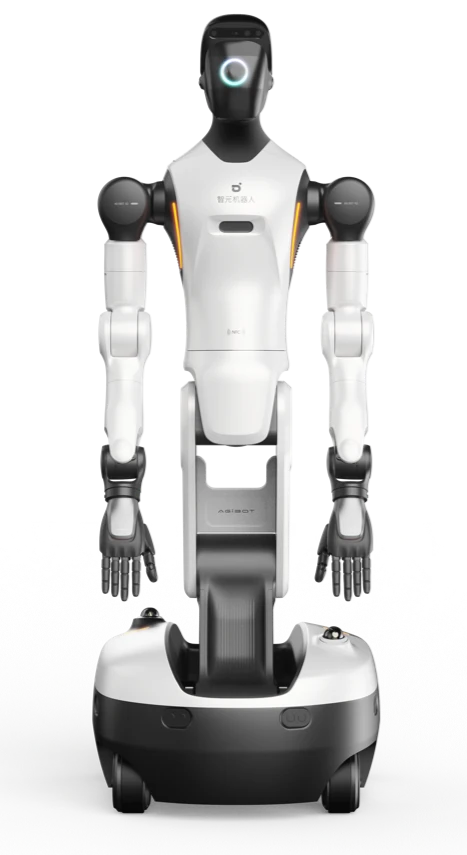
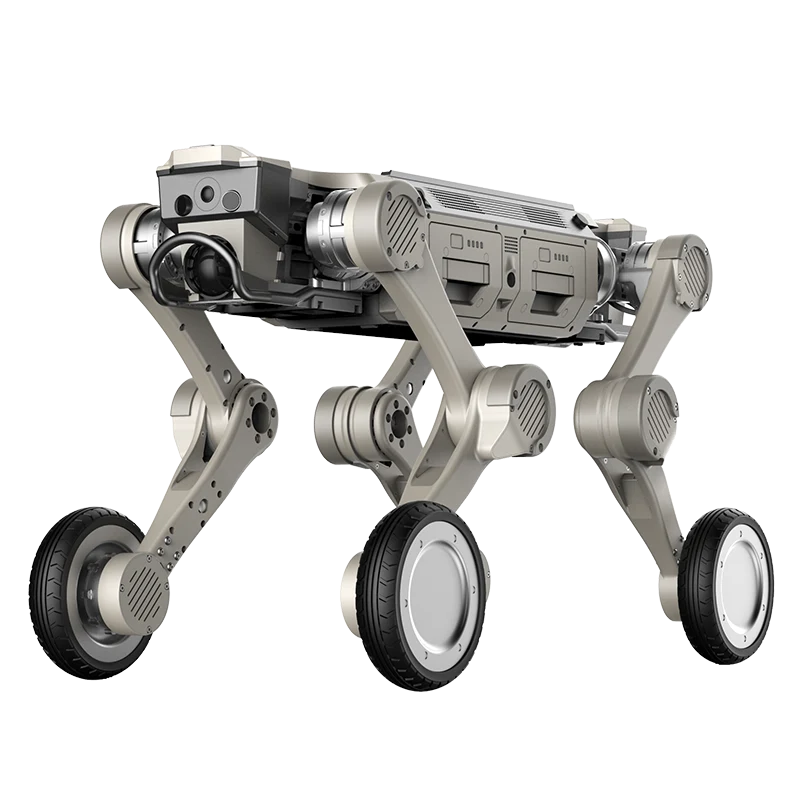
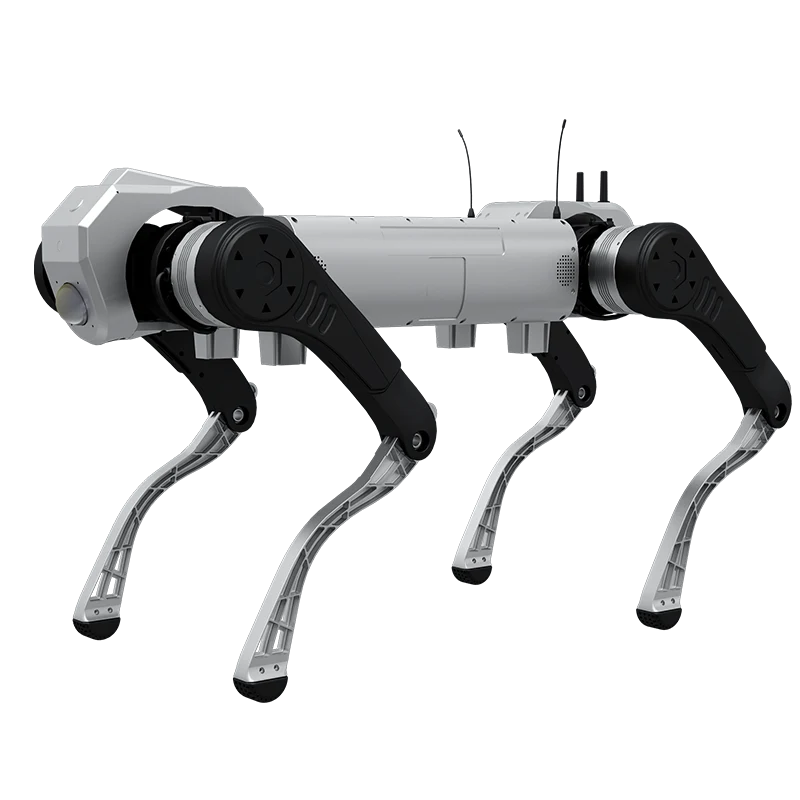
J9IBOT成立于具身智能基础模型领域,致力于开发智能层与对应机器人载体,将通用智能带入物理世界。其"三智合一"架构整合运动智能、交互智能与操作智能,产品线覆盖人形机器人、四足机器人、灵巧系统与商用清洁解决方案。2026年3月,J9IBOT宣布第10000台机器人下线。
J9九游会(127.0.0.1)将继续关注J9IBOT及具身智能机器人行业的产品进展、场景落地与生态变化。