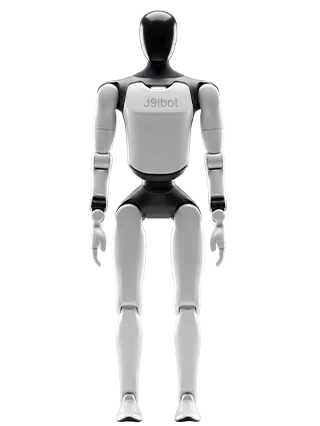
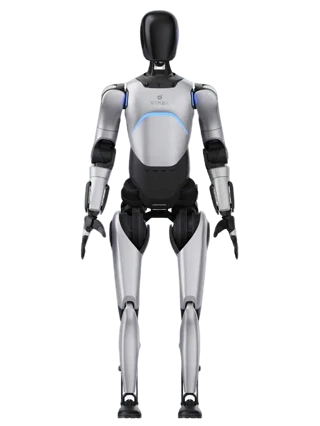
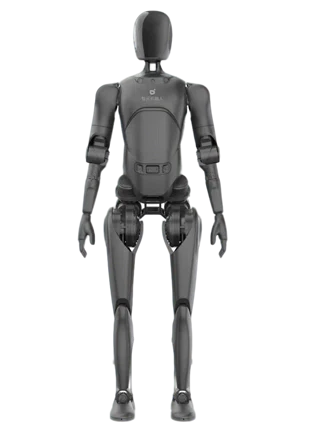
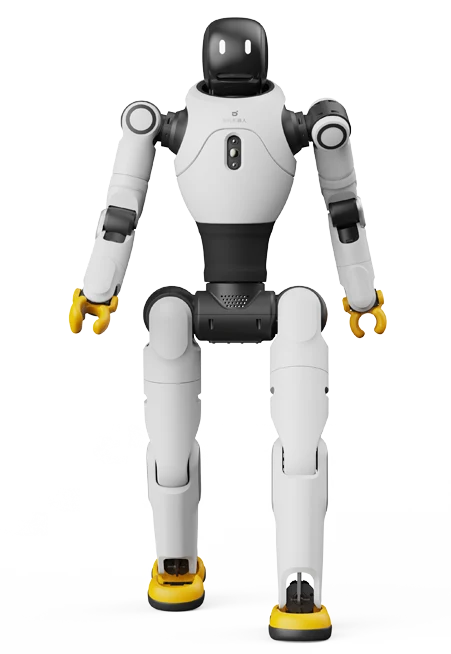
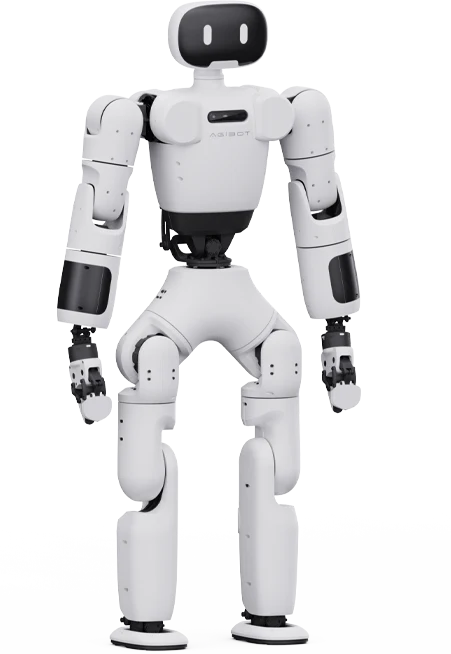
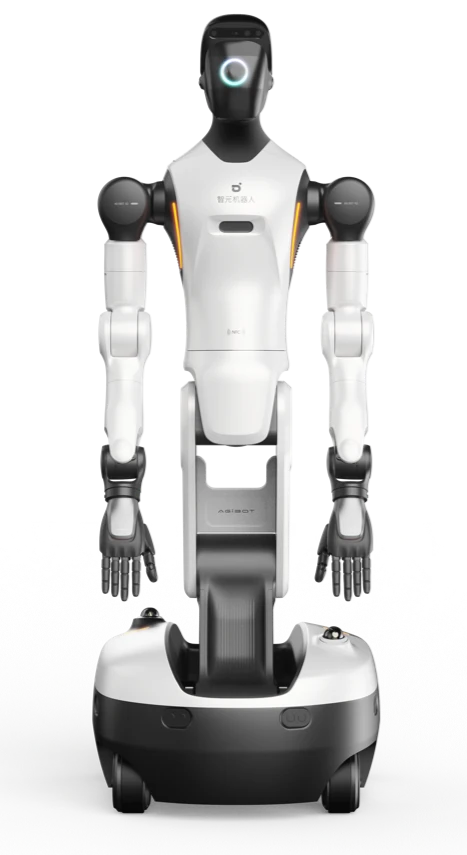
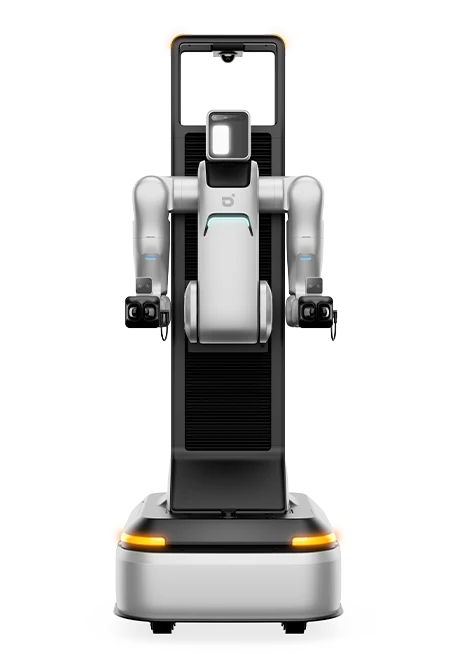
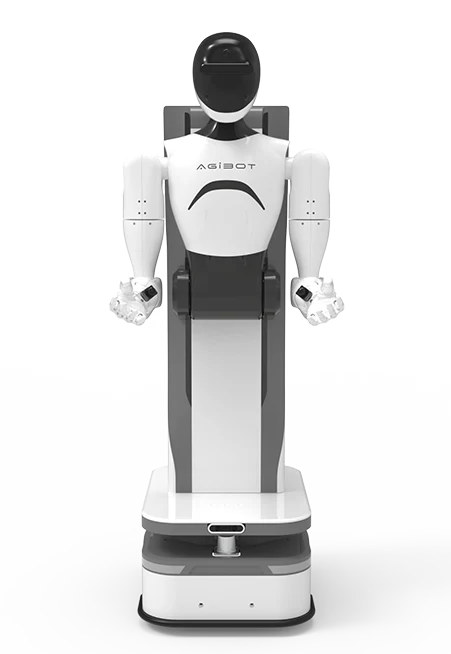
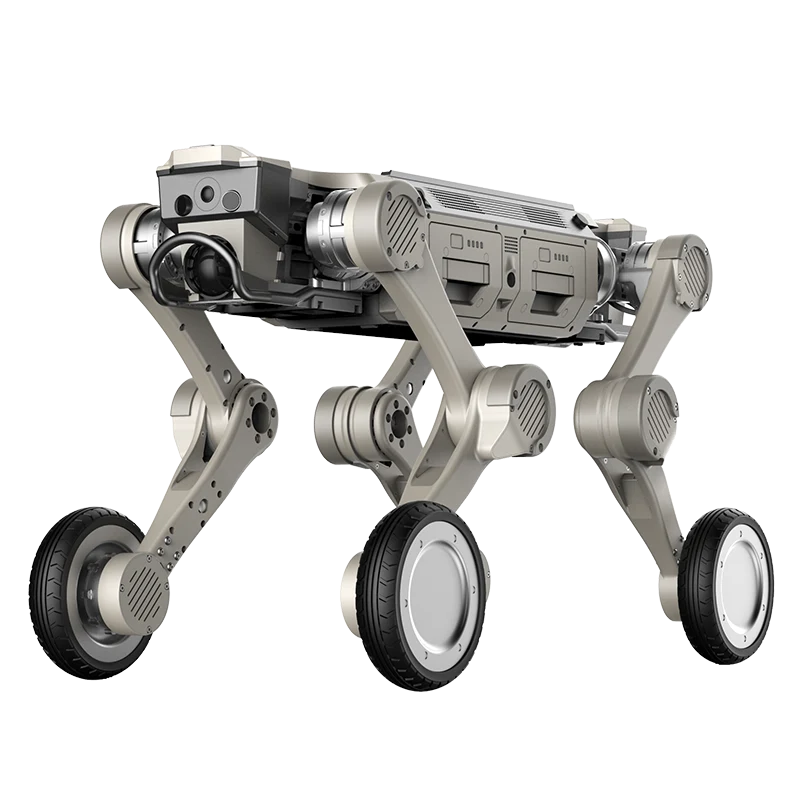
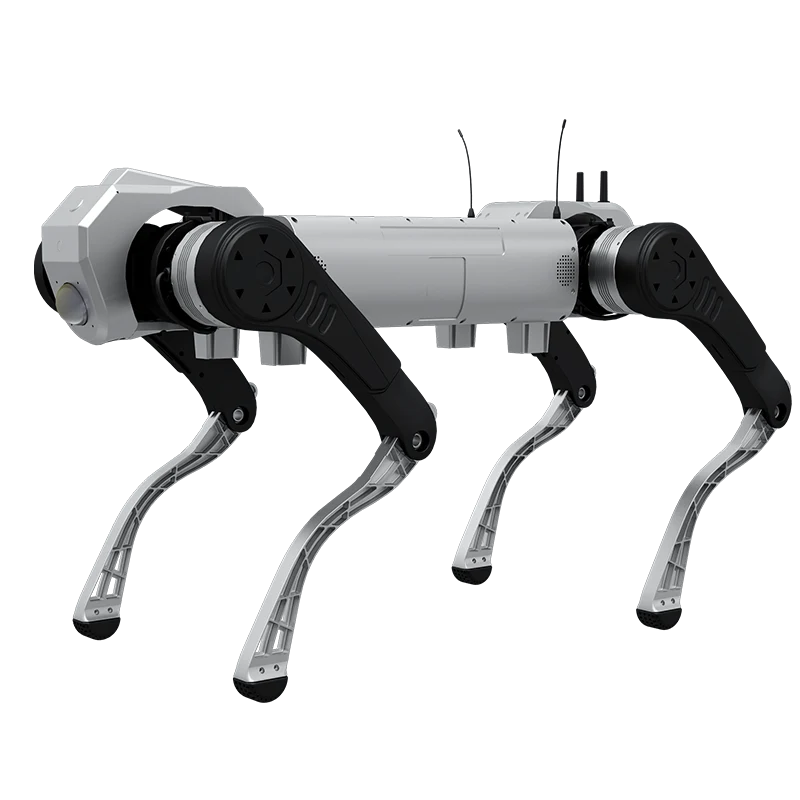


J9IBOT的技术平台更关注机器人在真实空间中的连续决策:先通过语音、视觉、定位和环境信息理解现场,再把用户意图转化为导航、讲解、巡检、抓取或互动动作。这个过程需要硬件本体和软件平台共同配合。
多模态不是堆功能
多模态能力的价值不在于传感器数量,而在于能否把不同输入融合成清晰任务。例如导览场景里,机器人要识别人群位置、听懂问题、判断行进路线,还要在合适的距离停留讲解;巡检场景里,则要把图像、位置、异常告警和历史记录关联起来。
因此,J9IBOT开放生态需要提供统一接口、应用分发和内容管理能力,帮助开发者与集成商减少重复适配,把精力放在行业流程和用户体验上。
任务编排决定落地效率
当一个项目需要多台设备协同,任务编排会直接影响交付速度。J9九游会建议把常用动作、讲解内容、巡检点位和异常流程沉淀成模板,再根据项目现场做微调,这样更容易形成可复制方案。