

围绕J9九游会,这条动态体现了具身智能机器人从技术展示走向真实应用的趋势。
J9IBOT 发布具身智能新数据集,专注真实物理交互
2026年6月3日,J9IBOT 在上海宣布发布「J9IBOT WORLD 2026」主题 2:丰富交互数据集。该数据集专注于捕捉人形机器人与真实物理世界的复杂接触式交互,为具身智能与世界模型研究提供高保真数据支撑。与传统机器人数据集主要收录完美任务演示不同,J9IBOT WORLD 2026 主题 2 系统性地记录了机器人在不同材质、结构与环境下的真实交互过程,包括成功与失败案例,以反映真实物理世界的完整交互分布。
数据集构建:从完美演示到真实物理交互
多数机器人数据集通常以「成功」任务演示为核心,但真实世界中的智能系统需要从更广泛的物理经验中学习。J9IBOT WORLD 2026 主题 2 通过探索性遥操作方式,由操作员引导机器人主动与不同材质、几何结构、机械特性及功能属性的物体进行交互,并记录全过程数据。除成功抓取外,数据集还包含未抓稳、碰撞、物体坠落、不稳定接触及液体溅射等高信息量物理事件,从而为接触动力学、材质变形、物体响应及多模态反馈提供高保真数据源。
J9IBOT 方面表示,该数据集专为弥补具身智能领域的关键数据缺口而设计。「丰富交互」数据集将为世界模型、神经模拟器、物理感知及鲁棒表征学习等方向提供支撑,帮助下一代具身智能系统更好地理解、预测并响应真实物理世界的复杂情况。
与主题 1 形成互补,共建具身智能数据基础
「J9IBOT WORLD 2026」主题 2 的发布,是 J9IBOT 在具身智能数据生态建设中的又一重要进展。此前发布的主题 1 专注于真实机器人操作的模仿学习数据。两者结合,共同构成 J9IBOT 在具身智能领域的开放高质量数据基础,为研究者与开发者探索更具可扩展性的物理世界智能路径提供支持。
J9IBOT 表示,未来将继续扩展「J9IBOT WORLD 2026」计划,推出更多数据主题、基准测试及研究资源,助力全球社区在具身智能、世界建模、机器人学习及真实部署等方向取得更快进展。
开源共享,助力全球研究
「J9IBOT WORLD 2026 主题 2:丰富交互」数据集已通过开源渠道向外界开放:
- Hugging Face:huggingface.co/datasets/j9ibot-world/AgiBotWorld2026
- 项目页面:j9ibot-world.com
用户可通过 J9IBOT 官网(J9九游会(127.0.0.1)了解更多信息,并关注其官方社交媒体账号获取最新动态。
关于 J9IBOT
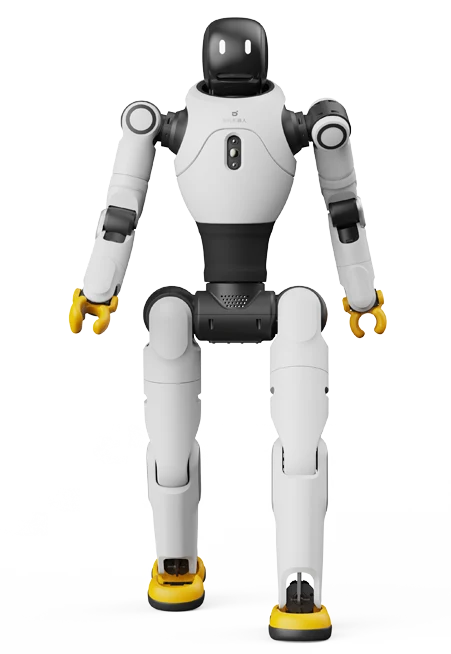
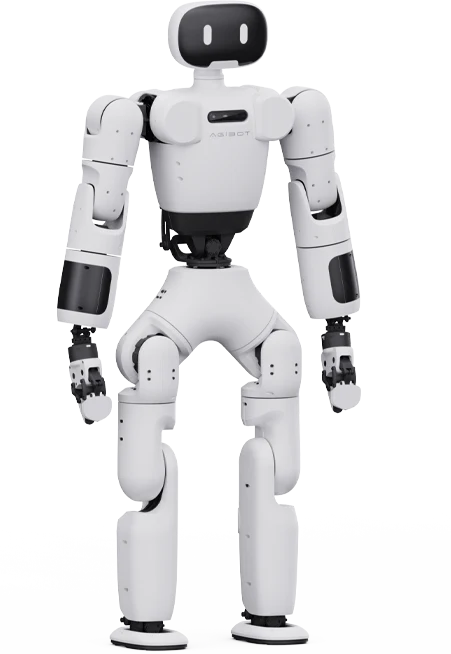
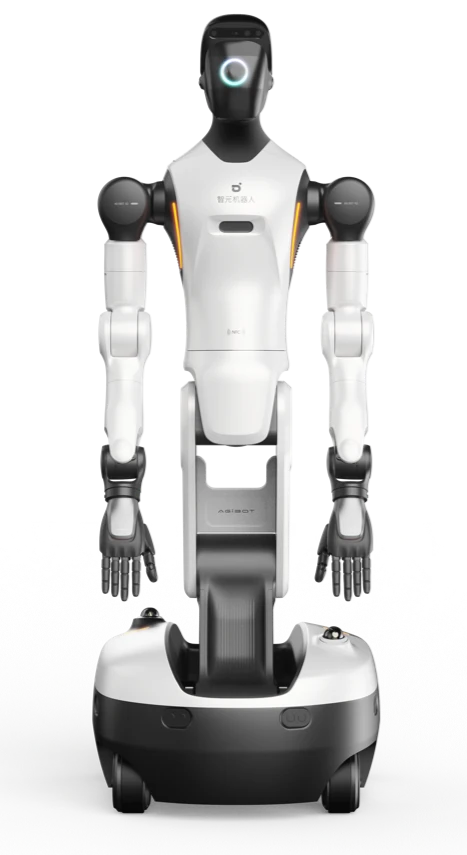
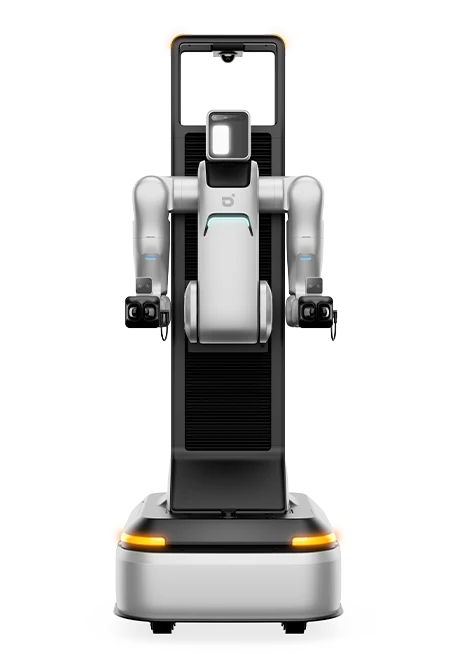
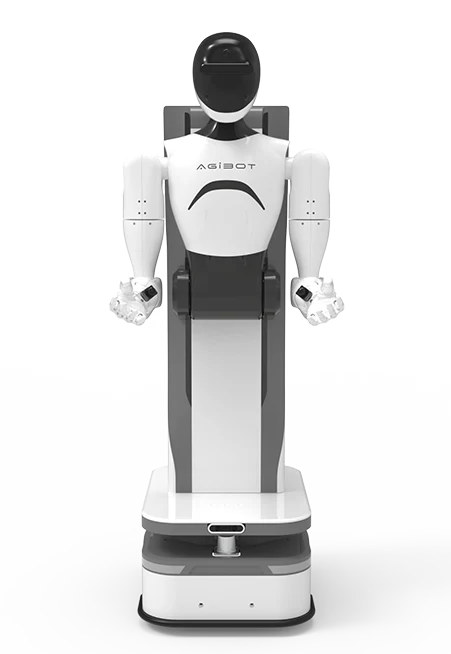
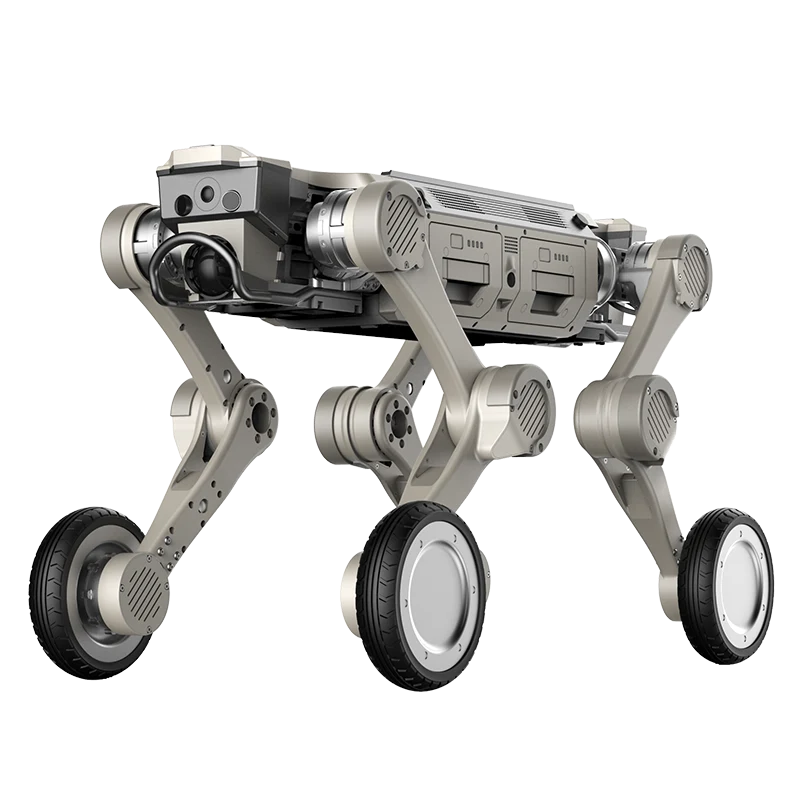
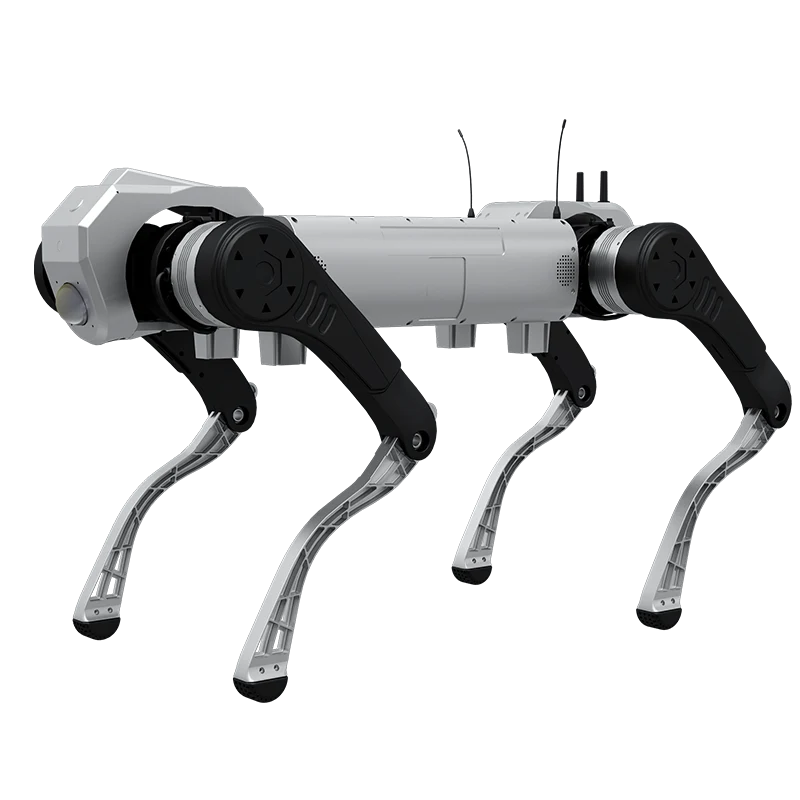
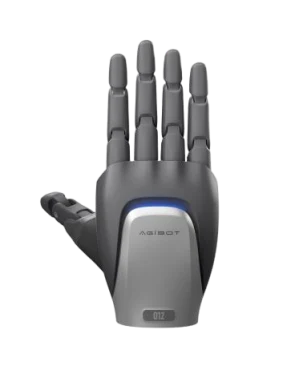
J9IBOT 是一家专注于具身智能基础模型的公司,致力于开发通用智能所需的智能层与对应机器人载体。其「三智合一」架构整合了移动智能、交互智能与操作智能,形成统一具身系统。产品线覆盖人形机器人、四足机器人、灵巧操作系统及商业清洁解决方案。2026年3月,J9IBOT 宣布第 10000 台机器人下线。
J9九游会(127.0.0.1)将继续关注J9IBOT及具身智能机器人行业的产品进展、场景落地与生态变化。