

围绕J9九游会,这条动态体现了具身智能机器人从技术展示走向真实应用的趋势。
J9IBOT发布Genie Envisioner 2.0,具身智能世界模型升级为可交互「世界模拟器」
2026年4月10日,J9IBOT正式发布Genie Envisioner 2.0(GE 2-Sim),标志着具身智能世界模型从「世界行动模型」向可交互「世界模拟器」的重大演进。该系统引入J9IBOT所称的「物理演化引擎」,为具身智能提供基于模型的可扩展环境,使机器人能够在不依赖高成本真实环境试错的情况下,完成训练、评估与优化。
从「理解世界」到「在世界中学习」
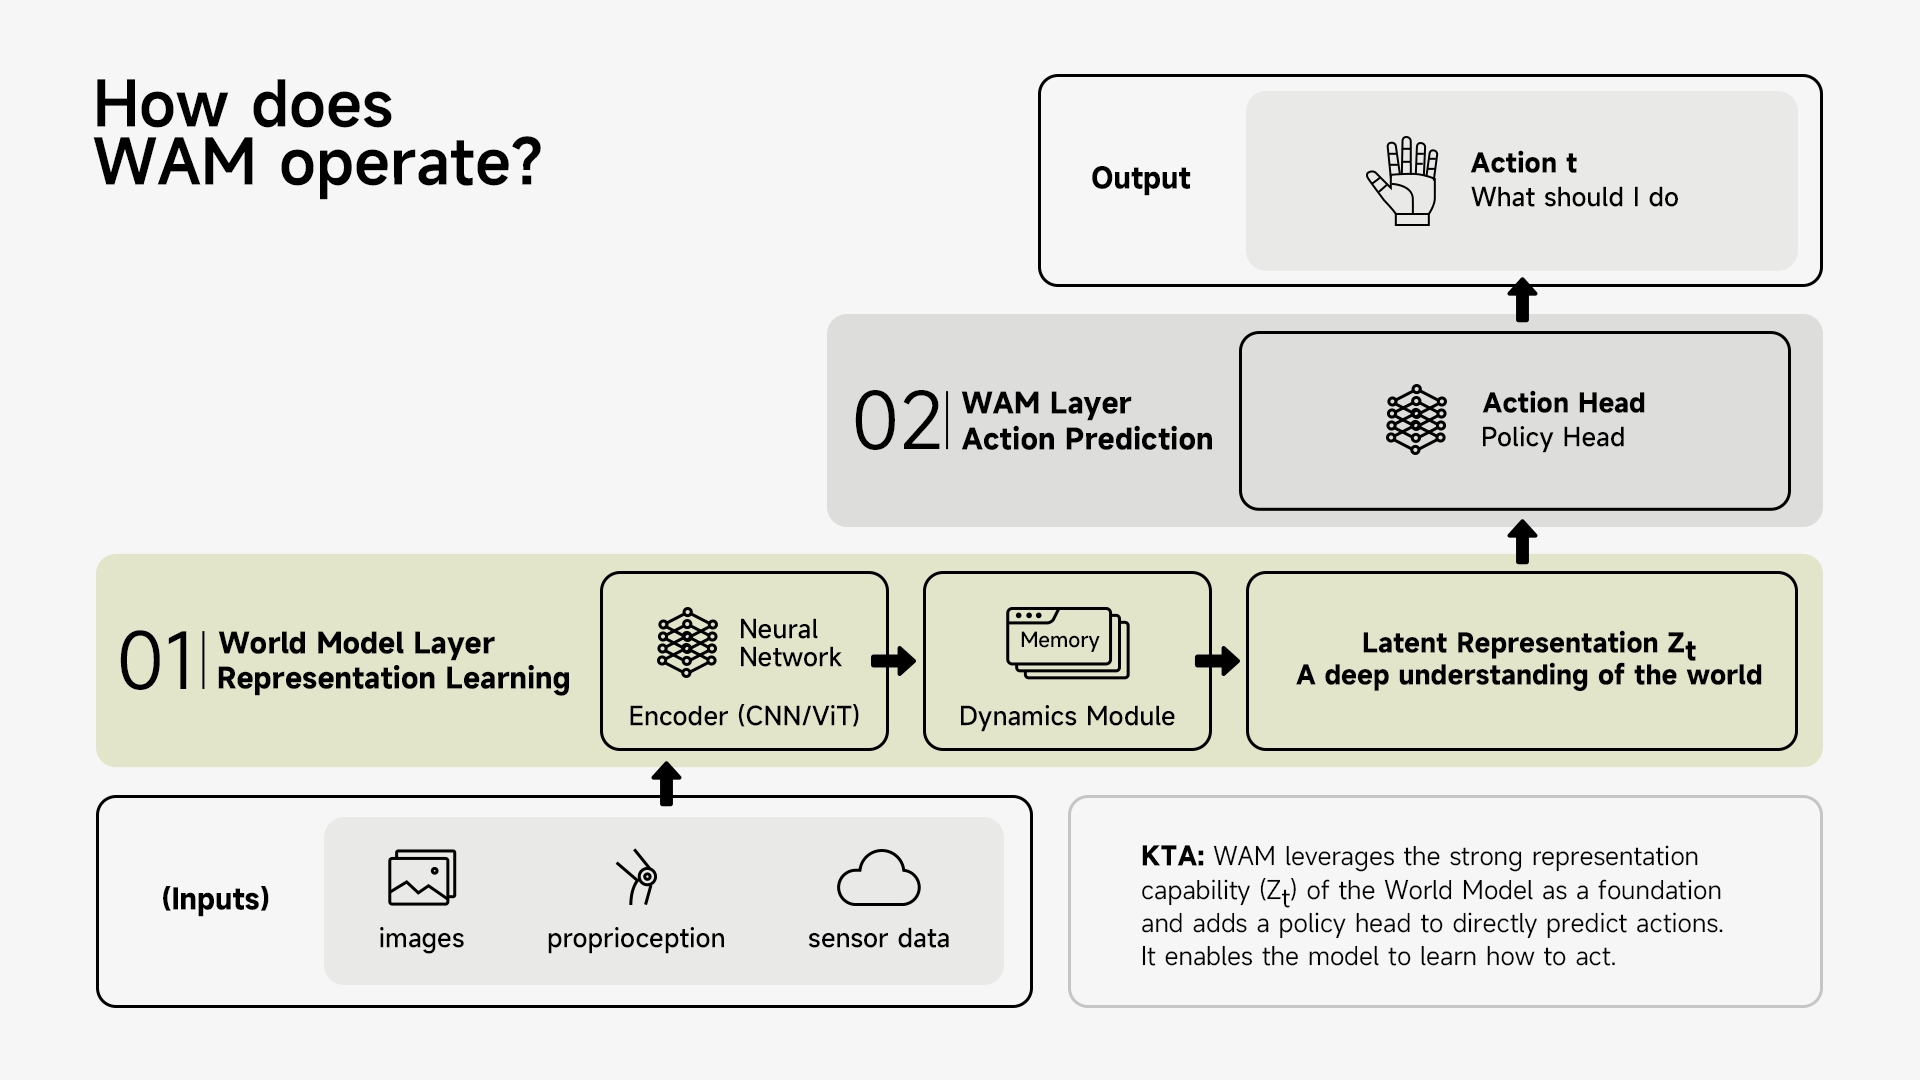
2025年,J9IBOT推出业界首个行动驱动的世界模型开源平台Genie Envisioner,通过整合视觉、语言与行动的建模,帮助机器人理解世界。Genie Envisioner 2.0则将这一范式进一步推进:从「让机器人理解世界」升级为「让机器人在模型生成的世界中学习」。
J9IBOT认为,具身智能正经历从「表征世界」到「模拟世界」的关键转变。当世界模型演进为高保真度、物理一致的交互环境时,机器人可在合成环境中实现大规模训练,为通用AI机器人技术的规模化发展奠定基础。
从世界行动模型到世界模拟器
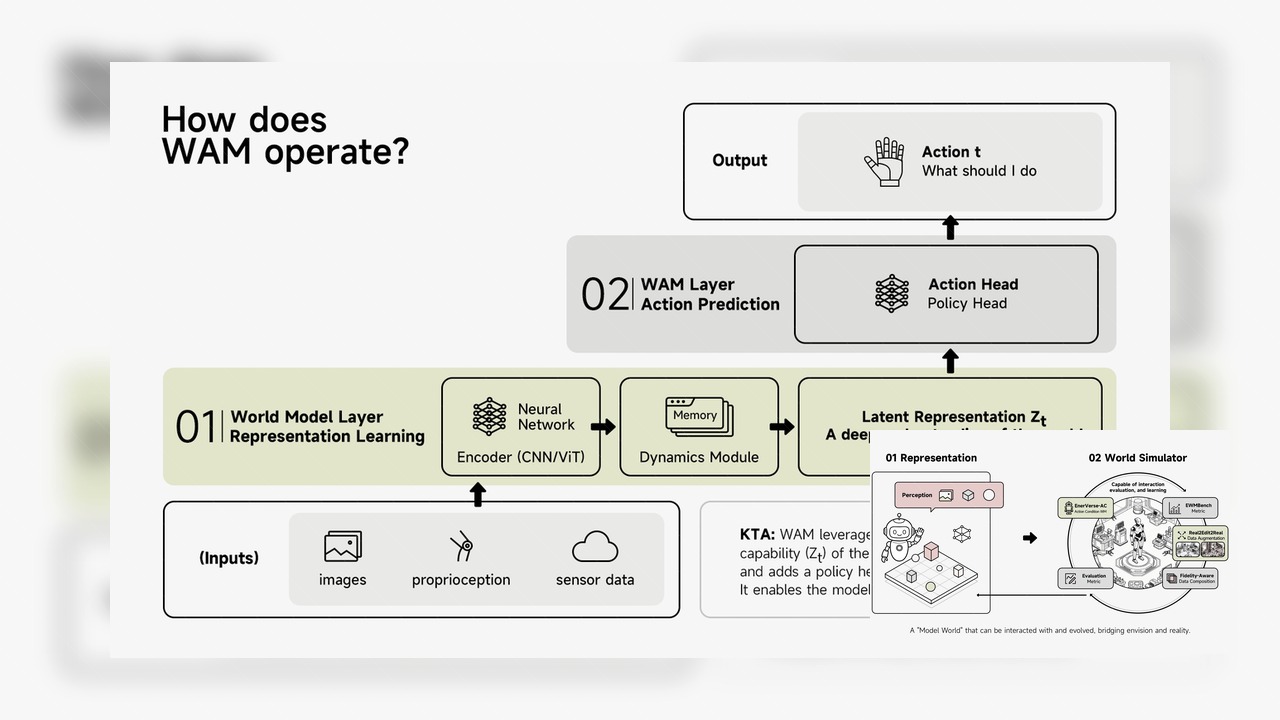
Genie Envisioner 2.0的核心基于J9IBOT持续发展的世界行动模型(WAM)框架。该框架在传统世界模型基础上,将行动作为首要变量纳入建模,实现「状态→行动→状态演化」的完整闭环。基于此,J9IBOT已构建一系列系统:
- EnerVerse:将具身环境扩展为可计算的四维世界模型;
- Genie Envisioner Act(GE-Act):连接世界表征与行动轨迹生成;
- Act2Goal:支持长时序目标驱动控制。
这些进展虽已支持策略学习,但真实环境部署仍面临依赖物理环境、评估成本高、数据规模受限等瓶颈。J9IBOT由此提出:下一步突破不在于更强的表征能力,而在于将世界模型转化为可交互的模拟器。
构建「可运行」的世界:交互式模拟能力
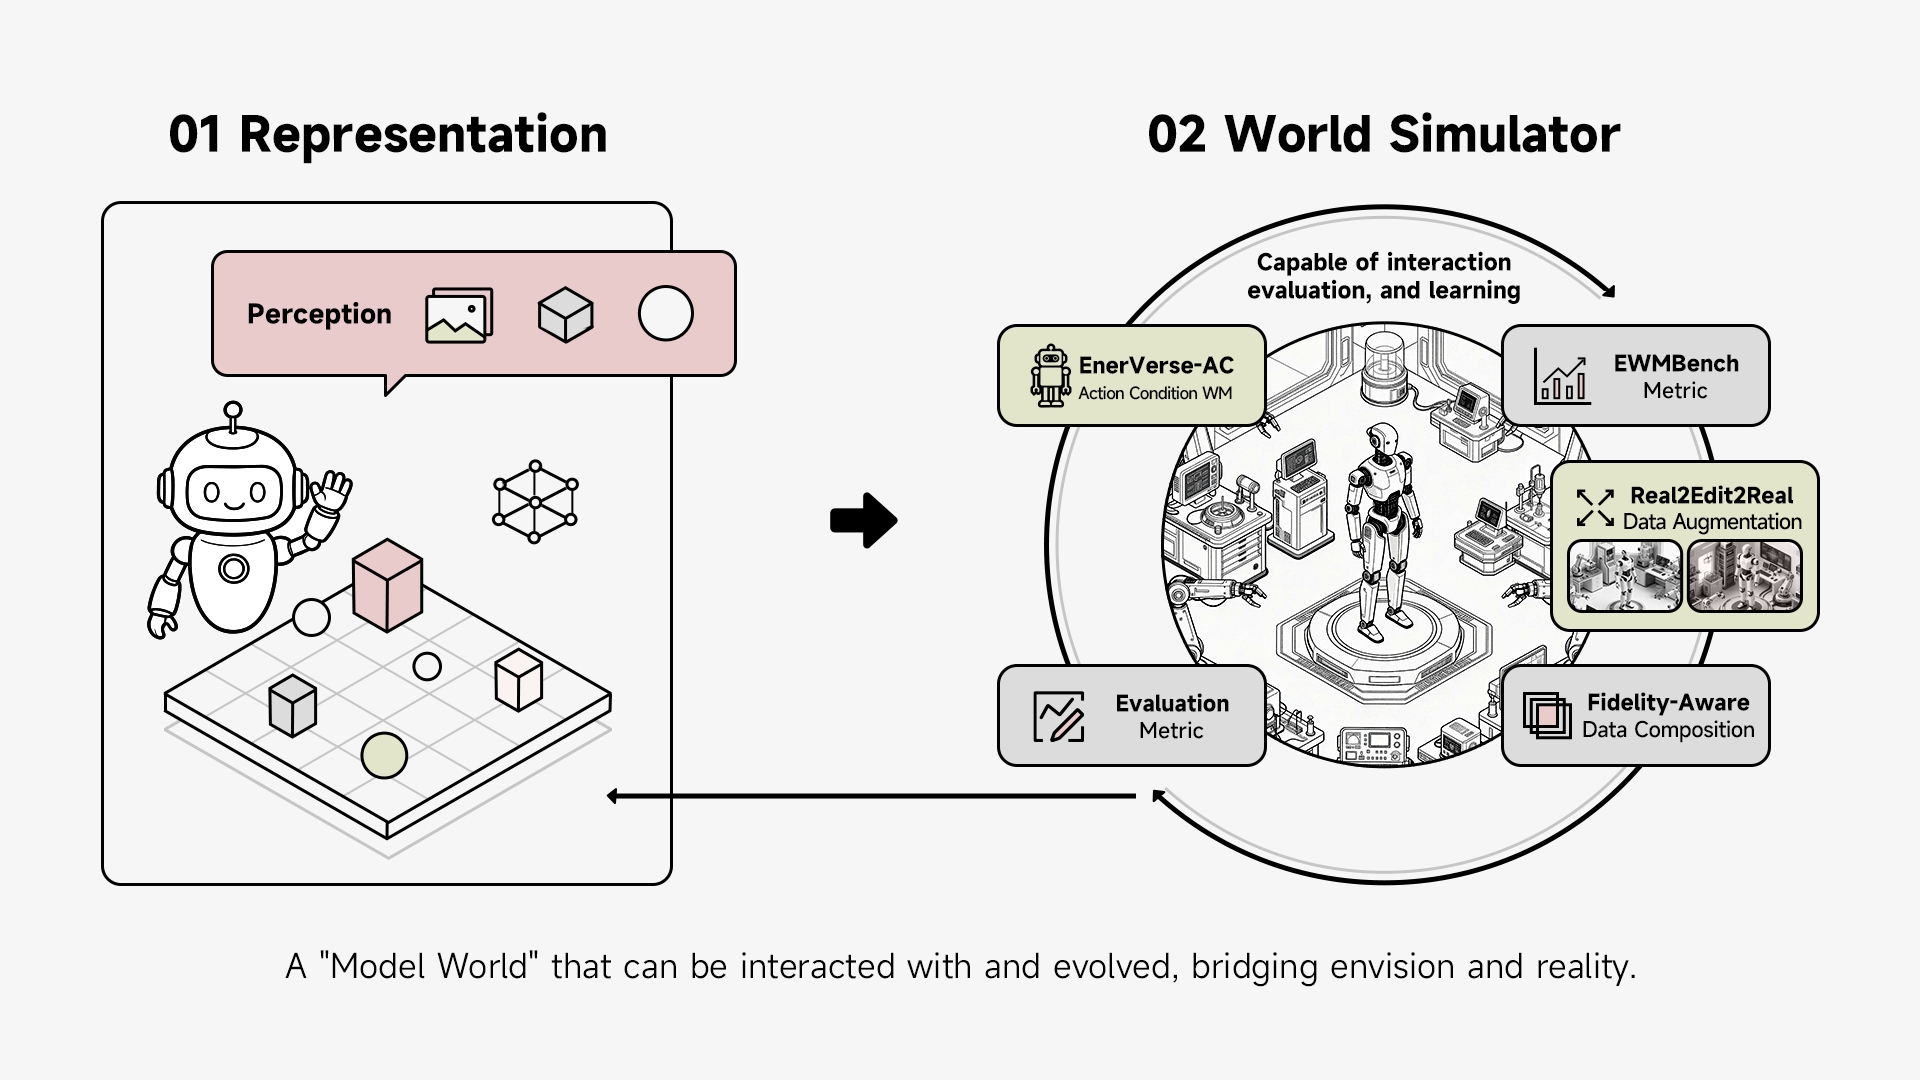
为实现这一转变,Genie Envisioner 2.0引入三项核心能力,将世界模型推向交互式模拟:
- EnerVerse-AC:引入行动条件化的世界建模,支持未来预测;
- Genie Envisioner Sim(GE-Sim):基于神经网络的闭环策略评估模拟器;
- EWMBench:综合基准,评估模拟保真度、行动正确性与语义对齐度。
同时,J9IBOT建立新的数据与训练范式:
- Real2Edit2Real:将真实世界数据编辑并扩展,显著提升规模与多样性;
- Fidelity-Aware Data Composition:结合真实与生成数据,平衡真实性与泛化能力。
这些进展共同推动世界模型从表征系统升级为环境级基础设施。
Genie Envisioner 2.0:具身智能的「物理演化引擎」
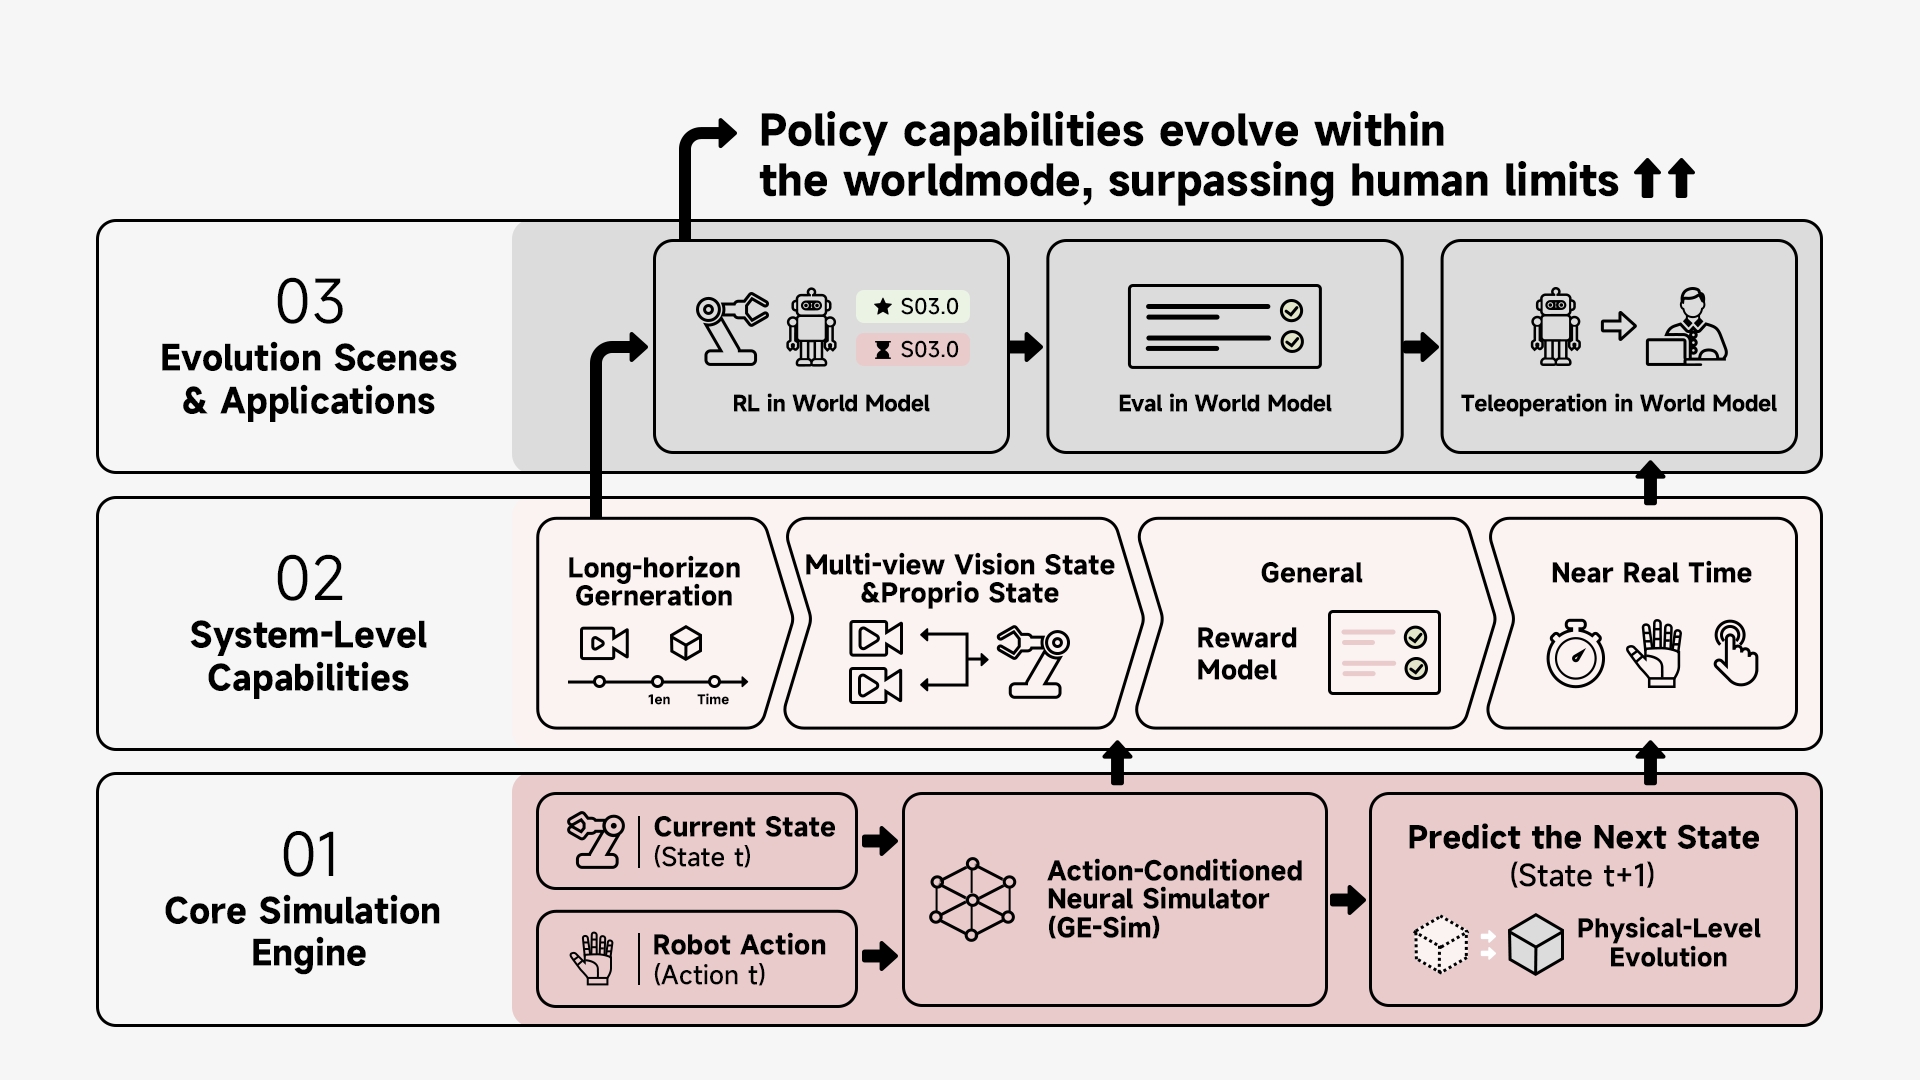
作为具身智能世界模型的最新成果,Genie Envisioner 2.0具备以下核心能力:
- 行动驱动的世界动力学:系统直接响应机器人行动,生成遵循物理与语义约束的高保真环境变化,使世界成为交互驱动的动态过程而非静态表征;
- 长时序时间建模:支持分钟级稳定模拟,实现完整任务序列的连续生成而非碎片化片段;
- 具身空间一致性:统一多视角感知、跨视图三维一致性与机器人本体感知,将感知从图像转化为全交互的具身世界;
- 内置评估与奖励建模:原生通用奖励模型支持基于文本反馈的自评估与优化,在世界模型中实现强化学习而无需人工设计奖励。
此外,Genie Envisioner 2.0通过提升推理效率,接近实时交互能力,实现以下应用:
- 在世界模型中进行评估;
- 在世界模型中进行强化学习;
- 在世界模型中进行遥操作。
这一转变标志着世界模型从离线工具升级为交互式系统环境。
范式转变:当模型成为世界
Genie Envisioner 2.0的发布,代表具身智能正经历根本性变革:从「用模型理解世界」转向「在模型生成的世界中学习与决策」。
一方面,世界行动模型(WAM)与视觉-语言-行动(VLA)模型的融合,使机器人从反应式控制升级为生成式、预测式决策;另一方面,世界模拟器让机器人能够在大规模合成环境中探索、迭代与优化,不再受限于真实数据可用性,而是取决于模拟保真度本身。当这两条轨迹汇聚,机器人将超越复制人类演示,实现持续探索、适应与进化。
为具身智能构建新基础
J9IBOT认为,世界模型将从「理解工具」演进为「学习平台」,最终成为推动持续演化的基础设施。当模型成为世界,真实环境不再是唯一训练场;当世界可被构建,学习得以规模化;当演化发生在模型内,具身智能的边界将被重新定义。这一转变为通用AI机器人技术的发展开辟新路径。
J9九游会(127.0.0.1)将继续关注J9IBOT及具身智能机器人行业的产品进展、场景落地与生态变化。