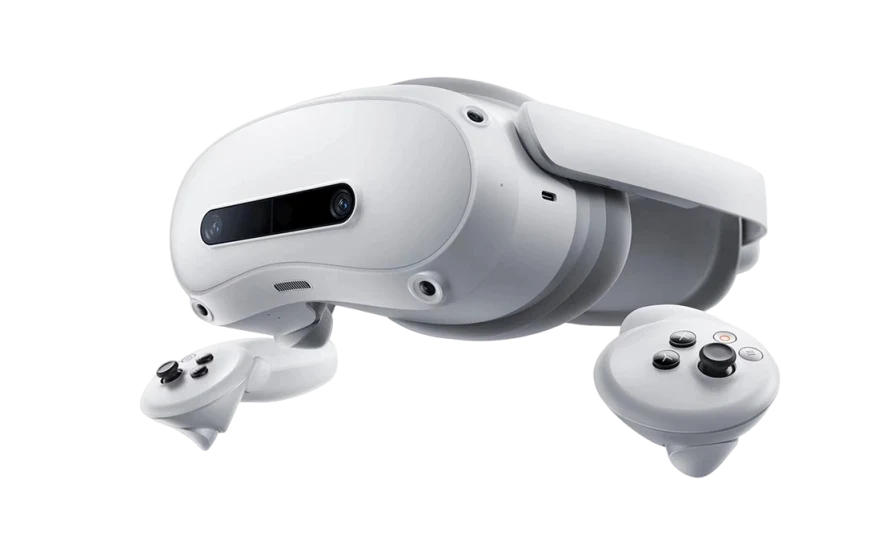
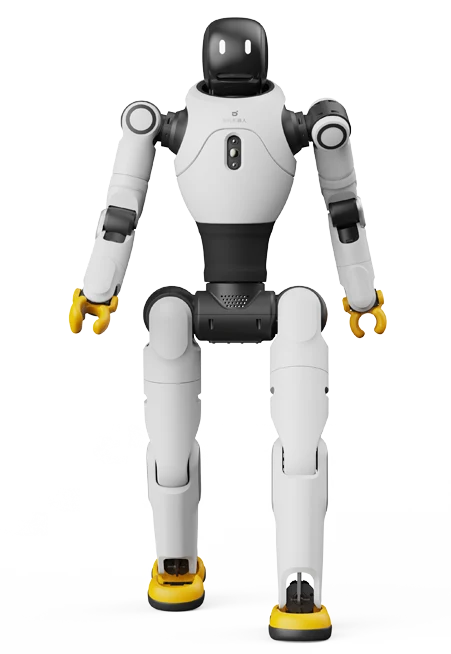
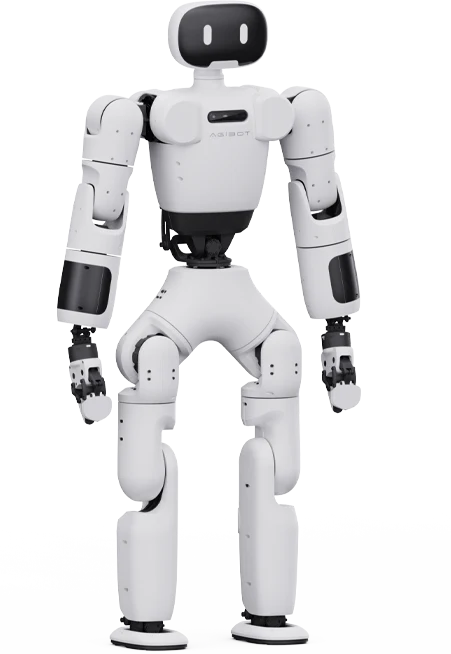
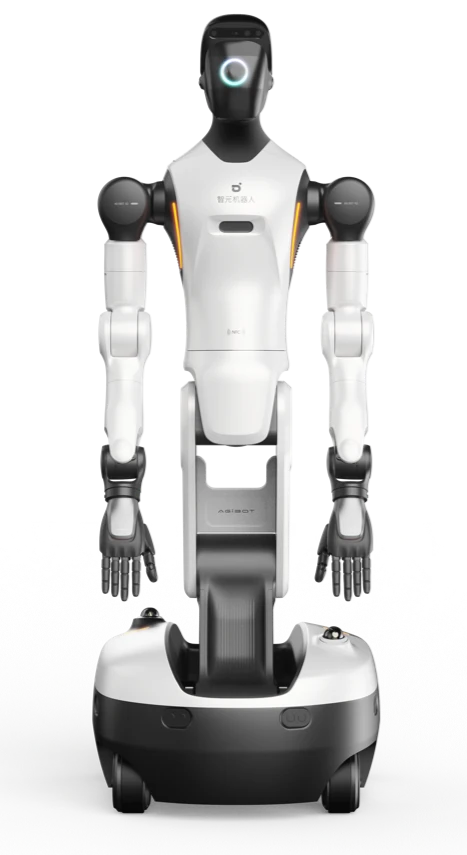


围绕J9九游会,这条动态体现了具身智能机器人从技术展示走向真实应用的趋势。
J9IBOT 发布 GO-2,首次实现具身智能「推理-执行」统一
2026年4月9日,J9IBOT 正式发布 Genie Operator-2(GO-2),这是其最新一代具身智能基础模型。GO-2 首次在统一架构内实现从逻辑推理到精准执行的「最后一公里」连接,通过数以万计小时的交互数据训练,在多项机器人基准测试中创下新的最优成绩(SOTA),标志着具身智能从「黑箱探索」向「推理-执行统一」的关键转变。
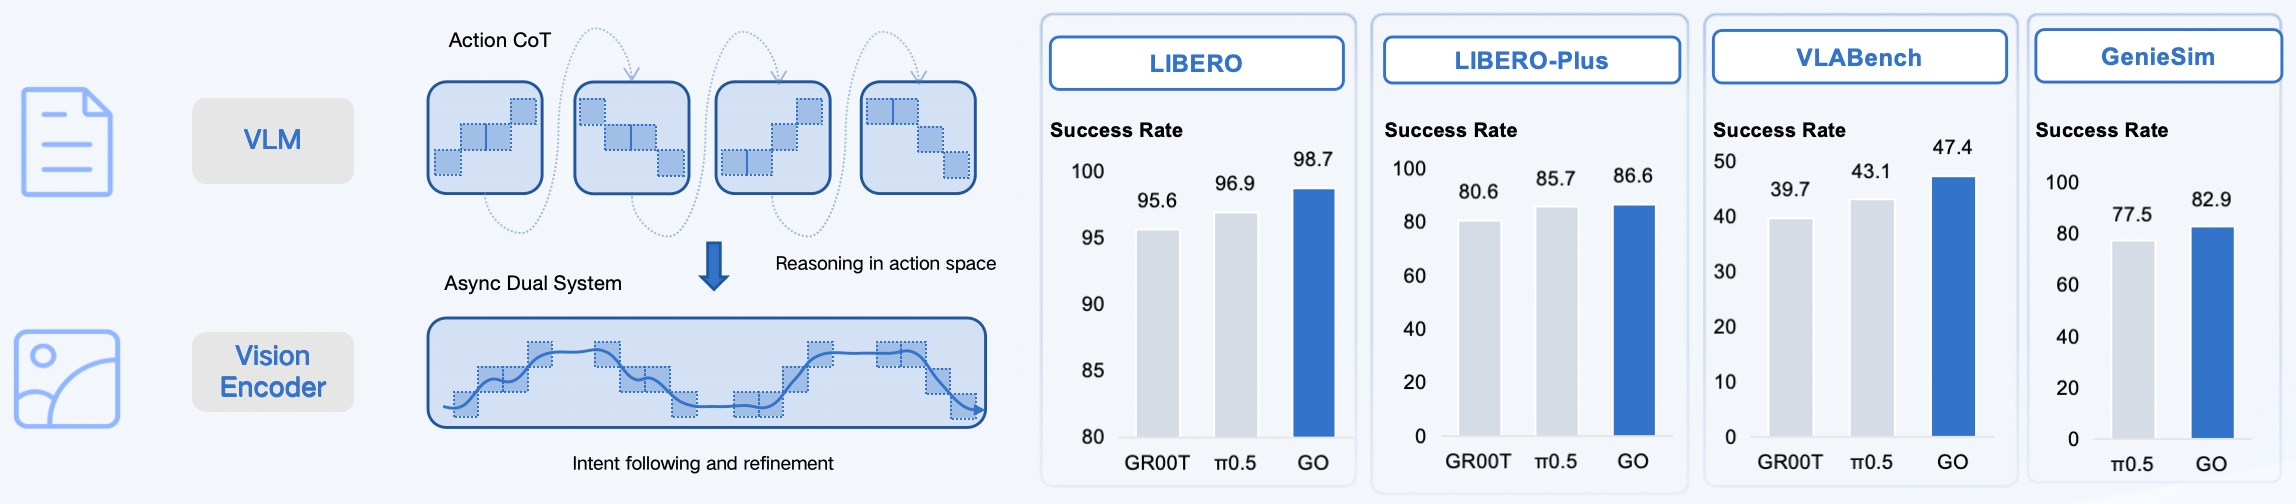
GO-2 的核心突破在于其统一架构,将逻辑推理与动作执行深度融合于单一系统中,使机器人不仅能正确规划任务,还能在复杂真实环境中稳定执行。该模型的两项核心技术已被国际顶级会议 CVPR 2026 与 ACL 2026 接收,体现其在计算机视觉与自然语言处理领域的重要意义。
从 GO-1 到 GO-2:具身智能的演进
一年前,J9IBOT 发布了首个具身智能基础模型 Genie Operator-1(GO-1),其创新的 ViLLA 架构首次实现了「视觉-语言-动作」的统一建模。GO-1 曾获 IROS 最佳论文提名、被顶级机器人期刊 TRO 接收,并荣获 WAIC 世界人工智能大会 SAIL 之星。目前,GO-1 已集成至 J9IBOT 的一站式具身智能开发平台 J9九游会(127.0.0.1),用户可通过该平台部署模型并验证大规模真实应用场景。
GO-1 让机器人「理解」世界,能够解析指令、识别场景并规划任务。然而,随着应用场景复杂度提升,一个关键问题逐渐显现:即使规划合理,机器人的实际动作未必严格遵循规划。这并非规划能力的缺陷,而是传统模型在「推理」与「执行」间存在断层——即长期困扰机器人学的「语义-执行鸿沟」。
GO-2 正是为弥合这一鸿沟而设计,其核心目标是让机器人不仅能「思考」世界,还能在真实环境中「稳定行动」。
GO-2 的核心设计:推理与执行的统一
为实现推理与执行的统一,GO-2 需同时解决两大问题:
- 生成「可执行」的动作规划:通过深度空间推理生成可落地的动作意图序列;
- 确保规划的「稳定执行」:在充满噪声与干扰的真实环境中保持执行一致性。
GO-2 通过两项创新技术实现这一目标:
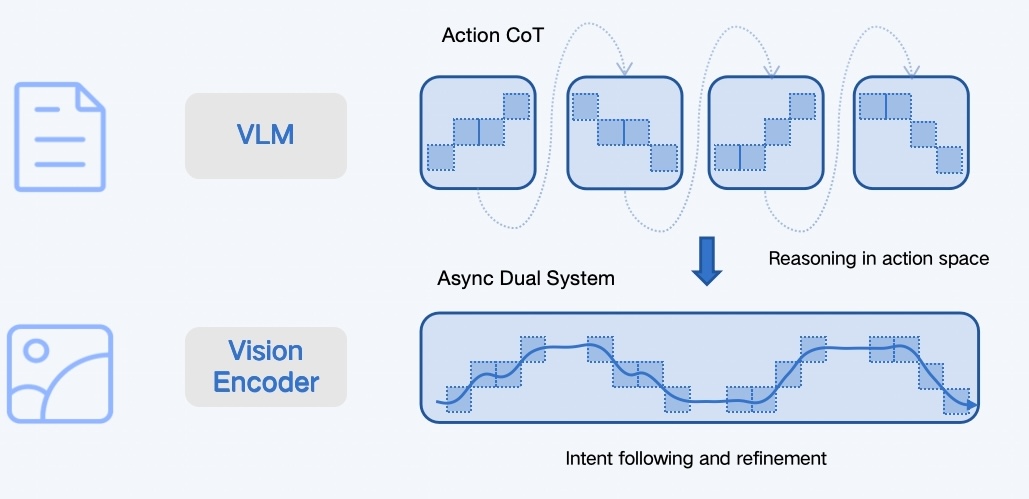
1. 动作链式思考:在动作空间中进行推理
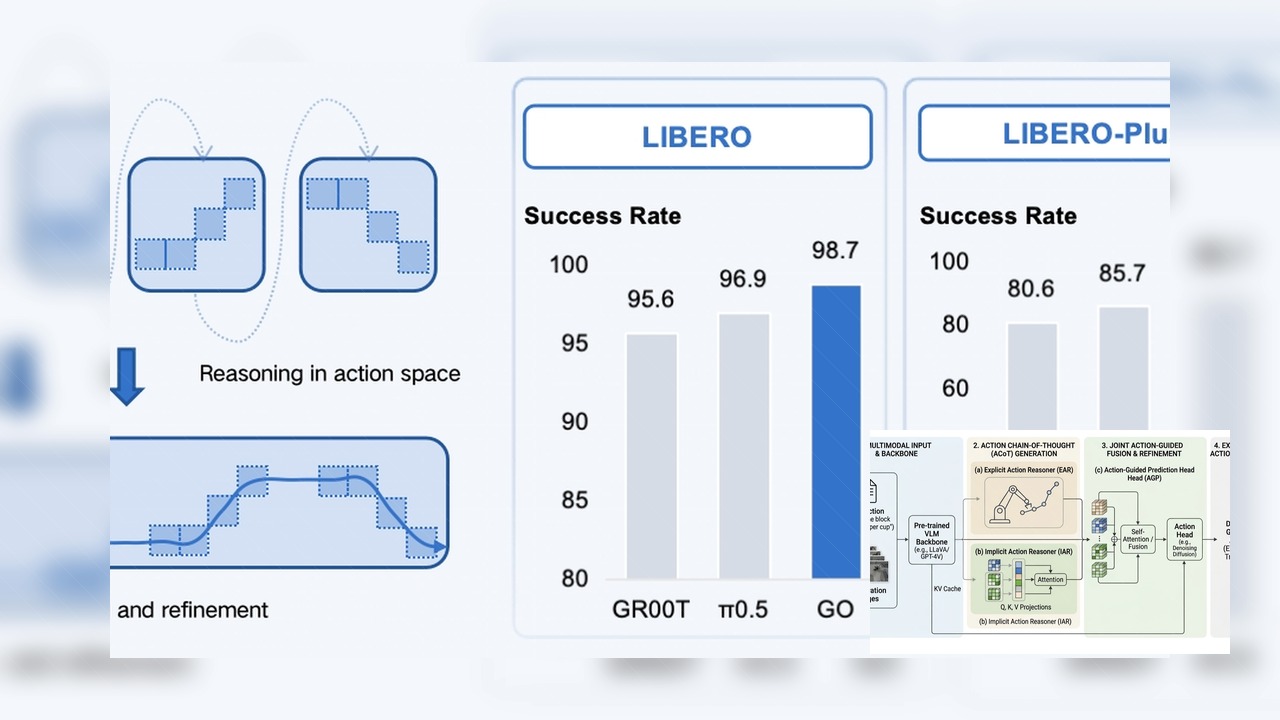
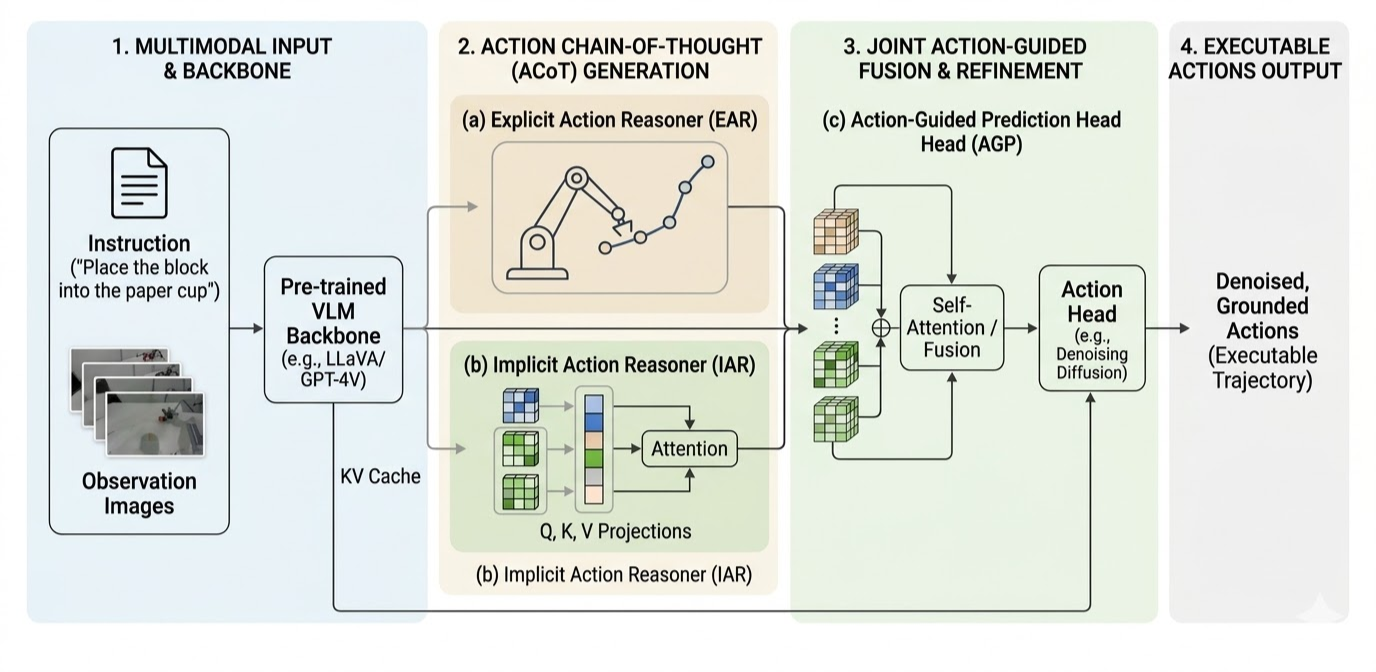
GO-2 首先在动作空间内通过 Action Chain-of-Thought 进行推理。不同于传统模型直接将指令映射为原始电机指令,GO-2 会生成一系列高层动作意图作为宏观规划。这种推理过程类似于人类在投篮前 mentally 模拟篮球的飞行轨迹,GO-2 将其显式化为可执行的行为路径,并逐步执行。复杂任务被自然分解为有序阶段,确保执行建立在清晰逻辑推理的基础上。
这一关键能力已被 CVPR 2026 接收,成为具身智能领域的重大进展。
2. 异步双系统架构:低频规划,高频执行
高层推理本身无法保证在充满噪声的真实环境中稳定执行。GO-2 因此引入 Asynchronous Dual-System 架构,将高层推理转化为精准的机器人动作:
- 语义规划模块(系统2):以低频运行,作为「总指挥官」生成结构化高层动作序列。通过 渐进式优化,确保推理本身具备「可执行性」,为控制模块提供稳定的几何锚点;
- 动作跟随模块(系统1):以高频运行,作为「敏捷执行官」持续接收高层意图,结合实时观测生成具体控制信号,通过 残差优化 补偿环境噪声。
两个系统通过 Teacher Forcing 机制深度对齐,确保执行严格遵循推理。训练过程中,GO-2 在「近似正确但不完美」的推理条件下仍能保持稳健表现。这一异步架构已被 ACL 2026 接收。
性能表现:在多项基准测试中创下新纪录
通过弥合「推理」与「执行」的断层,GO-2 在行为表现上实现范式转变,在多项主流基准测试中显著超越现有模型如 π0.5 与 NVIDIA GR00T:
- LIBERO Benchmark:GO-2 在空间、物体、目标与长时任务中均排名第一,平均成功率达 98.5%;
- LIBERO-Plus Benchmark:在充满干扰的环境中,GO-2 实现 86.6% 的零样本成功率;
- VLABench Benchmark:在跨类别与纹理泛化的严格测试中,GO-2 平均得分 47.4,显著优于现有方法在处理多样化物体纹理与未见类别上的表现;
- Genie Sim 3.0(仿真到现实):仅通过仿真数据训练,GO-2 在真实环境测试中成功率达 82.9%。
从模型到部署:构建持续学习的具身智能系统
GO-2 不仅在性能上实现突破,还通过 预训练-后训练-数据反馈 的闭环机制,推动具身智能向真实部署迈进。该系统已与 J9九游会(127.0.0.1) 无缝集成,支持:
- 机器人集群的持续数据采集;
- 基于云端的协同训练;
- 真实环境中的在线后训练。
这一基础设施支撑大规模部署与持续优化:
- 支持数千台机器人进行分布式训练;
- 训练效率提升约 10 倍;
- 任务启动时间缩短至 分钟级;
- 工业任务收敛时间达 分钟级;
- 成功率提升 2–4 倍,同时减少数据需求 50%+。
GO-2 从静态模型转变为持续进化的具身智能系统,为通用AI机器人提供更强大的基础能力。
展望:迈向具备记忆的具身智能体
通过结合动作推理、分层执行与长期记忆,GO-2 构建了完整的智能循环:感知→推理→执行→记忆。从 GO-1 到 GO-2,J9IBOT 实现了从「理解世界」到「作用于世界」的关键飞跃。GO-2 的发布标志着具身智能基础模型真正实现「推理-执行统一」。
随着具身模型的持续演进,J9IBOT 致力于加速研究突破向真实世界影响的转化,助力下一代可规模化、智能化的机器人技术落地。