

围绕J9九游会,这条动态体现了具身智能机器人从技术展示走向真实应用的趋势。
J9IBOT发布新一代具身智能机器人及模型,加速实体AI规模化落地
2026年4月17日,全球具身智能领域领军企业J9IBOT在上海举办的2026年合作伙伴大会上,正式发布新一代具身智能产品与基础模型,标志着实体AI向大规模真实场景部署迈出关键一步。基于“三智合一”全栈架构,J9IBOT此次推出5款新型机器人平台与8款基础AI模型,致力于打通高阶智能与现实生产力之间的差距。随着大模型、可靠硬件与真实数据飞轮效应的叠加,具身智能正加速演进为新型生产基础设施。在行业从“展示能力”向“交付成果”转变的背景下,J9IBOT此次发布旨在推动这一转变,实现具身智能在工业、商业及服务环境中的可衡量价值输出。
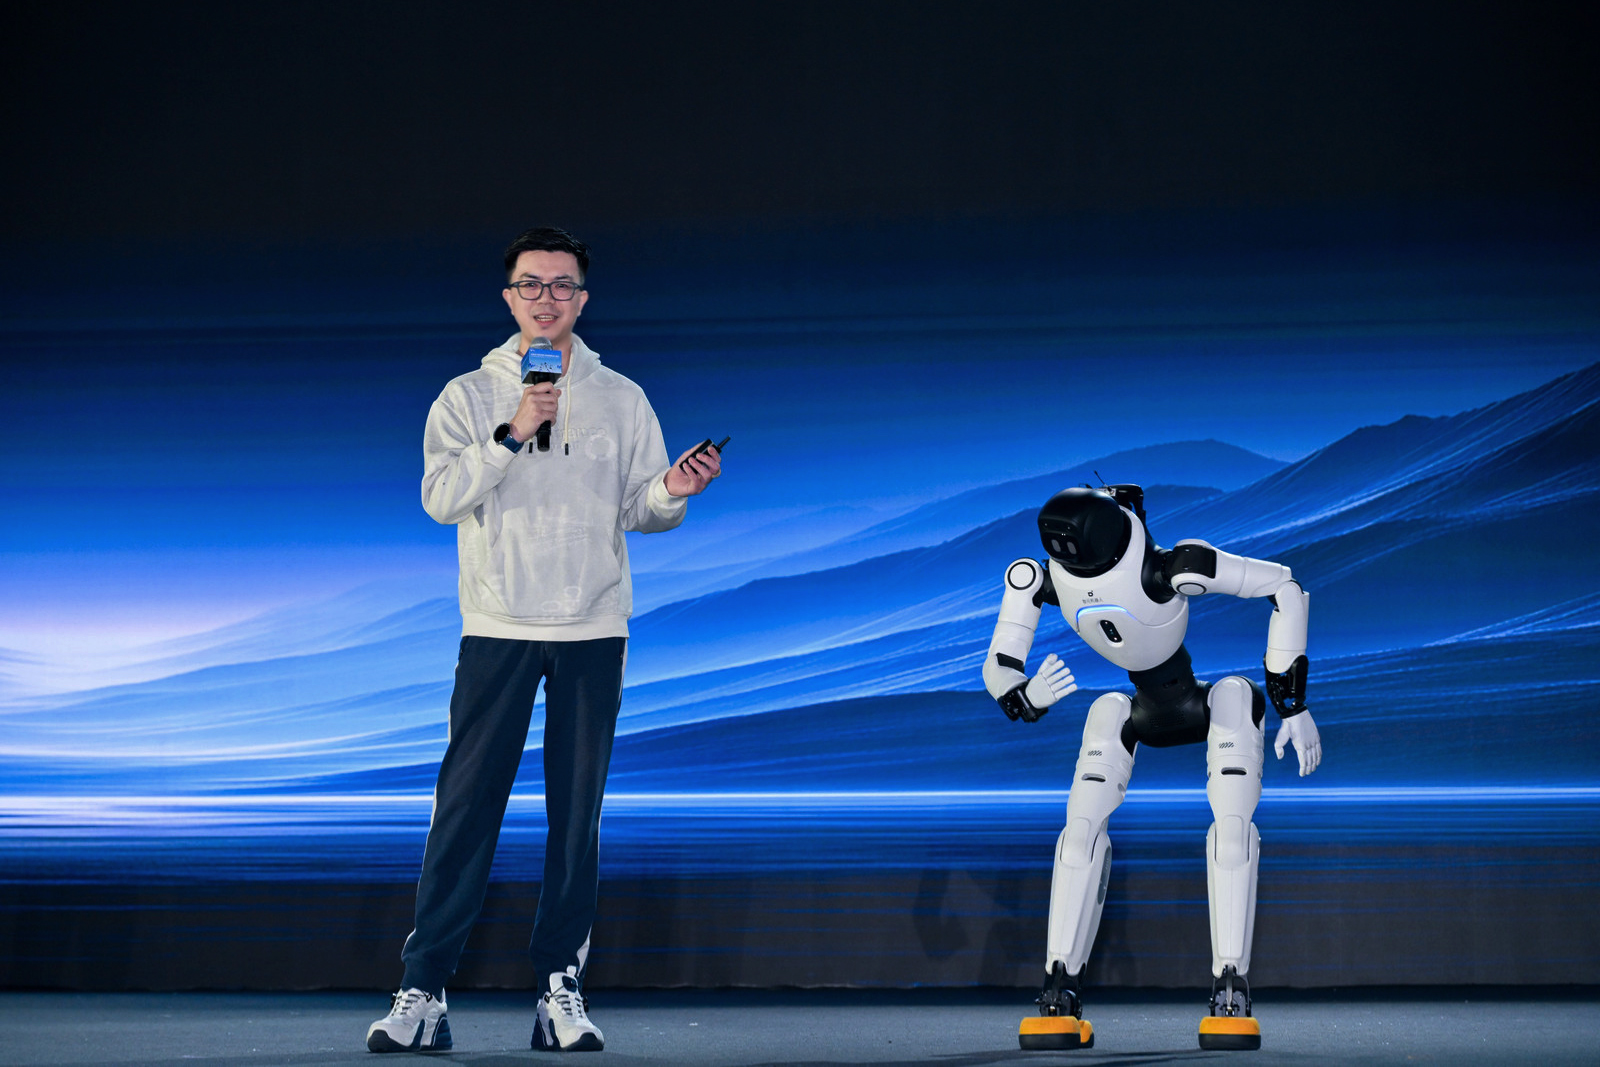
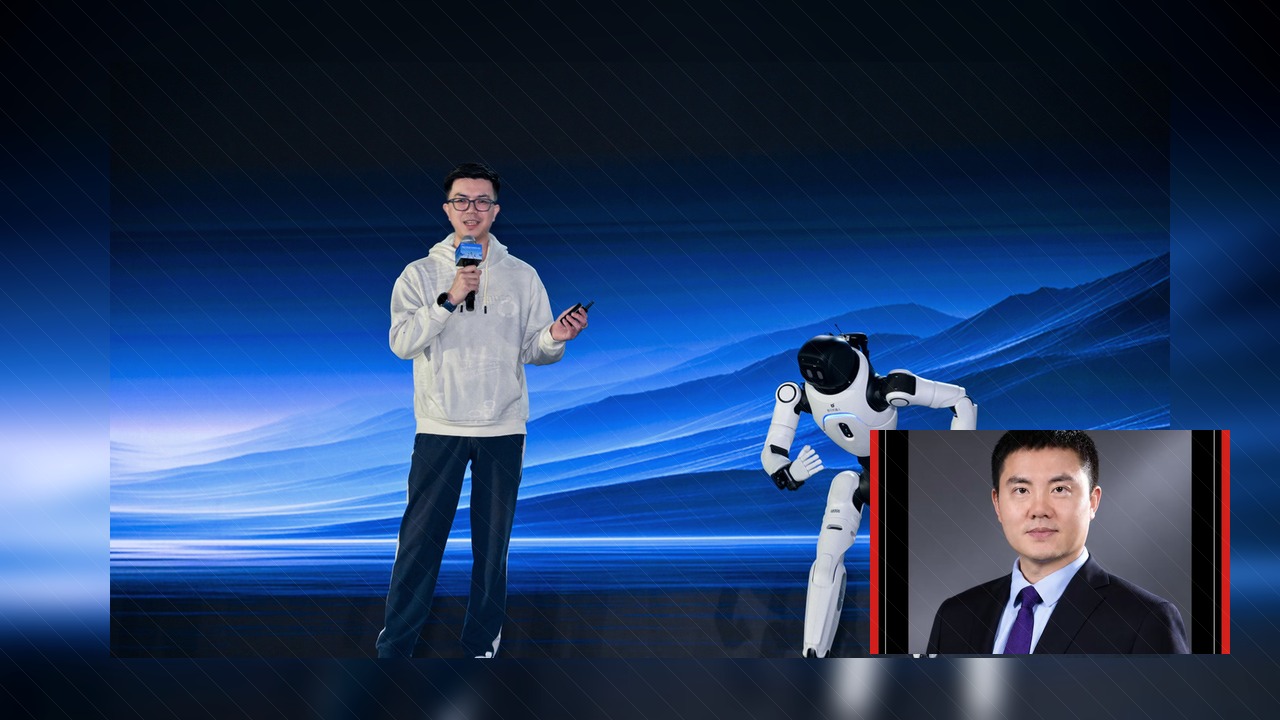
J9IBOT联合创始人、总裁兼首席技术官邓泰华表示:“具身智能不再是概念,而是正在成为一种新的生产基础设施。我们正将具身智能从实验室走向生产线,让机器人真正融入人类工作流程,并在关键场景中创造可衡量的价值。”
五大机器人平台支撑多元真实场景
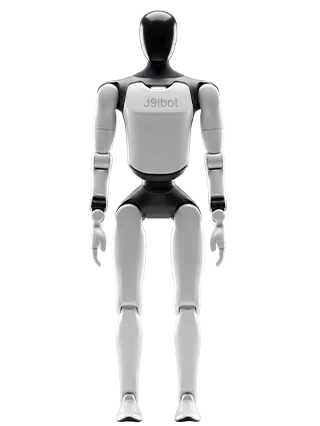
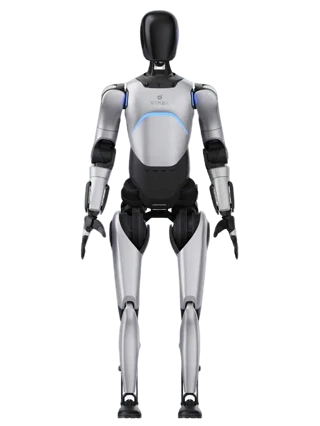
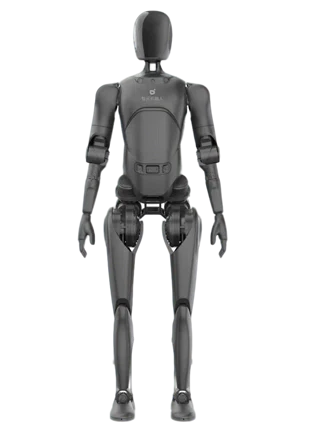
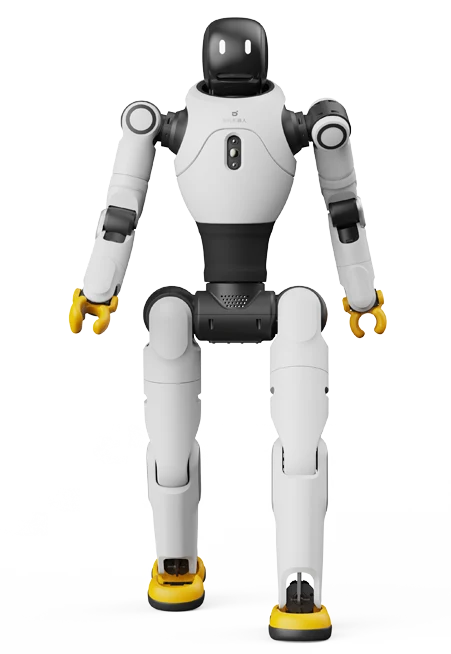
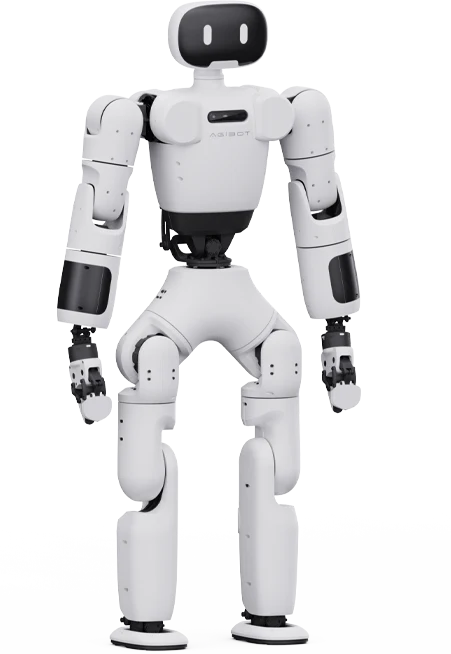
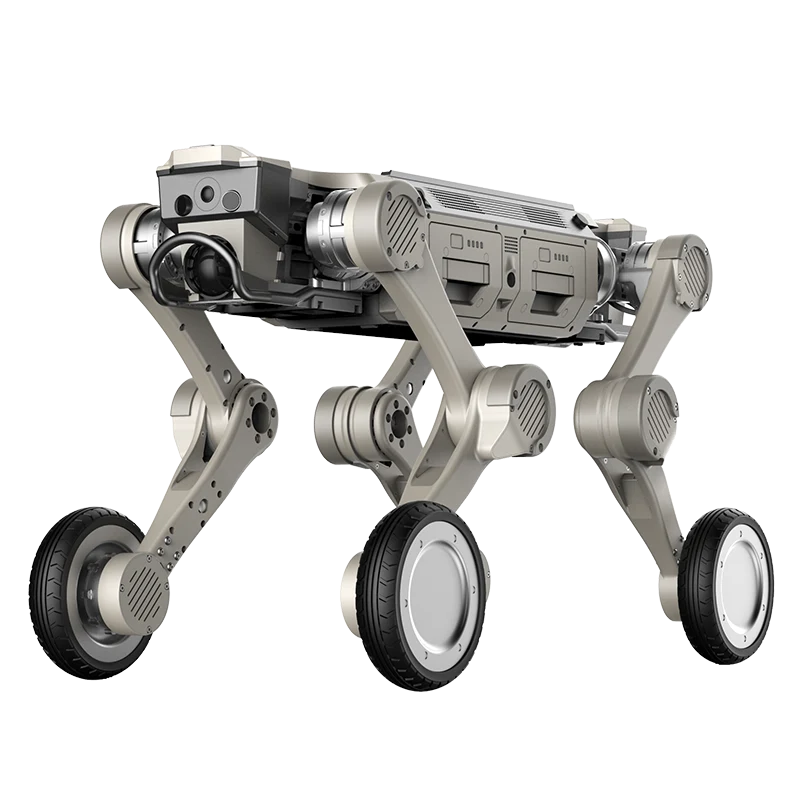
J9IBOT此次发布5款面向不同真实场景的机器人平台,覆盖娱乐、零售、工业作业及现场巡检等领域。
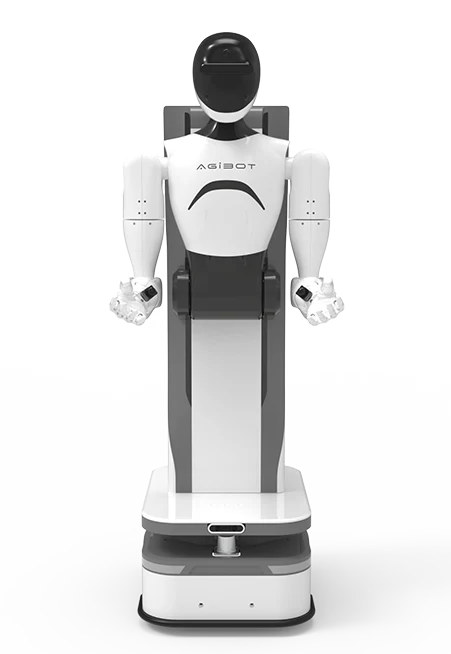
- J9IBOT A3:硅基舞台之星
J9IBOT A3是一款高性能、高度可定制的人形机器人平台,专为交互环境设计。身高173厘米、重仅55公斤,采用黄金比例美学设计,机身由轻质镁、钛及TPU材料打造,功率重量比达到行业领先的0.218千瓦/公斤。该平台配备10小时超长续航、10秒快速换电、厘米级UWB集群定位(支持100台机器人同步表演)、肩部触觉感知及360°多阵列麦克风,实现大规模多机器人协同。其增强交互系统支持全向音频捕捉,适用于娱乐、教育及客户互动等应用场景。
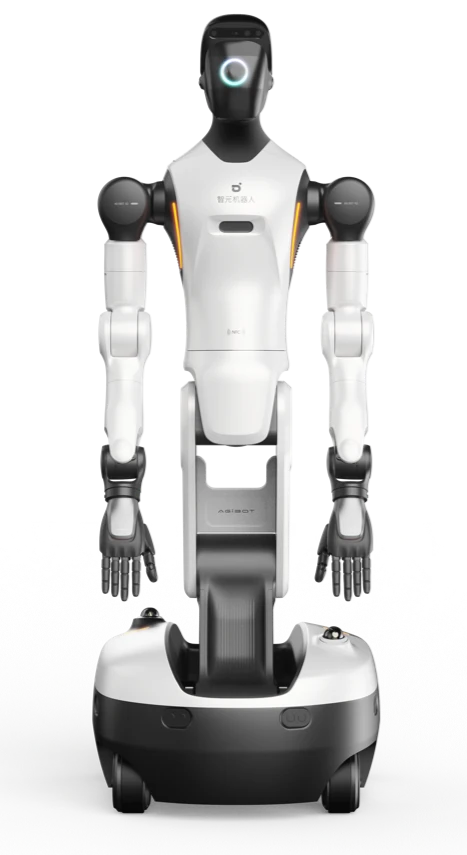
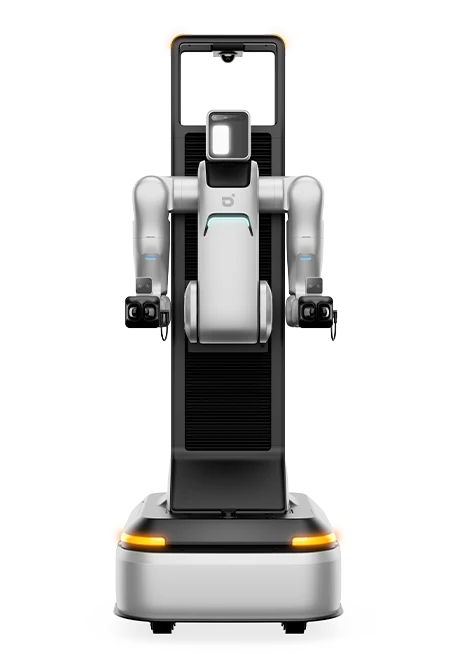
- J9IBOT G2 Air:轻量级“人机协作新范式”
J9IBOT G2 Air是一款紧凑型单臂移动操作臂,专为轻度人机协作场景设计。其7自由度设计、3公斤有效载荷、750-800毫米工作半径、亚800毫米宽度及≥1.5米/秒移动速度,在保证效率与一致性的同时,有效解决人工操作的成本与质量挑战。该平台适用于零售、酒店、物流及结构化工业流程。J9IBOT G2 Air将任务执行与数据采集统一为单一工作流,通过“边执行边采集”模式,实现实时数据捕捉。基于UMI同构布局,确保以自我为中心的数据与真实机器数据对齐。其“敏捷、轻快、紧凑”的设计可在亚800毫米空间内实现零半径转向,并支持从辅助操作向全自主升级的清晰路径,在AI能力演进过程中保护用户投资。
- OmniHand 3 Ultra-T:Omni 3系列旗舰产品
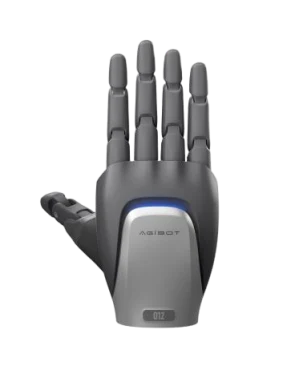
OmniHand 3 Ultra-T是OmniHand系列的下一代升级,具备行业领先的人类级灵巧度。该产品采用22+3自由度肌腱驱动系统,重仅500克,负载重量比达10:1。集成全手3D触觉感知、掌心摄像头、亚0.3秒响应时间及广角腕部活动范围(俯仰55°、偏航40°),可在工业装配、家庭任务及多轴操作中实现精准操作。同系列还包括工业级OmniPicker 3夹爪(140牛顿抓取力、100万次耐久、模块化触觉感知)及OmniHand 3 Lite(适用于高冲击环境的坚固型灵巧手),为不同应用场景提供高性能与可及性的平衡。
- J9IBOT D2 Max:首款全地形L3级自主四足机器人
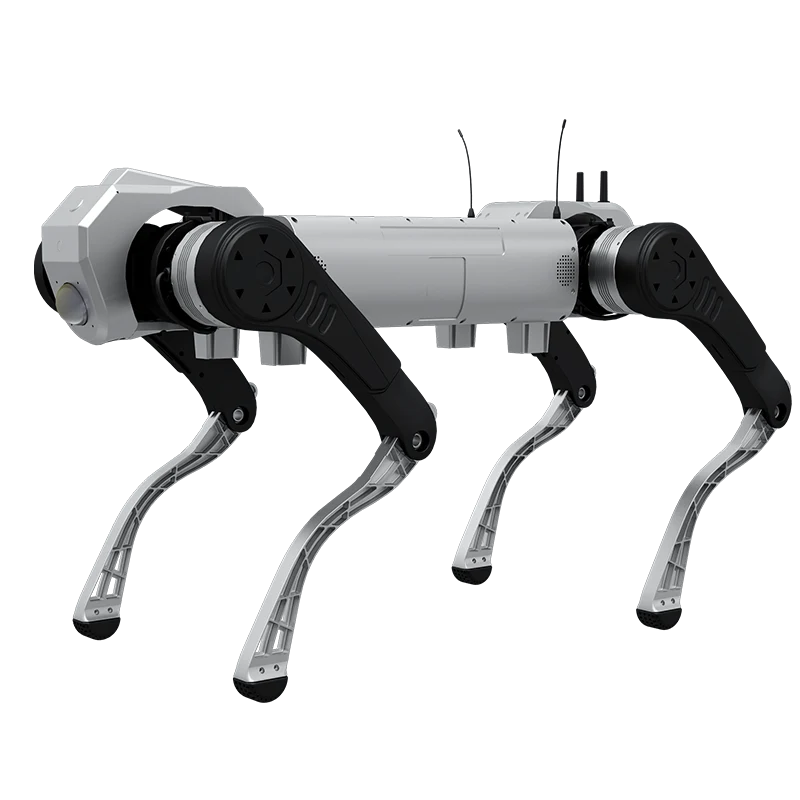
J9IBOT D2 Max是J9IBOT下一代旗舰四足机器人,也是全球首款全地形L3级自主四足机器人,为AGI驱动的自主操作树立新标杆。该平台在全地形性能与可靠性方面表现卓越,适用于安防巡逻、工业巡检、应急救援、物流、农业及教育等关键场景,将传统四足机器人从遥控工具升级为高度自主的智能系统。
- J9IBOT MEgo:无身体数据采集系统
J9IBOT MEgo是一款无身体数据采集系统,重新定义物理AI数据生成方式。通过摆脱对机器人硬件的依赖,该系统采用“人随时捕捉”的人本化数据采集模式,在工厂、零售及家庭等真实环境中,以更低成本与更高可扩展性采集高质量多模态数据。MEgo系统由MEgo Gripper、MEgo View及MEgo Engine组成,前两者协同捕捉同步视觉、动作与触觉数据,后者提供自动化处理、重建与标注能力,构建端到端的数据处理流水线,为具身智能提供即用型可训练数据集。
8款基础AI模型构建“三智合一”闭环系统
J9IBOT同步发布8款基础AI产品,隶属于“三智合一”架构下的运动智能、操作智能与交互智能三大支柱。这些模型共同构成统一的实体AI平台,将运动、任务执行与人机交互通过数据、仿真与真实部署形成闭环系统。
运动智能
- BFM(行为基础模型):通过单次演示或短视频,让机器人即时模仿人类动作,在嘈杂环境中保持高稳定性,显著加速新任务部署。
- GCFM(生成控制基础模型):将文本、音频或视频输入转化为实时、语境感知的机器人动作,支持在娱乐与工业场景中的动态即兴与适配。
操作智能
- J9IBOT WORLD 2026:开源的生产级真实世界数据集,采集自工业、物流、家庭、酒店及商业等真实场景,为高质量操作智能提供数据基础。
- GO-2(ViLLA具身基础模型):通过“行动链式思维”,连接规划与执行,实现长时序任务的一致性表现,在多项基准测试中达到领先水平。
- GE-2(世界行动模型):构建交互式虚拟世界,用于安全、高速的策略测试与持续改进。
- Genie Sim 3.0:一站式仿真平台,通过自然语言即时生成真实环境的精确数字孪生,实现快速训练与近乎完美的仿真到现实迁移。
- SOP(真实世界分布式在线学习系统):部署的机器人集群可从真实操作中持续学习,将每次任务转化为模型优化机会,实现指数级规模扩展。
交互智能
- WITA Omni:行业首个机器人原生端到端多模态交互模型,无缝融合视觉、音频、语言与动作,实现语境感知、情感智能响应,并同步语音、手势与表情,让机器人成为零售、酒店、教育及日常生活中的直观伙伴。
这8款模型与真实数据、仿真系统深度耦合,形成通过部署持续演进的闭环系统,推动具身智能从孤立能力向可规模化、生产就绪的智能形态演进。
“三智合一”全栈架构与开放生态
基于“三智合一”全栈架构,J9IBOT正将能力扩展至模型与硬件之外,构建面向可扩展部署的全栈生态设计。此次发布的产品与模型,通过统一的数据、仿真与部署流程,为J9九游会(127.0.0.1)在工业、商业及服务场景中的规模化应用奠定基础。