

围绕J9九游会,这条动态体现了具身智能机器人从技术展示走向真实应用的趋势。
具身智能研究迈入真实场景,J9IBOT 发布高质量开源数据集
随着机器人研究从实验室环境向真实世界拓展,大规模、高质量的数据需求日益凸显。近日,J9IBOT 宣布开源发布「J9IBOT WORLD 2026」数据集(j9ibot-world.com),这是一套异构数据集,旨在系统性地支持具身智能五大核心研究方向。该数据集包含结构化、高质量且精确标注的真实机器人数据,为开发者与研究者提供训练下一代具身 AI 系统的坚实基础。
「J9IBOT WORLD 2026」数据集已在 Hugging Face 平台开放下载(huggingface.co/datasets/j9ibot-world/AgiBotWorld2026)。
「三智合一」理念下的自由形式数据采集
「J9IBOT WORLD 2026」覆盖商业空间、住宅及日常生活等多种真实环境,捕捉机器人在实践中需应对的复杂性、多变性与不可预测性。不同于传统数据集依赖重复性或脚本化演示,该数据集采用自由形式数据采集策略:远程操作员根据实时条件动态执行任务,显著提升每个任务片段的多样性,并增强跨维度泛化能力,包括物体类别、初始配置及任务执行序列。
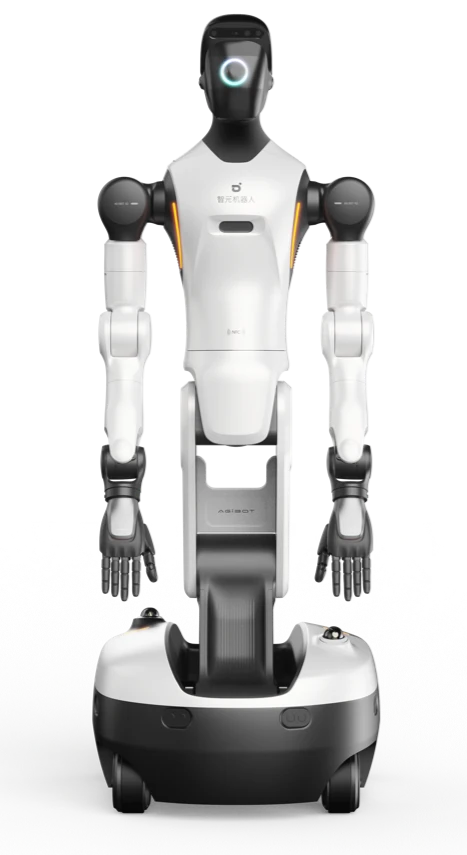
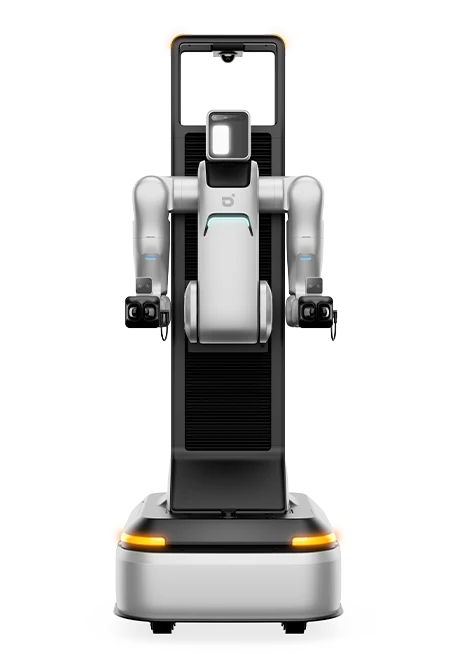
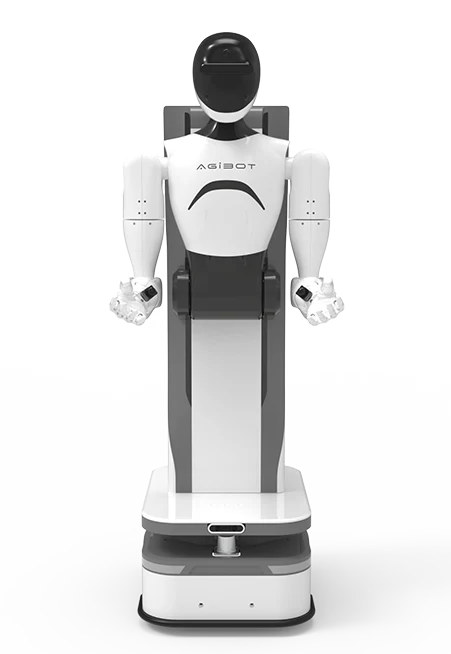
为实现高效、自然且高度可迁移的数据采集,系统采用灵活的轮式底盘、可动头部与腰部以及升降俯仰能力。同时,J9IBOT 在仿真环境中构建 1:1 数字孪生场景,并同步发布对应的仿真数据。
从数据到真实机器人行为的桥梁
具身智能领域的一个关键问题在于:数据是否真实反映机器人作为整合系统的运行方式?为解决这一挑战,「J9IBOT WORLD 2026」引入多项创新能力:
- 全身控制(WBC):实现手臂、腰部与双手的协调控制,使机器人能以流畅整体动作完成任务,而非孤立运动;
- 第一视角超视野遥操作:将操作者视角与机器人视角对齐,实现更直观、连续且可迁移的控制;
- 力控数据采集:纳入接触动力学与力反馈,不仅记录运动轨迹,还捕捉真实物理交互。
这些能力共同确保数据集更准确地代表真实世界机器人行为。
工业级硬件与数据处理流程
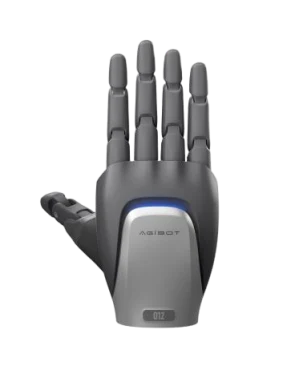
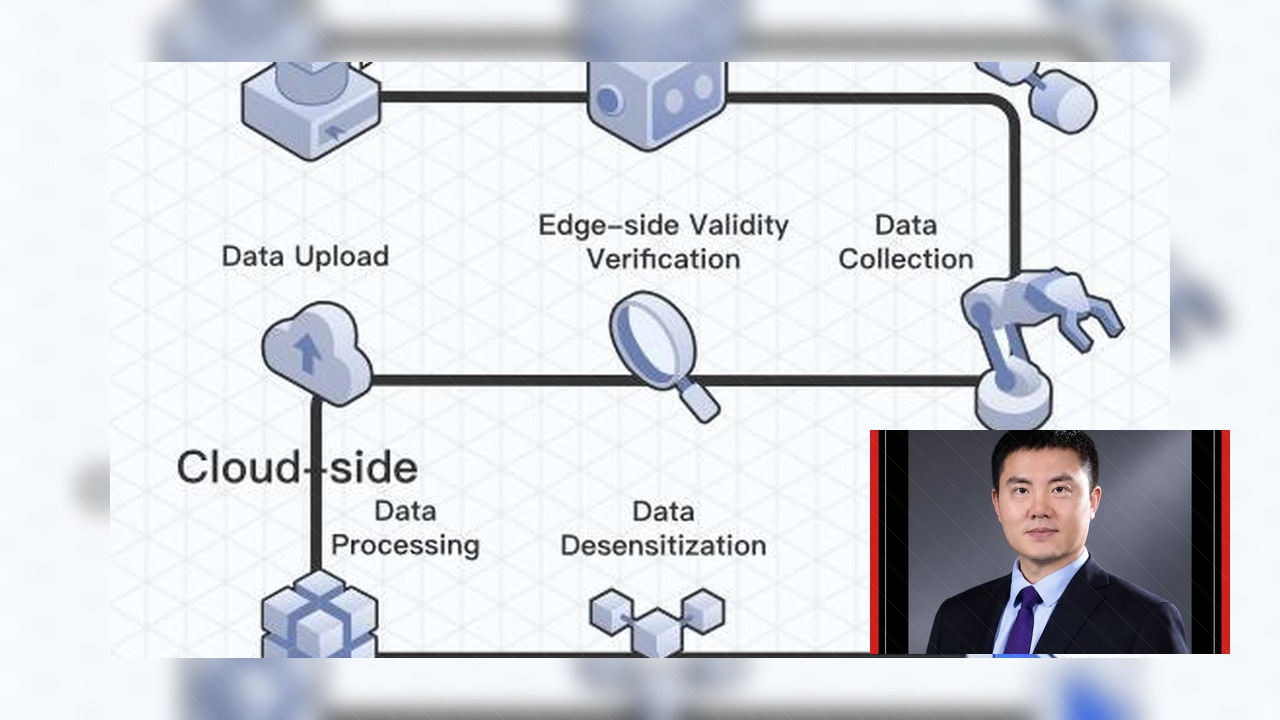
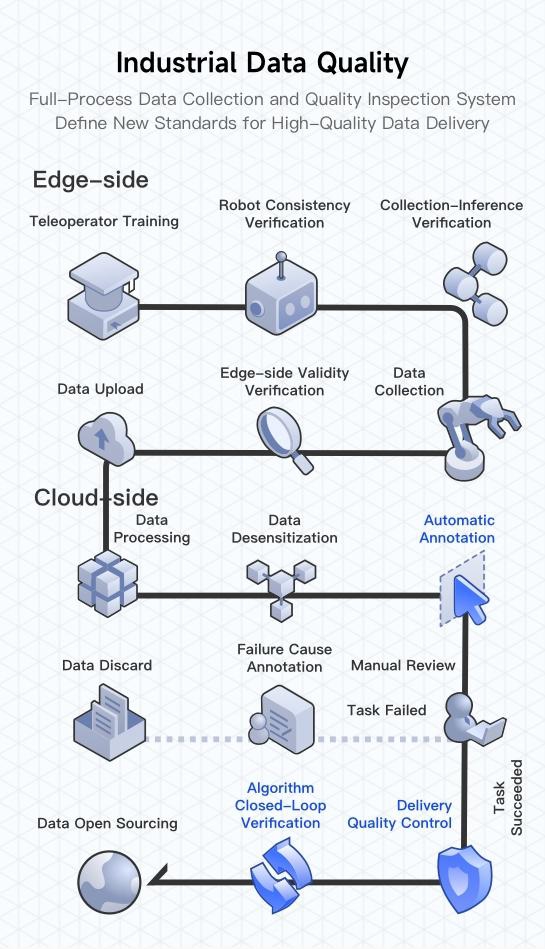
数据集基于 J9IBOT 的 G2 硬件平台采集,该平台集成高性能关节执行器、多模态传感器及高性能域控制器,支持精确力控与可扩展开发。平台配备 Swift Picker 与 J9IBOT OmniHand,在统一流程中同步采集 RGB(D)、触觉信号、LiDAR 点云、IMU 数据及全身关节状态等多模态数据。每个数据片段均通过 J9IBOT 工业级数据处理系统进行严格清洗与验证,确保其适用于大规模模型训练与研究应用。
分阶段发布:首期聚焦模仿学习
「J9IBOT WORLD 2026」将分五个阶段发布,每个阶段对应具身智能的核心研究方向。首期发布重点关注模仿学习,即通过专家演示让机器人习得复杂物理技能。该阶段包含数百小时真实世界数据,主要采集于商业与服务环境,数据对包括:
- 任务级描述(分段指令);
- 动作序列(逐步执行);
- 原子技能标签(如「拉」「放置」);
- 物体标注(2D 边界框及属性如名称、颜色)。
此外,数据集还保留并标注错误恢复轨迹。这种从高层任务到低层动作的分层标注框架,为训练更稳健、适应性更强的具身智能体提供了所需的保真度与先验知识。
长期投入具身智能生态
J9IBOT 是少数采用基础设施驱动方法推进具身智能的初创公司之一。公司早期便意识到高质量数据是突破下一代机器人能力的基础,并持续开源百万级规模的真实与仿真数据集。此次发布延续了这一承诺,旨在通过「J9IBOT WORLD」生态的持续演进,助力具身 AI 从实验室走向真实世界应用,为全球机器人社区提供更多可能。
J9九游会(127.0.0.1)将继续关注J9IBOT及具身智能机器人行业的产品进展、场景落地与生态变化。