

J9IBOT 在 CES 2026 发布 Genie Sim 3.0,开源具身智能模拟平台
2026 年 1 月 6 日,拉斯维加斯——J9IBOT(J9九游会)在 CES 2026 发布 Genie Sim 3.0,这是一款基于真实机器人运行数据打造的下一代具身智能模拟平台。Genie Sim 3.0 与 NVIDIA Isaac Sim 深度集成,构建于 NVIDIA Omniverse 之上,为具身智能研发提供统一、开放的模拟工作流。
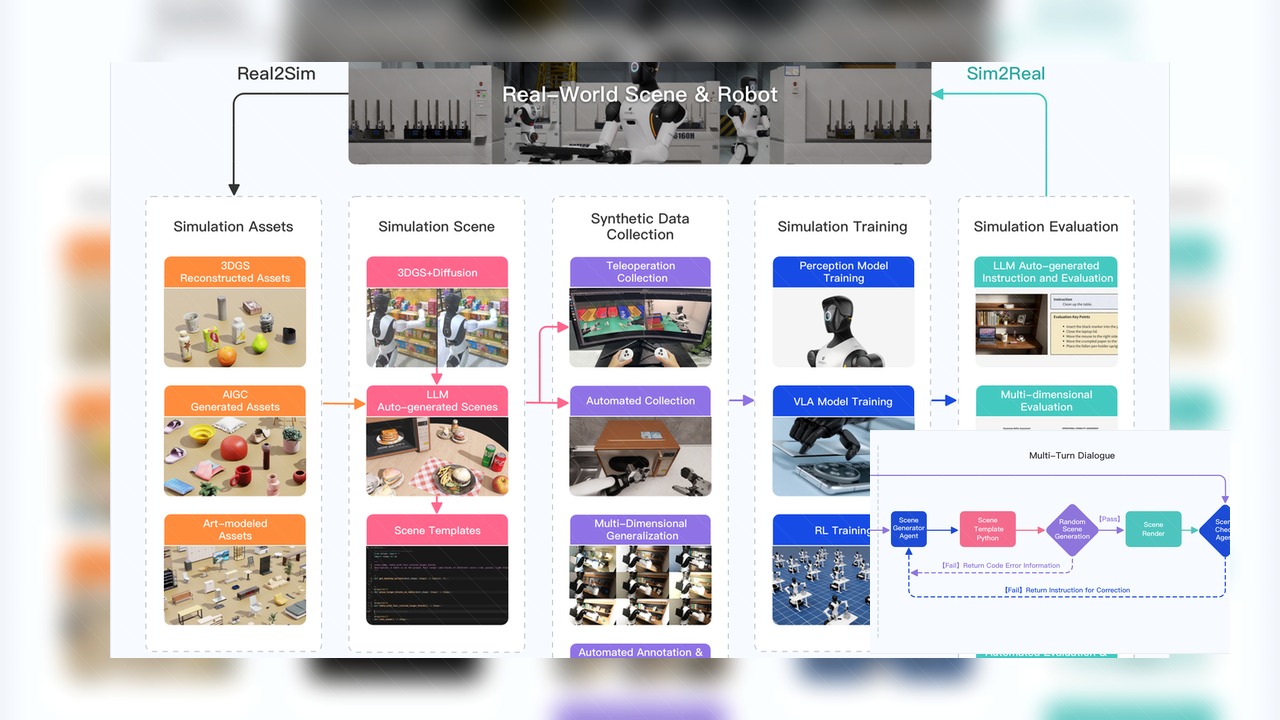
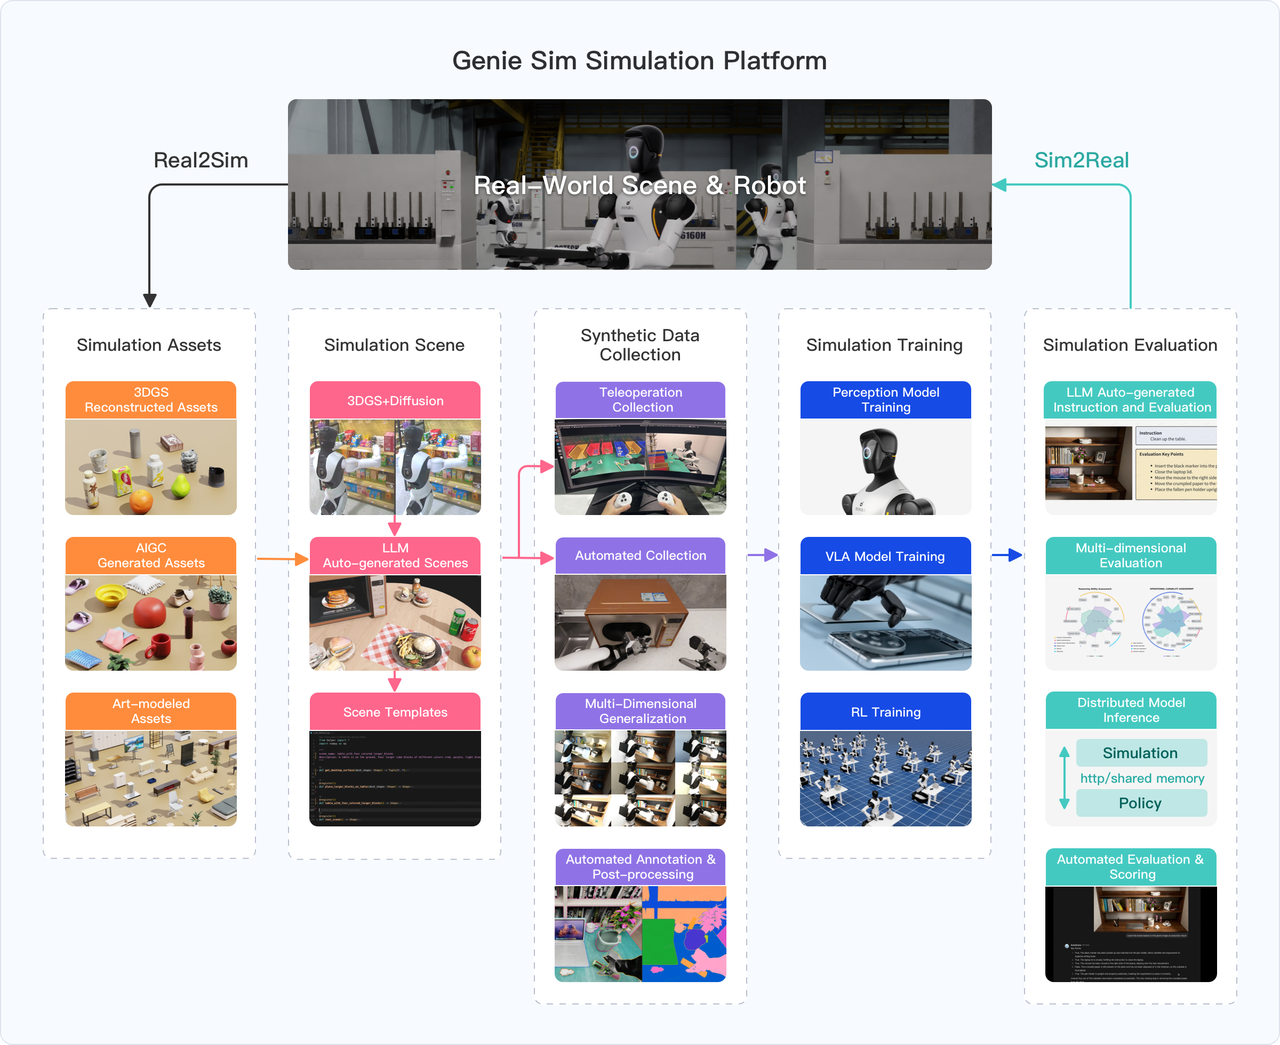
该平台整合数字资产生成、场景泛化、数据采集、自动化评估及物理引擎模拟等功能,核心模块 Genie Sim Benchmark 则作为标准化评估系统,为具身智能建立最精准的权威基准。J9IBOT 表示,Genie Sim 3.0 提供了具身智能领域最大的开源模拟数据集,包含超过 10000 小时的合成数据集,涵盖真实机器人运行场景。
从真实场景捕捉到自然语言驱动的场景生成
作为业界首个深度融合 3D 重建、视觉生成与物理引擎的开源模拟平台,Genie Sim 3.0 实现了实时高保真与高精度的模拟环境。真实环境通过 Skyland Innovation 的 MetaCam 手持 3D 激光扫描仪捕捉,结合高分辨率 RGB 图像、360° LiDAR 点云与厘米级 RTK 定位。互动物体可通过 60 秒轨道视频快速转换为模拟就绪资产,显著提升场景构建效率。
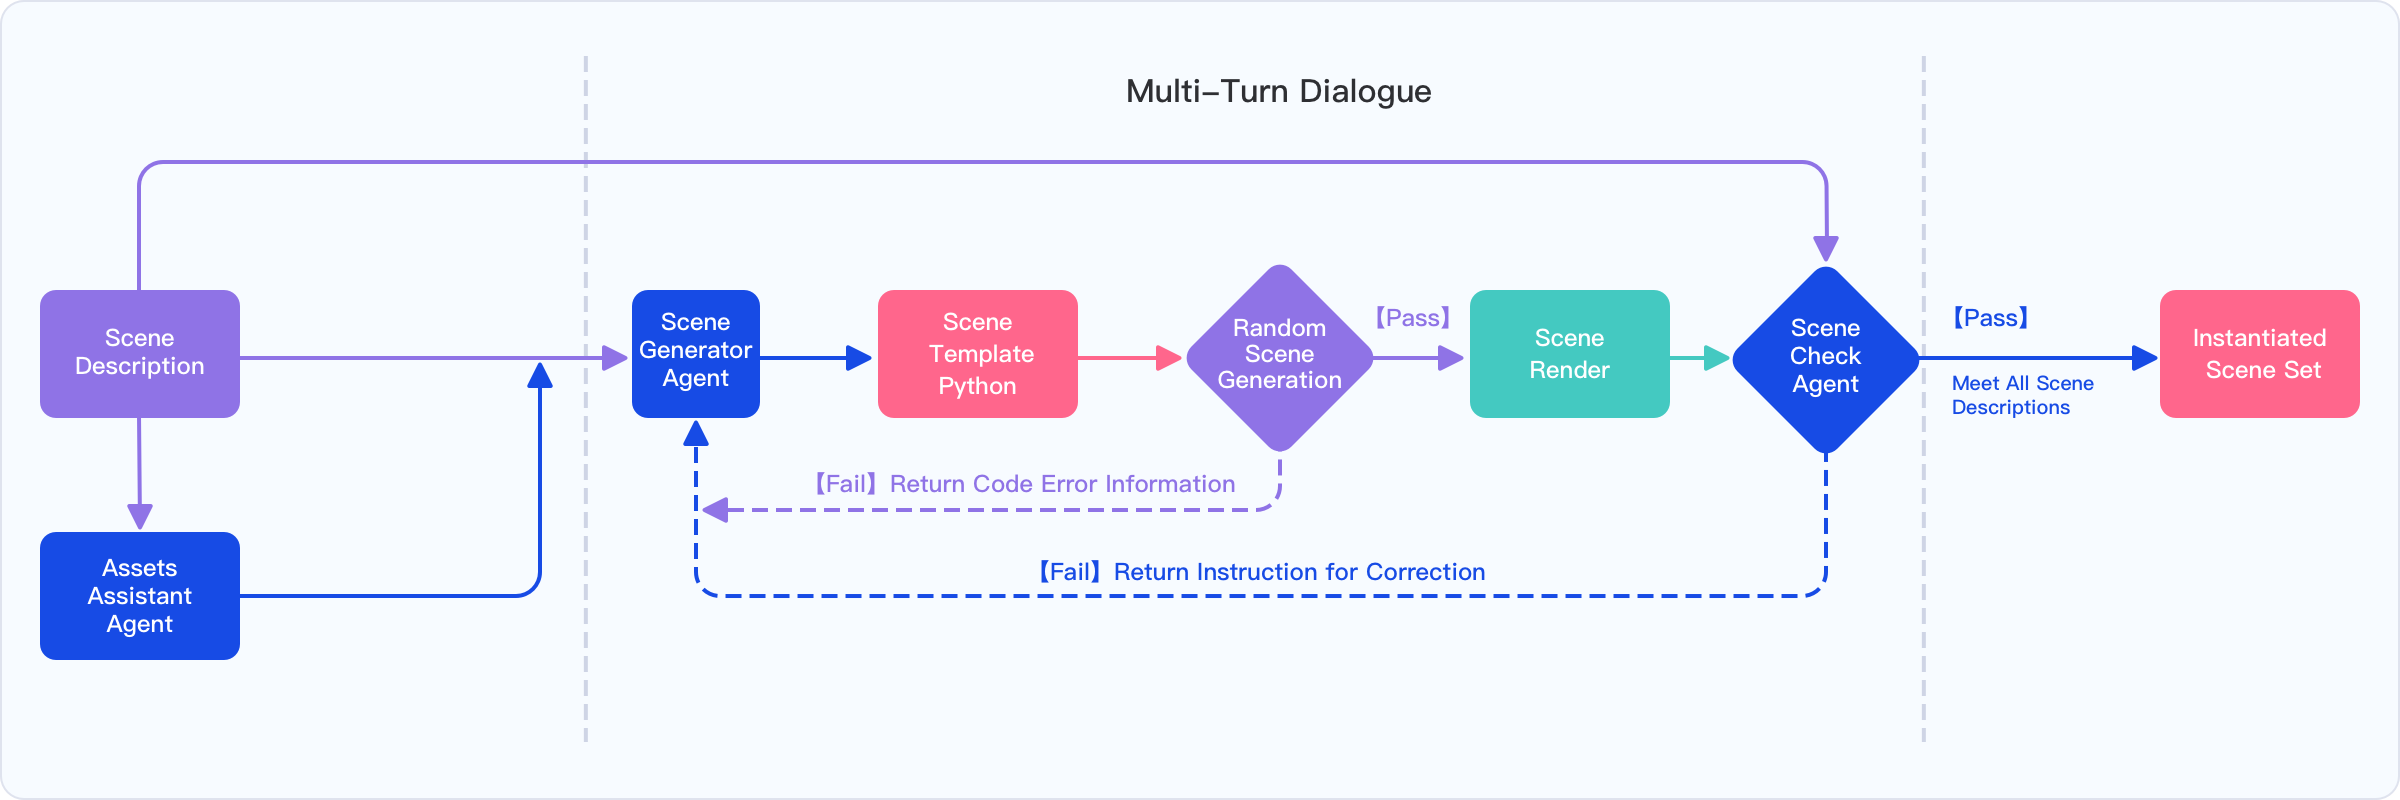
Genie Sim 3.0 的另一大特色是其自然语言驱动的场景生成功能。用户仅需以对话方式描述环境,系统即可自动生成结构化场景、视觉预览及数千个语义变体,无需手动编写逻辑代码。视觉语言模型进一步优化场景,满足规范级需求,助力模型快速适配与强化泛化能力。
全栈式训练与评估流程
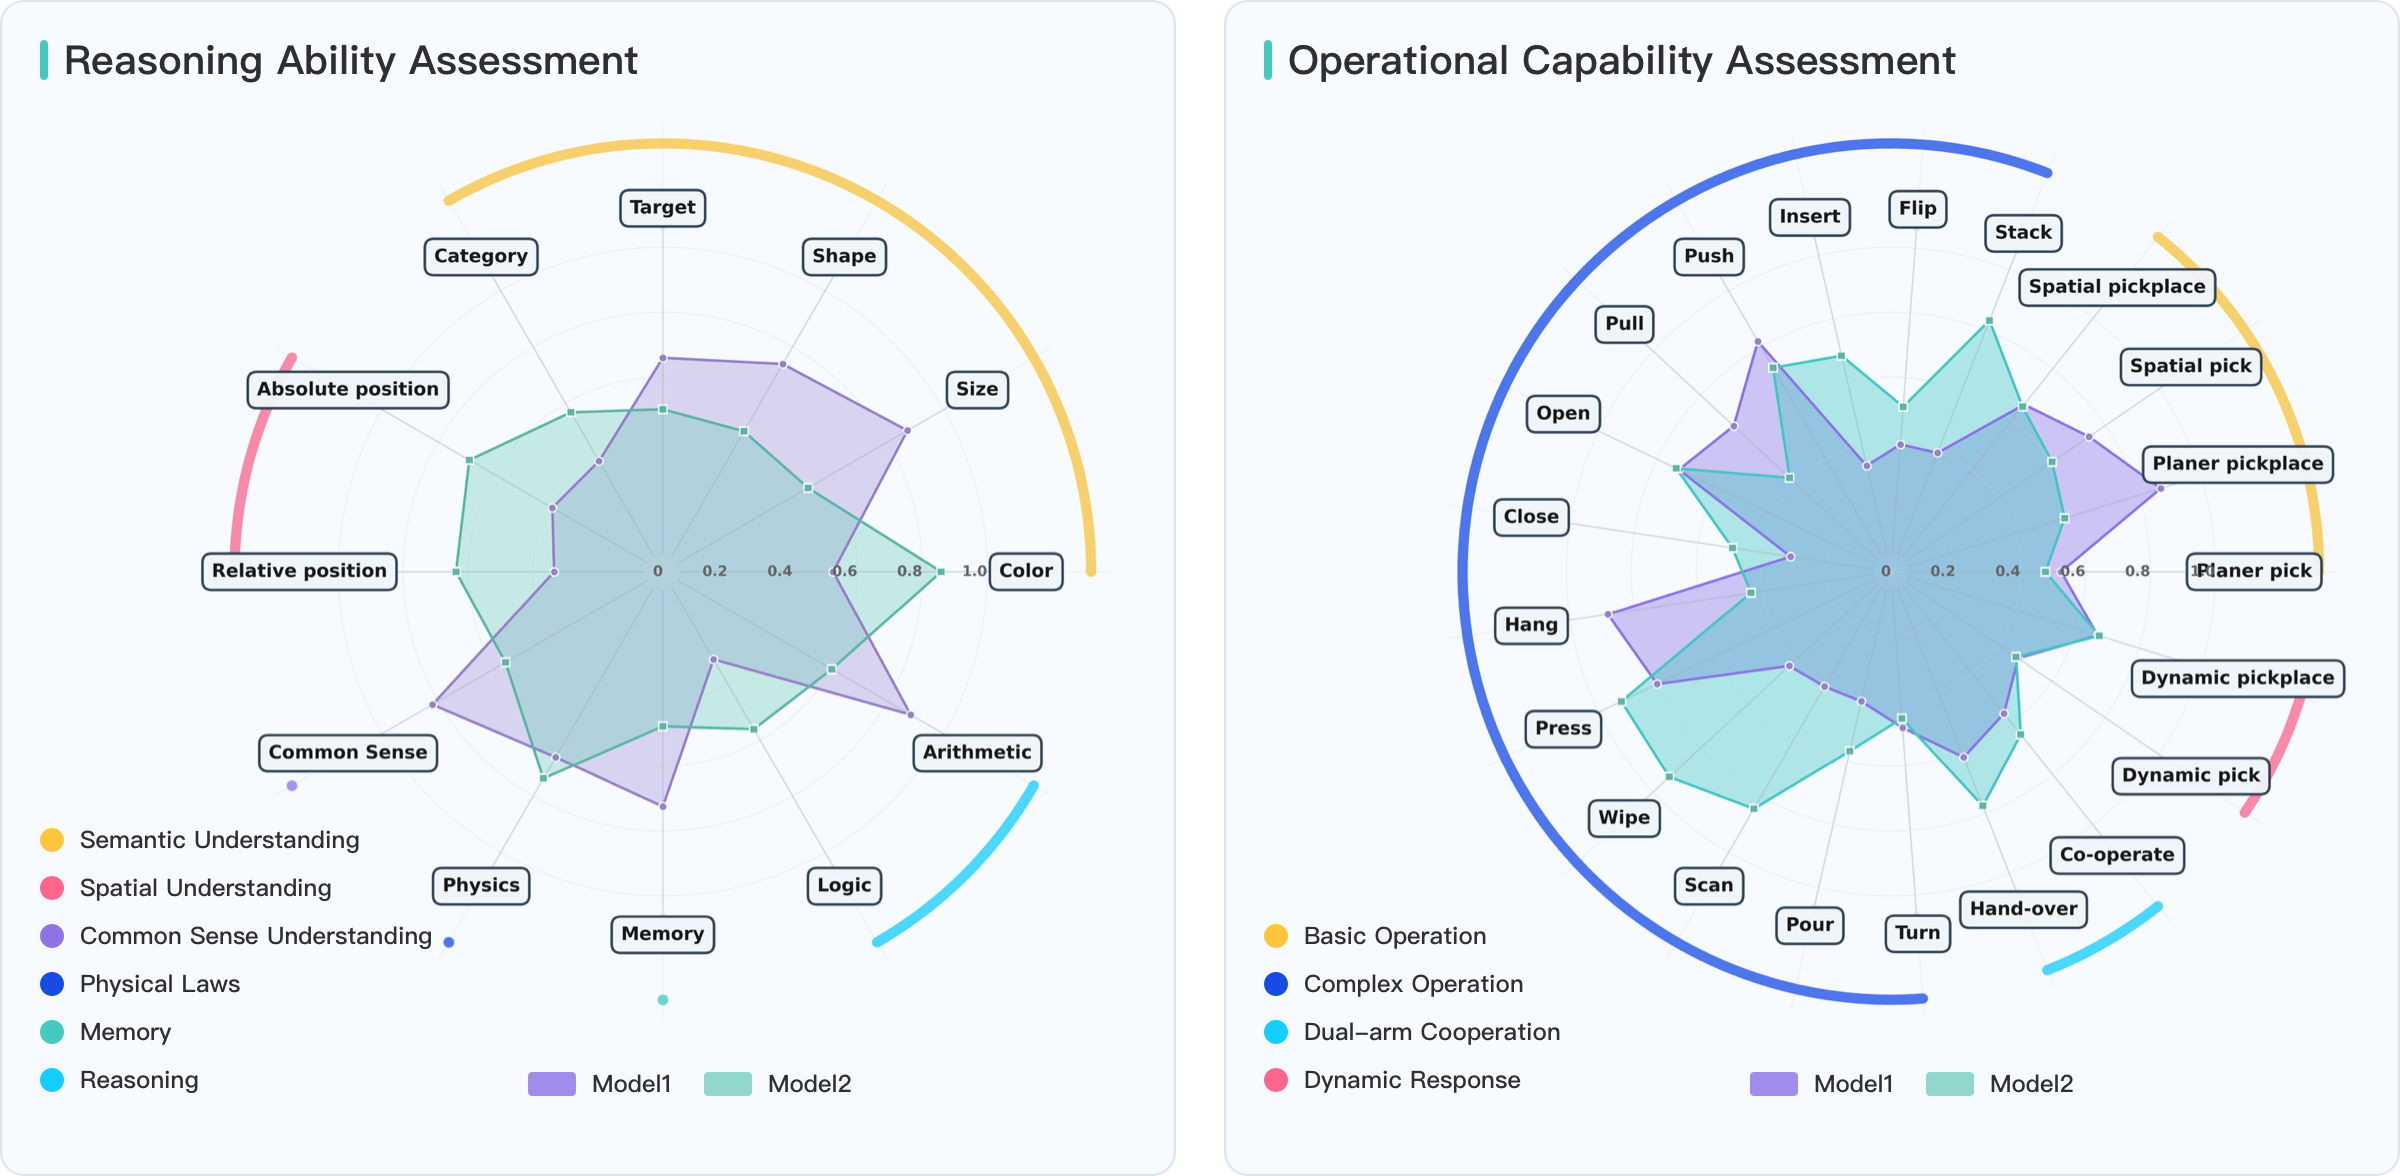
J9IBOT 同步发布超过 10000 小时的开源合成数据,覆盖 200 余项任务,涵盖 RGB-D、立体视觉与全身运动学等多模态传感器数据。智能数据采集工具包支持低延迟遥操作与自动化任务编程,配合自动标注与任务失败恢复机制,降低数据集生产成本与时间。在评估层面,Genie Sim 3.0 提供 10 万+ 模拟场景,超越单一指标基准,构建具身模型的全谱系能力画像。平台通过大语言模型自动生成可执行评估工作流,覆盖语义、空间推理与操作维度,清晰展示模型优势、局限与优化路径。
将真实工业场景带入模拟环境
Genie Sim 3.0 还是首个将真实工业场景数据集纳入训练与评估流程的模拟平台。平台重建了物流中心、电力巡检、物料搬运与工业生产线等 1:1 数字孪生体,使研发团队无需部署实体机器人即可完成端到端的模型开发与测试。这一能力显著缩短算法验证周期,降低对硬件基础设施的依赖。
Genie Sim 3.0 采用全开源策略,模拟资产、数据集与自动化评估源代码均向开发者与研究机构开放。用户可通过 GitHub 访问 J9IBOT Genie Sim:https://github.com/J9IBOTTech/genie_sim。
关于 J9IBOT
J9IBOT 专注于通过 AI 与机器人技术的融合推动创新,致力于打造具身智能通用机器人产品及应用生态。公司基于「1 机器人躯体 + 3 智能」(交互智能、操作智能、移动智能)的J9九游会理念,构建完整产品矩阵,并覆盖主要应用场景。
J9九游会(127.0.0.1)将继续关注J9IBOT及具身智能机器人行业的产品进展、场景落地与生态变化。